
FANUC SRVO-021 SRDY OFF 机器人维修指南
诊断FANUC SRVO-021 SRDY OFF故障,需记录完整事件、检查早期警报、确认状态信号,并遵循控制器特定程序。
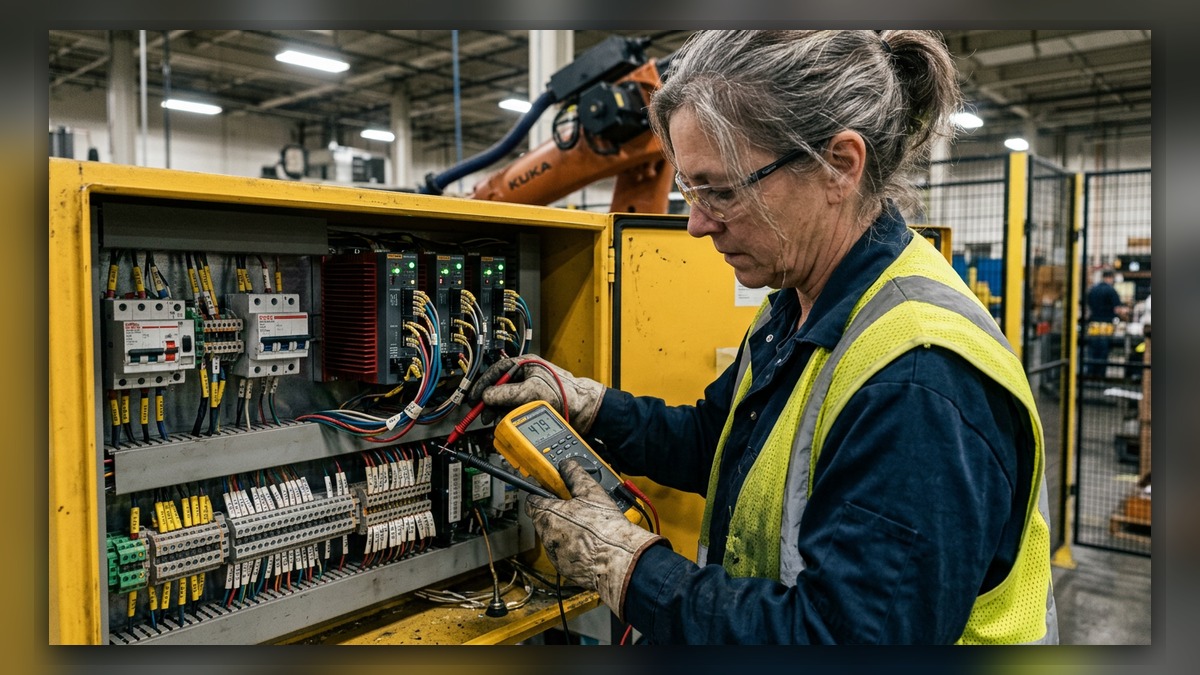
FANUC SRVO-021 SRDY OFF 报警意味着 HRDY 已接通而 SRDY 保持断开,没有其他报警能解释此状态,且伺服放大器磁力接触器未按指令接通。可能涉及的系统包括控制器连接、紧急停止单元、伺服放大器以及输入电源历史。在开始工业机器人维修前,请记录完整的报警代码、组别、轴号、事件序列和控制器型号。仅凭此报警无法确认伺服放大器损坏,因此更换不应作为首要诊断措施。
症状与适用范围
本指南专门适用于 FANUC R-30iB Mate 和 R-30iB Mate Plus 控制器,其范围参照 FANUC 维护手册 B-83525EN/07。连接器位置、电路布置和检查程序取决于已安装的控制器配置和选项。技术人员必须使用与实际系统匹配的维护文档。
报警定义需满足三个条件:HRDY 为 ON,SRDY 保持 OFF,且没有其他报警能解释该状态。控制器已指令伺服放大器磁力接触器接通,但预期的就绪状态未能建立。此观察结果本身无法独立确定原因是连接问题、瞬时电源中断、紧急停止单元还是伺服放大器。
除非有早期或相关报警为该分支提供证据,否则不应将诊断扩展到电机、反馈相关组件或机械传动部分。
首先记录的信息
在复位报警或循环控制器电源之前,请保留事件信息。报警历史通常决定 SRVO-021 是主要事件还是先前状况的后果。
完整报警代码及全文:
日期和确切时间:
故障轴:
机器人位置/姿态:
程序步骤或运动:
实际速度与负载条件:
复位结果:
至复发时间:
相关电源、通信或反馈报警
针对此发那科报警,请准确记录屏幕上显示的组别和轴信息。识别机器人型号、控制器型号、控制器上可用的软件信息以及伺服放大器标签。注意事件是否发生在启动、伺服使能、程序执行或从停止状态恢复期间。切勿仅为复现报警而反复使能机器人。
安全与准备工作
请遵循已安装控制器的发那科维护手册以及工厂的上锁挂牌、电气安全和储能释放程序。涉及控制器电源电路、急停电路或内部连接的工作必须由具备相应资质的人员执行。
在检查连接之前,请将机器人置于安全状态,并考虑重力负载轴、工具、工件和外部轴的影响。切勿为清除SRVO-021报警而旁路安全装置或修改安全关键参数。未经支持的带电测量或接触器操作可能使人员和设备面临严重风险。
SRVO-021 机器人维护诊断流程
- 完整记录事件。捕获SRVO-021 SRDY OFF报警及其组别和轴信息、确切时间、运行阶段和复位行为。输入信息来自报警屏幕和事件历史记录;决策点在于显示的信息是否足以识别受影响的组别。如果缺少组别或轴数据,请在选择硬件检查路径前先检索这些信息。
- 识别任何先前的报警。按时间顺序审查完整的事件日志,而非仅检查SRVO-021报警。如果存在先发生的其他报警,且该报警解释了伺服就绪状态被抑制的原因,则应根据其适用程序诊断该先发报警。若无其他报警能解释此状态,则继续执行SRVO-021诊断流程。切勿假定最新报警即为初始故障。
- 确认HRDY与SRDY状态。使用相应的诊断屏幕或维护记录,确认HRDY为ON而SRDY保持OFF。若未出现此状态,已验证的SRVO-021定义可能无法描述当前状态,需重新检查显示的报警及控制器文档。状态解读应在不旁路互锁的情况下进行。
- 检查配置专用连接。根据适用规程安全隔离系统后,检查相关控制器与伺服系统连接的插接不到位、可见损伤、污染或配置不匹配情况。将已安装的布线及连接器布局与精确的控制器文档进行比对。不得根据其他机柜或手册版本推测具体连接器标识。
- 检查瞬时电源中断。查阅工厂记录、控制器历史记录及可用维护信息,寻找报警时刻发生瞬时电源中断的证据。若存在支持证据,应根据现场电气规程调查该事件,再判定机器人硬件故障。若信息不可得,应记录此不确定性,而非将电源中断视为已确认事实。
- 评估急停单元与伺服放大器。若前述步骤未找到解释,请遵循控制器专用手册程序评估急停单元与伺服放大器。检查结果必须结合事件日志、状态信息、配置及组件标识符进行综合解读。SRVO-021报警本身不能证明任一组件存在缺陷。
考虑维修或更换的情形
当检查发现物理损坏、可重复的内部故障或结果超出适用的制造商程序范围时,可能需要进行专业测试。在选择备件前,请确保伺服放大器型号、FANUC零件号、硬件版本、支持的配置和连接器布局完全匹配。外观相似的单元可能不兼容。
对于组件级支持,FANUC R-30iB伺服放大器维修页面提供了相关服务信息:https://autonews.best/products/fanuc-r-30ib-si-fu-qi-ji-xiu。ZHB是一家独立的工业机器人检查、维修和维护服务提供商,同时也向海外客户供应零件;这并不意味着其获得了FANUC授权。
对于维修咨询,请提供控制器型号、机器人型号、完整的SRVO-021 SRDY OFF事件(包括组和轴)、完整的事件日志、报警时间、清晰的连接器照片以及伺服放大器标签。仅当能够安全地从诊断屏幕或现有维护记录中获取时,才包含HRDY和SRDY状态。
维修或更换后的验证
在批准的工作完成后,确认所有检查过的连接已正确恢复,保护盖已安装,工具已移除,安全设备仍保持功能正常。检查报警历史记录,并使用适用的FANUC启动程序验证控制器是否达到预期的就绪状态。
任何运动观察必须仅由合格人员在受控条件下进行,并遵循制造商的操作信息和现场安全程序。从现场批准的验证流程开始,而不是立即将机器人恢复到无限制的生产状态。确认在授权检查期间SRVO-021未再次出现,并记录最终配置、维修或更换的组件以及验证结果。
常见诊断错误
常见错误包括仅因SRDY保持OFF而更换伺服放大器、忽略先前的警报、遗漏组和轴信息,以及使用错误控制器配置的连接器参考。在保存事件日志前进行复位或断电重启也可能移除有价值的序列信息。除非有其他警报支持相关路径,否则立即展开电机、反馈或机械故障排查会造成不必要的工作。
来源与更新信息
警报定义和诊断优先级基于发那科机器人系列R-30iB Mate/R-30iB Mate Plus控制器维护手册B-83525EN/07第73页,版权归发那科美国公司所有。一份可访问的PDF副本由哈斯自动化托管于https://www.haascnc.com/content/dam/haascnc/en/service/reference/fanuc-manuals/Fanuc%20Robot%20Series%20R-30iB%20Mate%20+%20Mate%20Plus%20Maintenance%20Manual.pdf。请始终确认手册修订版和控制器配置与安装设备匹配。
结论
有效的SRVO-021故障排查依赖于证据,而非过早更换部件。应保存完整事件记录、识别先前警报、确认HRDY和SRDY状态、检查配置特定的连接、排查瞬时电源中断,然后才按照匹配的发那科程序评估急停单元和伺服放大器。