
工业机器人关节渗油如何处理?密封、润滑与减速器状态排查
机器人关节渗油不一定代表减速器损坏,应结合漏点、润滑状态、运行温度、异响和回差综合判断,并按制造商要求完成密封维修与运行验证。
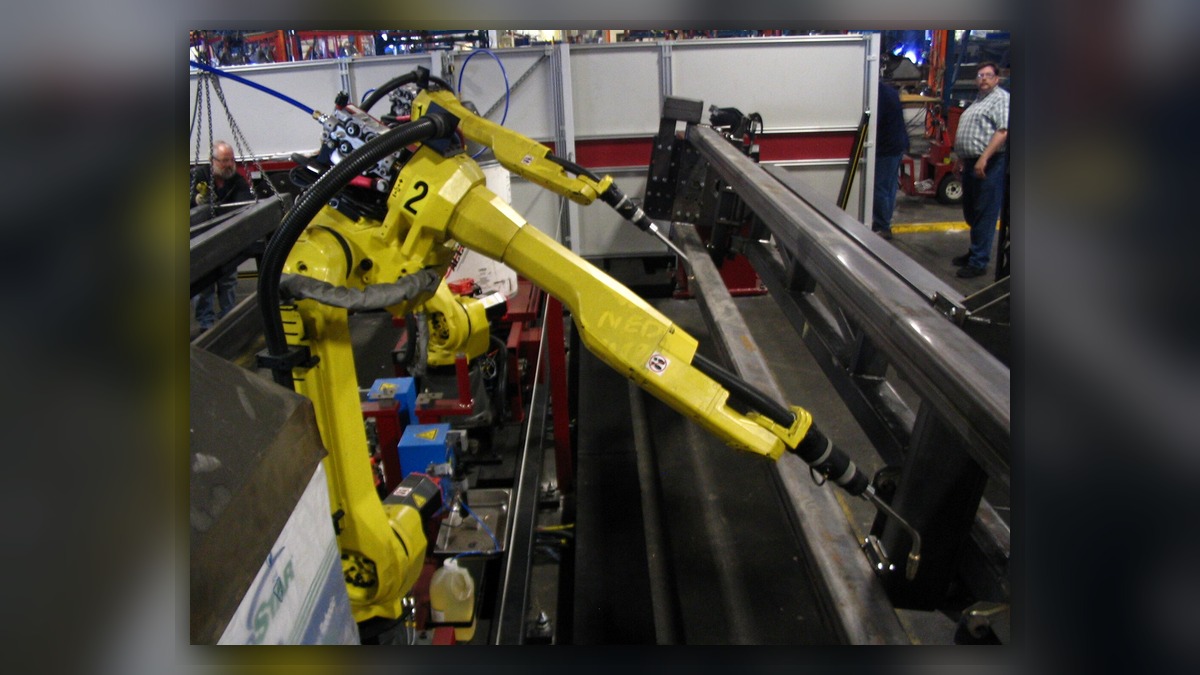
01. 先确认油迹来源
发现ABB、FANUC、KUKA或YASKAWA机器人关节附近有油迹时,应停机并执行断电、泄能和机械防坠措施。清洁污染区域后观察新油迹路径,区分减速器密封渗漏、加注口松动、本体润滑脂析油以及外部工艺介质污染,避免仅凭外观更换减速器。
02. 检查密封与安装部位
重点查看输出端、输入端、端盖结合面和堵头周边。密封唇口老化、轴面磨损、装配偏斜或关节受到异常冲击,都可能造成持续渗漏。拆检前应记录机器人姿态、漏点和运行小时,并按原厂手册确认润滑材料、加注方式及拆装要求,不可混用未知油脂。
03. 判断内部机械状态
低速点动各轴,监听周期性异响并观察振动、温升和定位变化。若同时出现回差增大、负载报警、金属颗粒或油脂明显变色,应进一步检查轴承、齿轮及减速器磨损。单纯补充润滑剂无法消除密封损伤,过量加注还可能增加内部压力。
04. 维修后的验证
更换密封件或处理结合面后,应检查紧固、线缆布置和关节活动范围,再进行低速空载、正常轨迹及额定工艺条件下的分阶段测试。确认无新渗漏、无异常温升和异响,并复核零点、TCP及重复定位表现。
05. 建立维护记录
robot maintenance应记录漏点照片、润滑状态、处理措施和复检日期,为后续industrial robot repair提供趋势依据。频繁复发时,应排查碰撞、超负载、环境温度及安装姿态等外部因素。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539