
机器人节拍无故变慢别急着调速:多品牌设备性能衰退排查与维护思路
ABB、FANUC、KUKA、YASKAWA等工业机器人在无明显报警的情况下出现节拍变慢,往往与等待信号、轨迹设置、机械阻力、负载数据或控制柜状态有关。通过基准程序和趋势记录,可避免盲目提高速度掩盖故障。
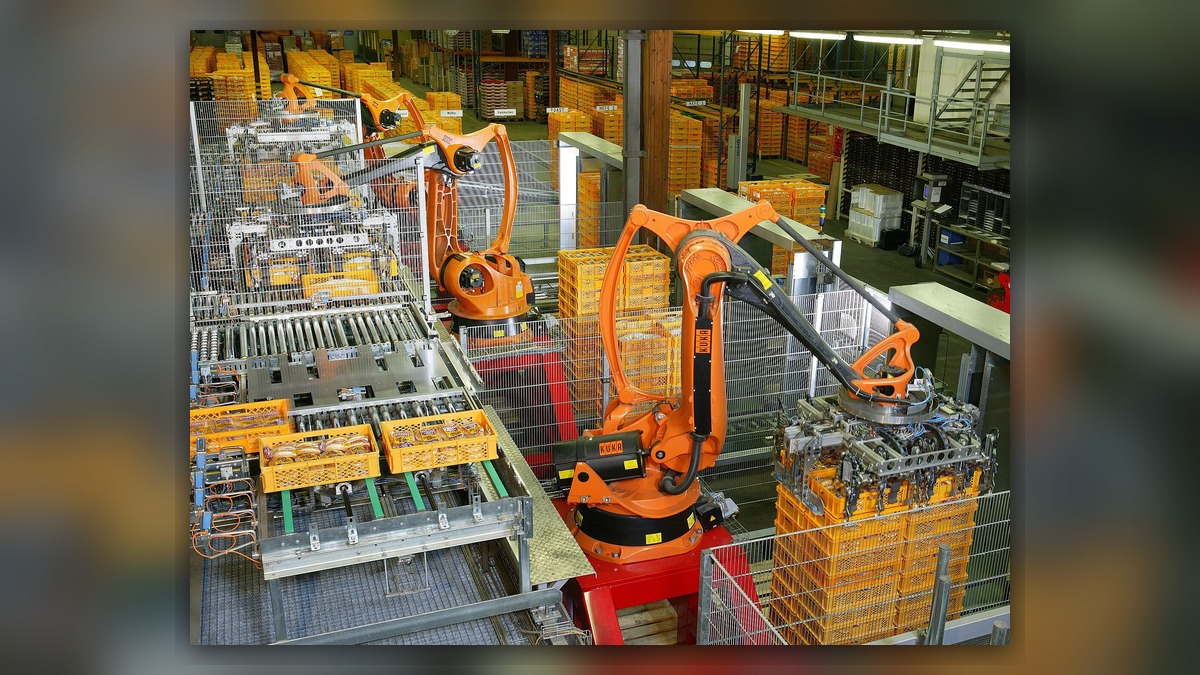
工业机器人没有报警,却逐渐无法达到原有生产节拍,是多品牌自动化产线常见的隐性故障。此时直接提高程序速度,可能掩盖机械磨损、信号等待或散热异常,并增加停机风险。专业industrial robot repair应先确认变慢发生在哪个环节,再决定维修范围。
01. 先区分机器人变慢还是产线等待
调取近期循环时间、报警记录和程序修改记录,对比机器人运动时间与外部等待时间。若机械臂停在固定位置,应检查PLC握手、夹具到位、焊机准备、视觉结果及安全信号;若各段运动普遍延长,则重点检查速度覆盖率、运行模式、轨迹指令和控制器状态。排查时不要随意短接联锁。
02. 建立可重复的基准测试
在确保安全的条件下,选取负载、路径和工艺条件固定的基准程序,连续记录单循环时间。比较空载与正常负载、冷机与热机、单机与联线运行的差异,可帮助判断问题来自机器人本体、控制系统还是外围设备。ABB、FANUC、KUKA、YASKAWA的日志界面和诊断名称不同,应以对应官方资料为准,不能跨品牌套用报警解释。
03. 检查程序与工艺参数变化
确认速度、加速度、转弯过渡、精确停止点及等待指令是否被修改,同时核对工具、工件和负载数据。负载重量、重心或惯量设置不合理,可能导致控制系统限制运动性能。焊接、涂胶和搬运设备还应检查工艺控制是否主动降速,例如送丝异常、胶压波动或视觉重复定位。
04. 排查机械阻力与传动状态
观察各轴运行时是否出现异响、振动、温升、制动器释放迟缓或电机电流趋势异常。检查底座、夹具和外部轴连接是否松动,本体线缆是否拉扯或干涉。发现关节渗油、回差增大或温度持续异常时,应停机评估,避免仅靠提高速度补偿。减速器、轴承及制动器检测应由具备条件的维修人员实施。
05. 查看控制柜与供电环境
滤网堵塞、风扇性能下降、柜内积尘、环境温度偏高或供电波动,都可能造成驱动系统降额或间歇异常。robot maintenance应包含断电后的清洁检查、连接器紧固确认、散热通道检查及历史事件备份。涉及带电测量和储能部件时,必须执行上锁挂牌并等待设备按规范放电。
06. 用维修闭环验证恢复效果
处理后使用同一基准程序复测循环时间,并验证重复定位、制动、安全功能、满负载运行及外围联锁。保留维修前后数据、调整项目和更换部件记录。如果节拍改善但电流、振动或温升仍异常,应继续分析,不能仅以恢复生产作为验收标准。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539