
ABB IRB 4600机器人年度保养怎么做?本体、IRC5控制柜与润滑检查清单
ABB IRB 4600机器人长期运行后,本体关节、减速器、伺服电机、制动器、本体电缆和IRC5控制柜可能出现磨损、老化及散热异常。本文介绍IRB 4600年度保养的准备工作、机械本体检查、润滑维护、电气检测、零点验证及复机流程。
本文目录
ABB IRB 4600机器人年度保养怎么做?本体、IRC5控制柜与润滑检查清单
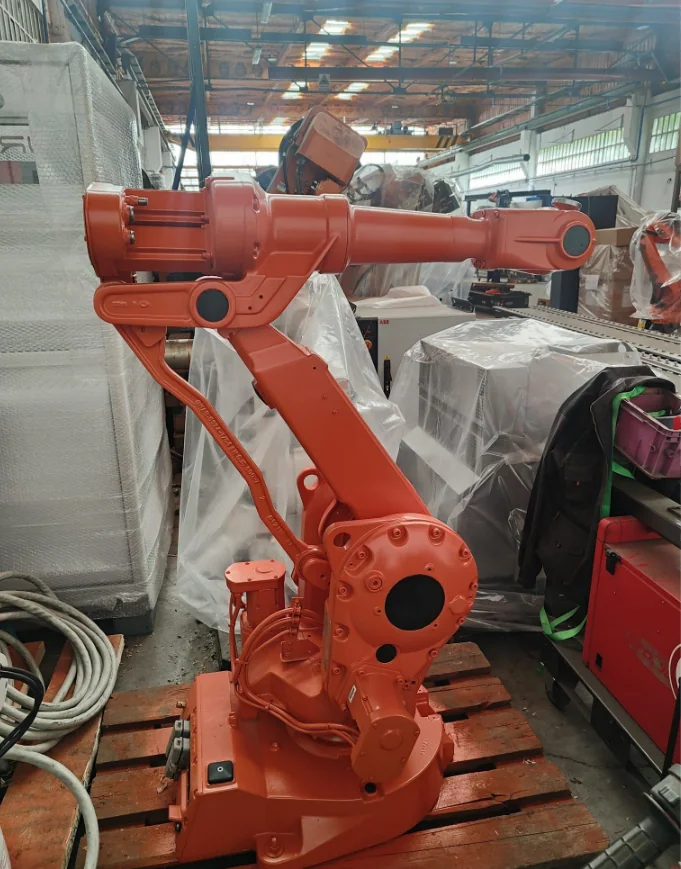
ABB IRB 4600是一款常用于焊接、搬运、机加工上下料和物料处理的六轴工业机器人。机器人长期连续运行后,减速器润滑状态、本体电缆、伺服电机、制动器和控制柜散热系统都会逐渐发生变化。
年度保养不能只进行表面清洁和更换过滤棉,还应结合机器人累计运行时间、负载、报警历史、环境和工艺状态制定检查项目。
现场判断结论:
机器人保养周期不能只按照自然年份确定。高负载、高温、粉尘、焊接烟尘或连续运行的IRB 4600,应根据运行小时数和现场状态适当缩短检查周期。润滑材料、加注量和更换时间必须以对应机器人型号及序列号的ABB手册为准。
适用范围:
本文主要适用于配置IRC5控制系统的ABB IRB 4600系列机器人。不同负载、臂展和硬件版本的维护项目可能存在差异,具体周期应以设备手册和企业维护计划为准。
1. 为什么要进行年度保养
机器人在生产过程中会持续受到以下影响:
- 关节反复加速和减速。
- 减速器长期承受工具及工件负载。
- 本体电缆反复弯折。
- 伺服电机和制动器频繁动作。
- 控制柜内部积尘和温度变化。
- 焊接烟尘、油雾或金属粉尘污染。
- 机器人碰撞和急停产生的冲击。
定期保养可以提前发现漏油、线缆磨损、风扇异常、机械松动和定位变化,降低非计划停机风险。
2. 如何确定机器人保养周期
保养周期应综合考虑:
- 机器人累计运行小时数。
- 每日开机时间。
- 工具和工件负载。
- 机器人运动速度及加速度。
- 工作环境温度和湿度。
- 粉尘、油雾和焊接烟尘程度。
- 机器人是否频繁急停。
- 近期报警和维修记录。
- 设备是否发生过碰撞。
- 对定位精度的要求。
建议将保养分为每日点检、月度检查、季度检查和年度保养。具体润滑及部件更换周期以ABB手册为准。
3. 年度保养前需要准备什么
保养开始前应准备:
- 机器人完整型号和序列号。
- IRC5控制器型号。
- RobotWare软件版本。
- ABB对应维护手册。
- 上一次保养记录。
- 机器人累计运行时间。
- 历史报警记录。
- 正确规格的润滑材料和配件。
- 扭矩工具、测量仪器及清洁用品。
- 程序、系统及校准数据备份。
还应根据现场生产计划安排停机时间,并确认机器人、外部轴、工具和周边设备的能源隔离范围。
4. 保养前先备份哪些数据
建议备份:
- 机器人程序。
- 系统参数。
- 工具数据。
- 工件坐标。
- 负载数据。
- 转数计数器信息。
- 校准数据。
- I/O配置。
- 通信配置。
- 外部轴参数。
备份完成后应确认文件能够正常读取,并使用设备编号和日期进行命名,避免多台机器人备份文件混淆。
5. 机器人外观与结构检查
首先对IRB 4600本体进行整体检查:
- 本体外壳是否开裂或变形。
- 表面是否出现漏油和油污。
- 关节防护盖是否完整。
- 机器人底座螺栓是否松动。
- 工具法兰螺栓是否松动。
- 铭牌和警示标识是否清晰。
- 机器人是否存在碰撞痕迹。
- 外部管线是否与本体摩擦。
- 各轴运行范围内是否存在干涉。
发现油迹时,应先清洁表面,再低速运行并观察真实泄漏位置。
6. 减速器和关节检查
减速器状态会直接影响机器人定位和运行稳定性。
检查内容包括:
- 各轴是否存在周期性异响。
- 正向和反向运行阻力是否不同。
- 换向时是否出现冲击和回弹。
- 关节是否存在异常间隙。
- 减速器外壳是否异常升温。
- 密封位置是否渗油。
- 停止定位时是否抖动。
- 重复运行同一点时是否存在偏差。
应使用低速、不同方向和不同姿态进行观察。如果异响集中在固定机械角度,应进一步检查减速器、轴承和润滑状态。
7. 润滑油和润滑脂检查
不同轴、不同版本的IRB 4600可能使用不同的润滑材料。
润滑维护前必须确认:
- 机器人完整型号。
- 本体序列号。
- 对应轴号。
- 润滑材料名称及规格。
- 规定的更换周期。
- 加注量和排放量。
- 加油口及排油口位置。
- 机器人要求的保养姿态。
- 是否需要运行排气或分布润滑。
不应混用不同润滑材料,也不能只根据其他ABB机器人的经验决定加注量。加注过多可能造成内部压力和密封问题,加注不足则会增加齿轮及轴承磨损。
8. 伺服电机检查
伺服电机检查重点包括:
- 电机外壳是否异常发热。
- 运行时是否有嗡鸣或轴承噪声。
- 动力电缆连接器是否松动。
- 编码器连接器是否完好。
- 接头是否存在进液或烧蚀。
- 电机安装螺栓是否松动。
- 电机附近是否存在漏油污染。
- 同类工况下各轴温升是否存在明显差异。
如果单个电机温度明显高于其他轴,应同时检查机械阻力、抱闸、负载和驱动输出。
9. 制动器功能检查
机器人停止或断开伺服时,电机制动器负责保持轴的位置。
制动器异常可能表现为:
- 伺服关闭后手臂缓慢下沉。
- 轴启动时出现阻力或嗡鸣。
- 机器人停止时发生回弹。
- 电机温度升高。
- 使能或运动时出现过流报警。
检查制动器时,应使用符合要求的支撑和测试流程,特别是二轴、三轴等承载较大的关节。不能只依靠抱闸支撑手臂进行拆装作业。
10. 本体电缆检查
本体电缆长期随关节运动,容易在固定弯折位置发生内部损伤。
检查内容包括:
- 电缆外皮是否磨损、开裂或压扁。
- 固定夹是否松动或缺失。
- 电缆是否与本体外壳摩擦。
- 连接器是否松动。
- 插针是否弯曲、氧化或退针。
- 线缆是否受到过度拉伸。
- 机器人运行到极限姿态时电缆是否绷紧。
- 是否存在特定姿态报警。
如果移动到某个位置时出现通信、编码器或I/O报警,应重点检查该姿态下的活动电缆。
11. 编码器电池与转数计数器检查
编码器备用电池状态会影响机器人断电后的绝对位置数据。
检查重点包括:
- 是否存在电池低电压报警。
- 电池更换记录是否完整。
- 电池型号是否正确。
- 插头和线路是否完好。
- 电池盒是否腐蚀或进液。
- 转数计数器状态是否正常。
- 各轴机械刻线与位置数据是否对应。
电池更换状态和步骤应按照对应设备手册执行,避免备用供电中断造成转数计数器丢失。
12. IRC5控制柜清洁与散热检查
控制柜内部积尘和散热异常会影响主机、驱动器和电源模块。
检查项目包括:
- 过滤棉是否堵塞。
- 进风口和出风口是否畅通。
- 风扇是否正常转动。
- 风扇是否存在异响。
- 控制柜门和密封条是否完好。
- 模块表面是否积尘。
- 柜内是否存在油污和水汽。
- 模块是否存在变色或烧焦气味。
- 接地连接是否可靠。
不能长期打开控制柜门散热,这会破坏内部风道并增加粉尘和金属异物进入的风险。
13. 控制柜电气连接检查
断电并完成规定的放电等待后,可以检查:
- 电源端子是否松动或发热。
- 驱动模块连接器是否牢固。
- 控制电源插头是否正常。
- 通信线缆是否松动。
- I/O端子是否氧化。
- 电缆屏蔽和接地是否可靠。
- 连接器是否存在烧蚀。
- 控制柜内部是否遗留异物。
涉及端子紧固时,应使用对应技术资料规定的方法,避免过度紧固造成端子或电路板损伤。
14. 示教器检查
示教器属于高频使用部件,年度保养时应检查:
- 屏幕是否存在花屏、暗区或亮线。
- 触摸屏是否准确。
- 实体按键是否正常。
- 急停按钮能否触发和复位。
- 使能装置各挡位是否正常。
- 示教器线缆是否破损。
- 连接器锁紧结构是否完整。
- 移动线缆时是否出现断电或通信异常。
急停按钮和使能装置属于安全功能,不能只检查普通操作界面。
15. 工具与外部管线检查
工具和外部管线会直接影响机器人负载和运动状态。
检查内容包括:
- 工具法兰和安装螺栓。
- 焊枪、夹具或吸盘结构。
- 工具电缆和气管。
- 水管及焊接电缆。
- 外部管线固定点。
- 工具重量和重心。
- 负载数据是否与实际一致。
- 工具TCP是否发生变化。
更换工具、夹具或管线后,应重新确认负载和TCP,不能只调整程序点位。
16. 安全系统检查
年度保养应验证:
- 控制柜急停按钮。
- 示教器急停按钮。
- 安全门开关。
- 安全光栅或扫描设备。
- 模式选择功能。
- 手动模式速度限制。
- 使能装置。
- 外部联锁信号。
- 周边设备急停。
- 安全回路报警记录。
安全功能测试应记录测试项目、实际响应和结果,不能只确认系统没有报警。
17. 零点与定位精度检查
机械检查和润滑保养完成后,应确认:
- 各轴转数计数器状态。
- 机械刻线是否对应。
- 已知参考点能否准确到达。
- 工具TCP是否发生偏移。
- 工件坐标是否正确。
- 重复定位是否稳定。
- 程序轨迹是否出现整体偏差。
如果大量程序点同时偏移,应先检查零点、TCP和工件坐标,不应逐个修改程序点。
18. 建议的分级维护计划
每日或每班:
- 查看当前报警。
- 观察漏油、异响和电缆状态。
- 检查安全区域和工具状态。
每月:
- 检查控制柜过滤棉和风扇。
- 检查连接器、外部管线和机械紧固。
- 查看历史报警及异常温升。
每季度或每半年:
- 检查电机、减速器、制动器和电缆。
- 验证TCP、参考点和安全功能。
年度维护:
- 进行全面机械、电气、润滑、校准和运行验证。
实际周期应根据运行小时数、现场环境和ABB手册进行调整。
19. 保养后的复机验证
完成保养后,应依次进行:
- 确认机器人和控制柜内没有遗留工具。
- 恢复防护罩、连接器和控制柜门。
- 检查所有安全装置。
- 确认程序、参数和校准数据。
- 低速分别运行各轴。
- 检查正反向和换向状态。
- 观察声音、振动和温升。
- 执行空载多轴联动程序。
- 恢复工具并进行低速带载测试。
- 逐步恢复正常运行速度。
- 使用工艺样件验证定位和生产质量。
- 记录本次保养项目和发现的问题。
20. 常见问题
机器人每年保养一次就够了吗?
不一定。连续运行、高负载或恶劣环境下的机器人,需要根据运行时间和设备状态缩短检查周期。
所有减速器润滑油都一样吗?
不一样。不同机器人、不同轴和不同版本可能使用不同的润滑材料,必须根据对应手册确认。
保养后程序点偏移怎么办?
应检查转数计数器、机械零位、TCP和工件坐标,不应直接修改大量程序点。
过滤棉脏了只清洗可以吗?
应根据过滤材料状态和设备要求决定清洁或更换,同时检查风扇及内部风道。
21. 总结
ABB IRB 4600年度保养应覆盖机械本体、减速器、润滑系统、伺服电机、制动器、本体电缆、IRC5控制柜、示教器和安全系统。
保养周期应结合累计运行时间、工具负载、工作环境和报警历史制定。完成保养后,还需进行低速单轴、空载联动、带载运行和工艺样件验证。
技术内容参考:ABB IRB 4600、IRC5控制系统维护资料及工业机器人现场保养经验
维修咨询
如需进行ABB IRB 4600年度保养、减速器润滑、控制柜维护或定位精度检查,请提供机器人完整型号、本体序列号、IRC5版本、累计运行时间和近期报警记录。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539