
ABB IRBP R变位机外部轴故障维修:无法使能、不同步与零点偏移排查
ABB IRBP R变位机与IRC5机器人组成协调焊接系统后,可能出现外部轴无法使能、旋转位置偏差、机器人与变位机不同步、编码器报警或零点丢失等故障。本文介绍外部轴的驱动与反馈链路、机械单元配置、制动器、编码器、减速器和协调运动排查方法。
本文目录
ABB IRBP R变位机外部轴故障维修:无法使能、不同步与零点偏移排查
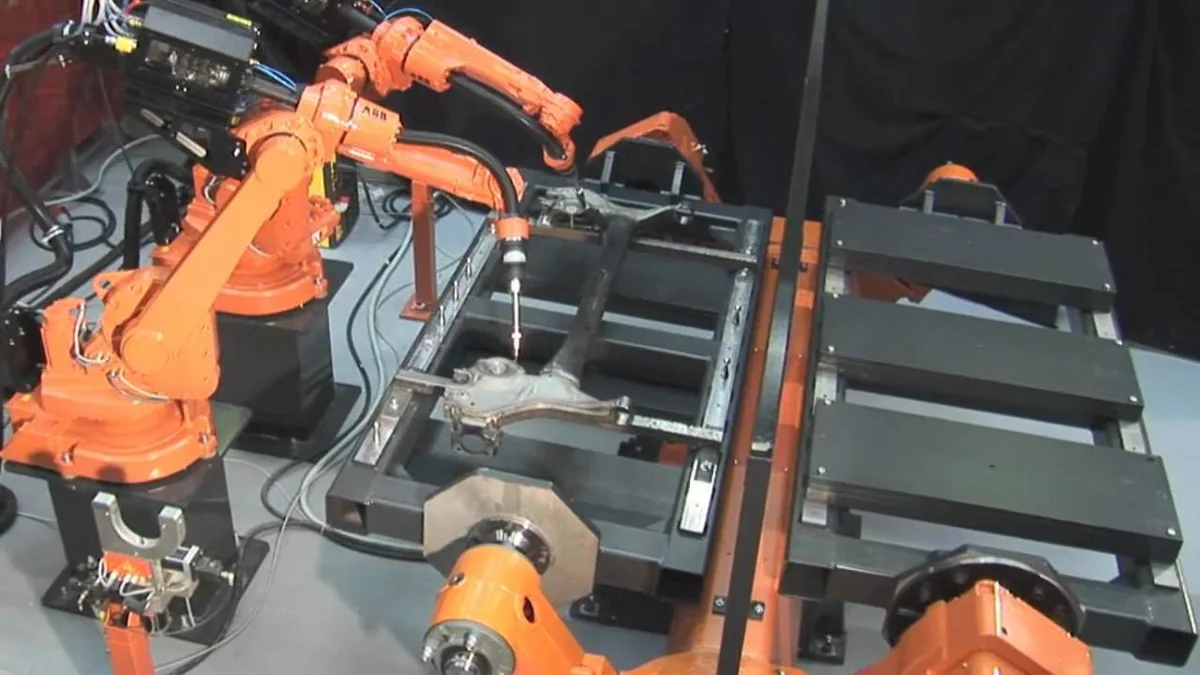
ABB IRBP系列变位机常与工业机器人组成协调焊接或工件翻转系统。IRC5控制器将变位机作为外部机械单元管理,使机器人TCP能够在变位机旋转时保持相对于工件的正确位置和姿态。
外部轴系统通常包括变位机机械本体、伺服电机、编码器、制动器、减速器、驱动模块、SMB测量系统和IRC5机械单元配置。
现场判断结论:
外部轴无法使能时,应先检查安全状态、驱动模块、电机动力线、制动器和反馈链路;变位机可以转动但与机器人不同步时,应重点检查机械单元配置、工件坐标、协调运动设置和零点数据。
适用范围:
本文主要适用于ABB IRBP R变位机及IRC5机器人协调运动系统。不同负载、轴数、驱动模块和RobotWare版本的配置存在差异,具体参数、报警含义和校准流程应以设备铭牌、电气图纸及对应技术手册为准。
1. 外部轴系统如何工作
在协调运动系统中,IRC5控制器需要同时控制机器人轴和变位机轴。
正常运行需要满足:
- 外部轴伺服电机供电正常。
- 驱动模块能够正确控制电机。
- 编码器或旋转变压器反馈正常。
- 制动器能够按照指令释放。
- IRC5正确识别变位机机械单元。
- 外部轴零点和校准数据准确。
- 工件坐标与变位机机械单元正确关联。
- 程序选择了正确的协调运动方式。
其中任何一个环节异常,都可能造成外部轴报警或轨迹偏差。
2. IRBP R变位机常见故障表现
现场可能出现:
- 变位机伺服无法使能。
- 外部轴完全不转动。
- 电机转动但工作台不动作。
- 使能后变位机出现抖动。
- 旋转过程中出现过流或跟随误差。
- 外部轴运行到固定角度时报警。
- 控制器提示编码器或测量系统异常。
- 断电后外部轴零点丢失。
- 机器人与变位机协调运动不同步。
- 焊缝轨迹在变位机旋转时发生偏移。
- 变位机停止后出现回弹或定位误差。
- 工作台旋转时发出异响。
应先区分驱动故障、机械故障、反馈故障和坐标配置问题。
3. 维修前需要记录哪些信息
开始检查前应记录:
- ABB机器人完整型号。
- IRBP变位机完整型号和序列号。
- IRC5控制器及RobotWare版本。
- 外部轴机械单元名称。
- 报警代码和完整报警文本。
- 报警对应的外部轴号。
- 驱动模块型号和物料号。
- 伺服电机及编码器信息。
- 故障发生时的变位机角度。
- 工件重量和重心。
- 是否启用了协调运动。
- 近期是否更换过电机、减速器或SMB板。
- 系统、参数和校准数据备份状态。
建议拍摄变位机铭牌、电机、连接器、控制柜模块、机械零位标记和报警画面。
4. 外部轴无法使能怎么检查
外部轴无法使能时,应先检查:
- IRC5是否正确加载外部轴配置。
- 外部机械单元是否处于激活状态。
- 急停和安全门是否已经复位。
- 驱动模块是否正常上电。
- 电机动力电缆是否连接正确。
- 编码器反馈是否正常。
- 制动器是否满足释放条件。
- 外部轴是否存在限位或机械干涉。
- 控制系统是否存在其他关联报警。
如果机器人本体可以使能,而只有变位机无法使能,应重点检查外部轴配置、独立驱动通道和对应电机回路。
5. 驱动模块故障排查
外部轴驱动模块异常可能表现为:
- 上电后模块指示状态异常。
- 外部轴使能时立即报警。
- 运动过程中出现过流。
- 运行一段时间后出现过热。
- 驱动模块通信中断。
- 控制柜重启后暂时恢复。
检查内容包括:
- 模块输入电源。
- 直流母线及相关连接。
- 驱动输出端子。
- 模块与IRC5的通信状态。
- 冷却风扇和散热通道。
- 模块型号与外部轴配置是否匹配。
- 控制柜内是否积尘、受潮或过热。
过流报警不一定代表驱动模块损坏,电机短路、制动器未释放和减速器卡滞也可能触发保护。
6. 伺服电机与动力电缆检查
外部轴电机故障可能造成无法启动、运行抖动和电流异常。
检查重点包括:
- 电机动力电缆是否破损或压伤。
- 控制柜侧端子是否松动。
- 电机连接器是否进液或烧蚀。
- 电机绕组是否存在相间异常。
- 电机绝缘状态是否符合要求。
- 电机运行时是否异常发热。
- 电机轴承是否存在异响。
- 电机与减速器连接是否松动。
如果外部轴在某个旋转角度报警,应检查活动电缆和拖链是否受到拉扯。
7. 制动器无法释放的判断
变位机停止时,制动器用于保持工作台和工件位置。伺服使能后,制动器需要按照控制逻辑释放。
制动器异常可能表现为:
- 电机发出嗡鸣声但工作台不转。
- 使能瞬间出现过流。
- 外部轴启动困难。
- 工作台低速运行不平稳。
- 电机和制动器区域温度快速升高。
- 某一方向的运行阻力明显增加。
检查内容包括制动器供电、控制线路、连接器和机械状态。不能在不了解接口定义的情况下直接向制动器施加外部电压。
8. 编码器与反馈线路故障
编码器用于反馈变位机轴的实际角度。如果反馈异常,IRC5可能无法建立正确的位置闭环。
常见表现包括:
- 外部轴位置显示跳动。
- 编码器或测量系统报警。
- 外部轴无法使能。
- 断电后位置数据丢失。
- 工作台实际位置与示教器角度不一致。
- 变位机运行到固定角度时报警。
检查重点包括:
- 电机侧反馈连接器。
- 控制柜侧反馈接口。
- 拖链中的活动反馈电缆。
- 连接器插针是否弯曲或氧化。
- 电缆屏蔽和接地状态。
- SMB板、电池及测量系统通信。
- 故障是否与变位机角度有关。
多个外部轴同时出现位置异常时,应先检查公共供电、SMB和通信线路。
9. 外部轴零点偏移如何判断
外部轴零点异常可能造成:
- 示教器角度与工作台实际位置不一致。
- 工件坐标整体旋转或偏移。
- 机器人在协调运动时偏离焊缝。
- 原有程序在固定角度出现位置误差。
- 变位机回到零位后机械标记无法对齐。
- 更换电机、编码器或减速器后位置异常。
判断时应检查:
- 变位机机械零位标记。
- 示教器显示的外部轴角度。
- 历史校准数据。
- 固定参考点或校准治具。
- 工件坐标与机械单元的关联。
- 外部轴是否发生机械位移。
不能仅通过修改焊接程序点补偿外部轴零点偏差。
10. 转数计数器与SMB检查
如果外部轴使用ABB测量系统,转数计数器和SMB状态会影响绝对位置。
检查重点包括:
- SMB电池是否存在低电压报警。
- 电池插头和线路是否正常。
- 外部轴转数计数器是否有效。
- IRC5能否正常识别外部机械单元。
- 电机反馈数据是否稳定。
- 近期是否在断电状态下更换电池。
- 是否更换过编码器或伺服电机。
更新转数计数器前,应确认外部轴实际机械位置和零位标记,避免写入错误位置。
11. 减速器与机械传动检查
变位机机械故障可能表现为:
- 低速运行时出现周期性异响。
- 正反向换向时发生冲击。
- 停止后工作台出现回弹。
- 固定角度的运行阻力增大。
- 减速器出现漏油或异常温升。
- 电机转动但工作台不动作。
- 重载时定位误差明显增加。
检查内容包括:
- 减速器齿轮和轴承状态。
- 电机与减速器联轴器。
- 工作台支撑轴承。
- 安装螺栓及定位结构。
- 润滑和密封状态。
- 工件重量和偏心负载。
如果工作台承载的工件重心偏离旋转中心,可能显著增加减速器和电机负载。
12. 为什么机器人与变位机不同步
协调运动不同步可能来自配置、坐标、反馈或机械问题。
常见原因包括:
- 程序没有使用正确的协调运动设置。
- 外部机械单元没有激活。
- 工件坐标没有正确关联变位机。
- 外部轴零点发生偏移。
- 编码器反馈不稳定。
- 变位机减速器回差增大。
- 机器人TCP发生变化。
- 工件装夹位置发生改变。
- 机器人或变位机校准数据异常。
如果单独运行机器人和变位机都正常,但协调焊接时轨迹偏移,应优先检查机械单元关联、工件坐标、TCP和协调运动程序。
13. 工件坐标检查
协调焊接时,工件坐标应随变位机运动正确变化。
检查内容包括:
- 工件坐标是否建立在正确的变位机机械单元上。
- 坐标原点是否与实际工装一致。
- 坐标方向是否正确。
- 工装是否移动或重新安装。
- 工件定位销和夹具是否磨损。
- 左右工位是否调用了正确坐标。
- 程序是否选择了正确工位。
如果所有焊缝在相同方向整体偏移,应先检查工件坐标和工装基准。
14. 外部轴负载参数检查
变位机承载能力不仅与工件重量有关,还受到重心和惯量影响。
参数错误可能造成:
- 加速和减速时抖动。
- 外部轴跟随误差。
- 驱动模块过流。
- 制动距离增加。
- 停止后工作台回弹。
- 减速器和电机温度升高。
更换工件或夹具后,应重新核对总重量、重心位置和转动惯量,不能只更新工件重量。
15. 根据故障条件判断方向
【外部轴完全无法使能】
优先检查:安全状态、机械单元配置、驱动模块、电机和反馈链路。
【使能后电机嗡鸣但不转】
优先检查:制动器、动力电缆和机械卡滞。
【固定角度出现报警】
优先检查:活动电缆、编码器反馈、减速器和机械干涉。
【重载时出现过流】
优先检查:工件重量、重心、减速器阻力和电机状态。
【机器人与变位机协调轨迹偏移】
优先检查:外部轴零点、工件坐标、TCP和协调运动配置。
【断电后位置数据丢失】
优先检查:SMB电池、转数计数器和反馈系统。
16. IRBP R外部轴维修流程
第一步:保存报警记录和当前机械位置。
第二步:记录机器人、变位机和IRC5配置信息。
第三步:备份系统、程序及校准数据。
第四步:检查安全回路和机械单元状态。
第五步:检查驱动模块、动力线和伺服电机。
第六步:检查制动器及机械传动。
第七步:检查编码器、反馈线和SMB系统。
第八步:确认外部轴机械零位和转数计数器。
第九步:检查工件坐标、TCP和协调运动配置。
第十步:维修后完成单轴、协调运动和工艺验证。
17. 维修后的复机验证
完成维修后,应依次检查:
- 变位机内部没有遗留工具和异物。
- 电机、减速器和连接器安装牢固。
- 急停、安全门和限位信号正常。
- 外部轴校准和转数计数器状态正常。
- 低速正向和反向运行平稳。
- 制动器释放和保持功能正常。
- 不同角度下位置反馈稳定。
- 空载旋转没有异响和异常温升。
- 安装工件后低速带载运行正常。
- 机器人与变位机协调运动轨迹正确。
- TCP与工件坐标状态正常。
- 焊接样件轨迹和质量合格。
首次恢复协调程序时,应降低速度并重点观察机器人、工件、夹具和变位机之间的距离。
18. 常见问题
外部轴无法使能一定是驱动器损坏吗?
不一定。机械单元配置、安全回路、制动器、电机和编码器反馈都可能导致无法使能。
变位机单独运行正常,协调焊接为什么偏移?
应检查外部轴零点、工件坐标、机器人TCP和协调运动设置。
更换外部轴电机后需要重新校准吗?
电机或编码器更换可能改变位置关系,应按照对应设备手册确认零点和转数计数器。
为什么空载正常,安装工件后报警?
应检查工件重量、重心、惯量、制动器和减速器机械状态。
19. 日常维护建议
- 定期检查变位机电机和减速器温度。
- 检查拖链及活动电缆。
- 检查制动器和限位信号。
- 定期检查减速器漏油及运行声音。
- 保存外部轴校准和转数计数器数据。
- 更换工件或夹具后更新负载参数。
- 定期验证工件坐标和协调轨迹。
- 发生碰撞后检查机械零位和减速器回差。
20. 总结
ABB IRBP R变位机出现无法使能、位置偏移或协调运动不同步时,应按照“机械单元配置—安全状态—驱动模块—电机与制动器—编码器反馈—零点与坐标”的顺序排查。
外部轴能够单独运行但协调轨迹偏移,应重点检查零点、工件坐标和TCP;使能后电机不转,应检查制动器和机械卡滞;固定角度报警则要检查活动电缆和反馈线路。
技术内容参考:ABB IRBP变位机、IRC5外部轴控制系统技术资料及工业机器人协调运动维修经验
维修咨询
如需维修ABB IRBP R变位机、外部轴驱动器、伺服电机或协调运动故障,请提供机器人型号、变位机型号、IRC5版本、报警画面、机械单元名称和故障视频。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539