
ABB MU300伺服电机3HAC040657-001/002故障维修:抱闸、编码器与过热排查
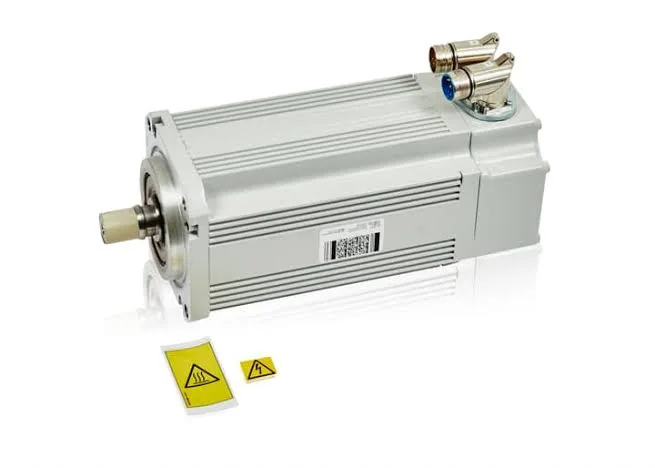
ABB MU300伺服电机3HAC040657-001和3HAC040657-002出现故障时,可能造成机器人轴无法运行、制动器不能释放、电机过热、异常振动或位置反馈报警。本文介绍电机绕组、绝缘、抱闸、编码器、轴承和动力电缆的排查方法,以及电机更换后的零点与复机验证流程。
本文目录
ABB MU300伺服电机承担机器人关节的动力输出和位置反馈。电机绕组、制动器、编码器、轴承或连接线缆发生异常时,机器人可能出现伺服无法启动、单轴不能运动、运行抖动、位置偏差和温度报警。
现场判断结论:机器人出现电机相关报警时,不应直接判断MU300电机损坏。减速器卡滞、机械负载过大、动力电缆短路、编码器线路接触不良和驱动器异常,也可能产生相似故障。维修时应先确定故障轴,再按照机械、电缆、制动器、反馈和电机本体的顺序检查。
1.确认电机完整型号
检查电机铭牌上的物料号、序列号、额定参数和编码器配置,确认是3HAC040657-001还是3HAC040657-002。不同尾号可能代表机械接口、制动器、反馈部件或配置版本存在差异,更换时不能只根据“MU300”名称判断是否通用。
2.常见故障表现
MU300伺服电机故障可能表现为对应轴无法使能、启动时产生异常声音、运行过程中抖动、换向时冲击、电机温升过快、制动器不能释放或位置反馈不稳定。部分电机在冷机状态能够运行,温度升高后才出现报警,通常需要结合运行时间和温度变化判断。
3.记录报警与故障轴
维修前应保存完整报警信息、故障轴号、机器人姿态和程序运行状态,确认故障是在伺服开启、加速、换向、制动还是高速运行阶段发生。如果报警始终集中在同一个轴,应重点检查该轴电机、减速器、动力电缆、反馈电缆和驱动通道。
4.区分电机故障与机械卡滞
减速器、轴承或外部机械干涉造成运行阻力增大时,控制器也可能出现过流、过载和位置偏差。可以在规定条件下检查对应轴的机械运动阻力,并观察拆除外部负载后故障是否变化。如果电机脱离机械负载后运行恢复,应继续检查减速器和机械结构。
5.检查动力电缆与连接器
检查电机动力插头和控制柜侧连接器是否锁紧,端子是否存在烧蚀、缩针、氧化、进液或绝缘破损。电缆在机器人运动过程中会反复弯折,内部导线可能只在特定姿态下断开,因此还要记录故障是否与机器人位置有关。
6.检查制动器是否正常释放
垂直轴通常依靠电机制动器在伺服断开时保持位置。制动器线圈、供电线路或机械摩擦片异常后,可能出现轴无法运动、启动电流升高、运行发热或机器人停止后下沉。检查时应确认制动器供电、线圈状态、释放声音和保持能力,不能通过提高驱动参数强行带动未释放的制动器。
7.测量电机绕组电阻
断开电机与驱动器的连接后,按照电机资料测量各相绕组电阻并进行对比。三相电阻应保持合理平衡,如果某相明显偏高、偏低或完全断路,可能存在绕组烧损、连接端子接触不良或内部断线。测量结果还应考虑环境温度和仪表精度。
8.检查绕组绝缘状态
按照对应电机的检测要求测量绕组对地绝缘,判断是否存在受潮、绝缘层老化、冷却液进入或绕组击穿。绝缘测试前应断开编码器、驱动器和其他敏感电子部件,测试电压及方法应符合电机资料要求,避免损坏反馈元件。
9.检查编码器与反馈线路
编码器异常可能造成机器人位置跳动、当前轴角度不合理、伺服不能启动或运行中突然报警。应检查编码器连接器、反馈电缆、插针和屏蔽接地,确认没有进液、松动和内部断线。如果故障随电缆姿态变化,应优先处理反馈线束。
10.检查电机轴承
电机轴承磨损后,可能出现持续嗡鸣、周期性摩擦声、转动不顺和电机温升。检查时应观察电机轴是否存在径向或轴向异常间隙,并区分声音来自电机轴承还是机器人减速器。只更换轴承时还应保证装配、润滑和编码器位置不受影响。
11.分析电机过热原因
电机过热不一定是绕组故障,也可能由机械负载过大、制动器未完全释放、减速器卡滞、负载参数错误、动作加速度过高或冷却条件不良造成。可以将该轴温度与相同负载下的其他轴或同型号机器人进行对比,并记录温升与运行时间的关系。
12.检查驱动器输出
确认电机、电缆和机械部分没有明显异常后,应检查对应驱动通道的输出和报警状态。驱动模块内部功率器件、检测电路或连接端子异常,也可能造成单轴过流、缺相和无法使能。替换测试前应确认驱动模块、电机和软件配置相匹配。
13.电机维修与更换要求
维修内容可能包括绕组处理、制动器维修、轴承更换、编码器检查和连接器修复。维修完成后应进行绕组平衡、绝缘、制动器和反馈功能检测。直接更换电机时,应核对完整物料号、安装法兰、轴端结构、编码器和制动器配置。
14.安装后的零点处理
拆卸电机可能改变电机轴与机器人机械关节之间的位置关系。重新安装后,应根据机器人型号和维修范围检查转数计数器、机械刻线及校准数据。如果原有位置关系已经改变,需要重新进行相应轴的零点校准,不能通过修改程序点补偿。
15.复机运行验证
首先在手动低速状态下测试维修轴的正向、反向、启动和停止,观察声音、振动、制动和温升。随后检查固定TCP参考点并低速空载运行完整程序,确认轨迹正常后逐步提高速度,最后进行带载生产测试并再次检查电机温度。
16.总结
ABB MU300伺服电机3HAC040657-001/002出现故障时,应先确认故障轴和完整报警,再检查机械负载、动力电缆、制动器、绕组绝缘、编码器、轴承和驱动器。完成电机维修或更换后,还需要处理机器人零点并验证TCP、程序轨迹和带载运行状态。
维修咨询
如需处理ABB MU300伺服电机3HAC040657-001/002过热、抱闸异常、编码器故障或机器人单轴无法运行,请提供机器人本体型号、电机铭牌、故障轴号、完整报警画面及运行视频。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539