
ABB机器人维修服务包括哪些内容?控制器、电机、示教器与本体检查
ABB机器人维修应先区分控制器、驱动系统、伺服电机、示教器、本体机械和外围联锁故障,再制定检测与修复方案。
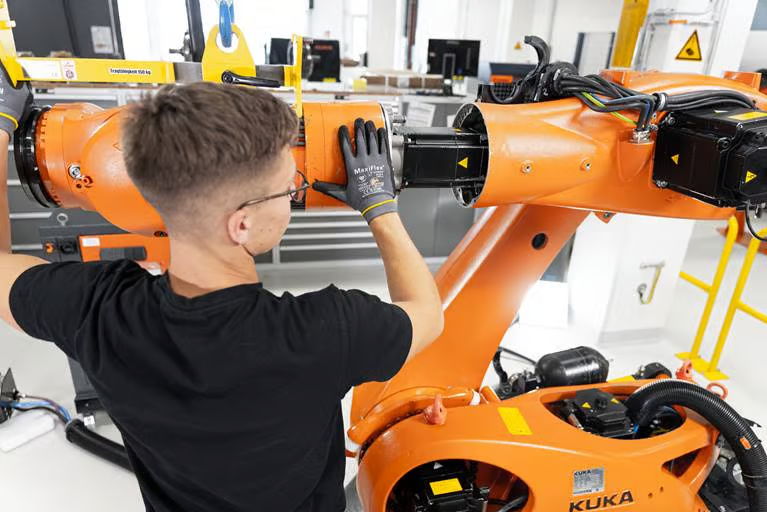
ABB机器人停机后,不应只根据一条报警直接更换部件。完整的维修流程需要结合报警记录、故障发生条件、控制柜状态、机器人姿态和外围设备联锁,判断问题位于控制系统、电气驱动、本体机械还是生产工艺。
- 控制器与驱动系统
检查IRC5或其他控制柜的主计算机、轴计算机、驱动单元、电源模块、I/O模块和安全回路。重点记录无法启动、驱动不上使能、总线中断、过流、过压和温度报警出现的时间及关联轴。
- 伺服电机与反馈系统
检查电机绕组绝缘、制动器释放、轴承状态、编码器反馈、电机动力线和反馈电缆。机器人只在某一姿态报警时,还要检查本体线束是否磨损、受拉或内部断芯。
- 示教器与操作系统
触摸失灵、按键异常、急停回路报警或示教器掉线,需要分别检查触摸面板、按键膜、连接电缆、急停触点和控制柜接口,避免将线缆故障误判为示教器主板故障。
- 机器人本体机械
检查减速器间隙、润滑状态、制动器、轴承、平衡装置、底座和机械限位。重复定位变化、异响、振动和温升问题应在空载、带载及不同姿态下对比。
- 维修后的验证
修复后应完成冷机启动、低速手动、自动运行、重复定位、满行程、安全联锁和连续生产验证,并保存参数、日志及更换部件记录。
ABB机器人维修的关键是先确定故障边界,再处理真正失效的部件,避免盲目更换扩大停机时间和维修成本。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539