
ABB伺服电机维修怎么判断?编码器、制动器、轴承与绕组检测
ABB伺服电机故障应结合编码器反馈、制动器动作、轴承噪声、绕组绝缘和温升检测,区分电机、线缆与驱动器问题。
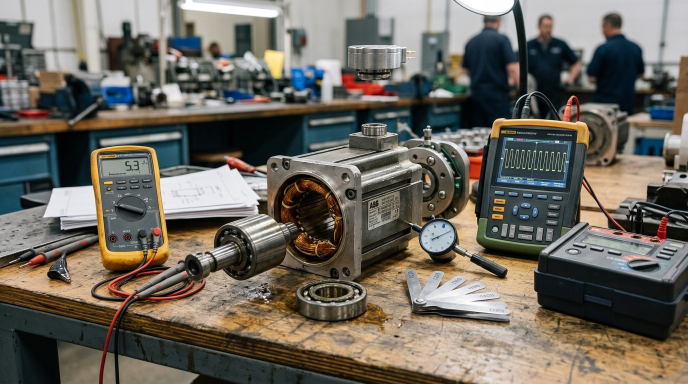
ABB机器人出现单轴报警、运行异响、定位偏差或电机过热时,故障不一定来自伺服电机本体。维修前需要同时检查驱动单元、动力电缆、反馈电缆、机械负载和制动回路。
- 编码器与反馈检查
记录编码器通信、位置偏差和零点相关报警。检查反馈插头、屏蔽接地、线缆弯折和针脚状态。只在特定姿态发生报警时,应优先排查本体线束和活动电缆。
- 制动器检查
机器人轴无法释放、停机后缓慢下滑或启动时冲击明显,可能与制动器线圈、整流供电、制动间隙或机械磨损有关。检测时应采取可靠支撑,避免轴意外移动。
- 轴承与机械状态
使用低速单轴运行观察噪声、振动和温升,并与其他轴或历史数据对比。轴承损伤、联轴结构松动和减速器阻力都可能造成电流升高。
- 绕组与绝缘检测
在断电和隔离驱动器后测量三相电阻平衡及对地绝缘。测试方法和电压等级应符合电机及编码器要求,防止测试过程损坏反馈器件。
- 修复后验证
维修后重新检查连接器、制动释放、编码器状态和机械安装,完成低速、额定负载、重复定位、温升及连续运行测试。
ABB伺服电机维修应以测量结果为依据,先排除电缆、驱动器和机械负载,再决定轴承、制动器、编码器或绕组的处理范围。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539