
安川SGMGH-20ACA61伺服电机过热、异响与制动故障排查
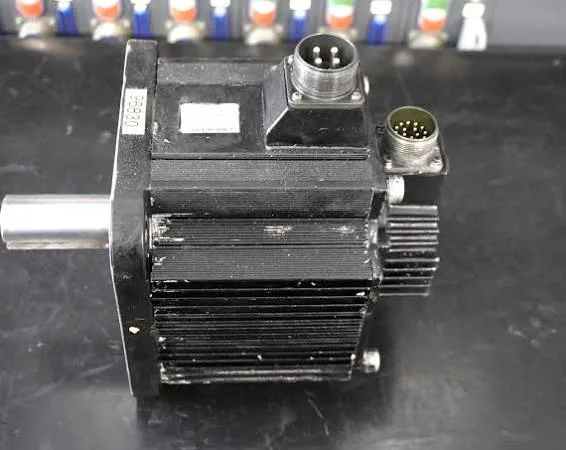
安川SGMGH-20ACA61伺服电机出现过热、轴承异响、制动器不释放或位置反馈异常时,应同时检查驱动参数和机械负载。
本文目录
SGMGH-20ACA61伺服电机用于工业自动化运动轴。电机故障通常与轴承、绕组、抱闸、编码器、负载和配套驱动器有关。
现场判断的重点是先确定故障范围,再决定维修对象。检查过程中应记录报警、轴号、机器人姿态和复现条件,避免仅凭单条报警直接更换部件。
- 常见故障表现
- 相同负载下电机温度明显偏高
- 运转时出现研磨声、嗡嗡声或周期性振动
- 使能后电机不转,抱闸没有正常释放
- 位置反馈异常、运行抖动或定位精度下降
- 可能原因
- 机械负载过大或联轴器安装偏心
- 轴承磨损、转子异常或绕组绝缘下降
- 制动器线圈、整流回路或供电异常
- 编码器及反馈线故障
- 驱动器参数与电机不匹配
- 现场排查顺序
- 比较电机空载和带载状态下的电流、温度与噪声。
- 检查抱闸是否正常释放以及机械轴能否平滑运动。
- 按照手册检查绕组和绝缘状态。
- 检查编码器、动力线、反馈线和联轴器。
- 确认机械和线路正常后再维修或更换电机。
- 更换部件前的核对
核对完整型号、额定规格、轴端结构、制动器、编码器、安装法兰和配套驱动器。
型号外观相似不代表能够直接替换。采购前应提供设备完整型号、原部件铭牌、接口照片、控制器型号和报警信息。
- 维修后的复机验证
安装后确认电机方向、抱闸、编码器反馈和参数,再完成低速、定位、加减速及额定负载测试。
维修完成后还应保存检测结果、替换部件编号和最终参数,方便后续维护人员追踪。
- 总结
处理此类故障时,应按照报警记录、供电与连接、反馈线路、机械负载和部件本体的顺序排查。只有外部条件已经确认正常,才能进一步判断目标部件是否需要维修或更换。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539