
安川YRC1000机器人编码器电池报警维修:原点丢失与位置数据恢复方法
安川YRC1000机器人出现编码器电池报警、原点数据异常或伺服无法使能时,故障可能来自电池电压不足、电池连接器松动、反馈电缆异常或编码器绝对位置数据丢失。本文介绍YRC1000控制系统的故障判断、电池检查、原点确认及复机验证方法。
本文目录
安川YRC1000机器人编码器电池报警维修:原点丢失与位置数据恢复方法
安川机器人通过伺服电机编码器记录各轴的绝对位置。控制柜断电后,编码器备用电池继续维持位置数据。当电池电压不足、插头松动或线路断开时,YRC1000控制系统可能出现编码器电池、绝对值或原点相关报警。
现场判断结论:
如果只是出现电池低电压预警,并且位置数据尚未丢失,及时更换正确规格的电池通常可以保留原有位置。如果绝对位置数据已经失效,更换电池后还需要检查机器人原点、工具坐标和程序点位。
适用范围:
本文主要适用于配置YRC1000控制柜的安川六轴工业机器人。不同机器人本体、软件版本和外部轴配置可能存在差异,具体电池型号、报警含义和校准流程应以对应设备手册为准。
1. 编码器电池报警的常见表现
安川YRC1000机器人出现编码器电池或绝对位置故障时,现场可能出现:
- 示教器显示编码器电池电压不足。
- 机器人控制柜断电后再次启动出现报警。
- 一个或多个轴的绝对位置数据异常。
- 机器人伺服无法正常使能。
- 控制器提示需要确认原点位置。
- 原有程序点位出现整体偏差。
- 更换电池后报警仍然存在。
- 外部轴或变位机位置数据异常。
应先记录完整报警内容、故障轴号和控制柜状态,确认故障属于单轴、多个机器人轴还是外部轴。
2. 低电压预警与位置丢失的区别
电池低电压预警
电池电量已经下降,但编码器绝对位置数据可能仍然有效。此时应尽快安排更换,避免控制柜断电后位置数据丢失。
绝对位置数据丢失
编码器备用供电已经中断,控制器无法确认电机的绝对位置。即使安装新电池,也不能自动恢复已经丢失的机械位置关系。
因此,发现电池低电压预警后应及时处理,不要等到机器人完全无法使能时再更换电池。
3. 维修前需要记录哪些信息
开始维修前,应记录:
- 安川机器人本体型号。
- YRC1000控制柜型号和软件版本。
- 完整报警代码及报警文本。
- 报警对应的控制组和轴号。
- 机器人当前机械姿态。
- 控制柜断电前是否存在低电压预警。
- 近期是否更换过电机、编码器或电池。
- 是否保存有机器人原点和校准资料。
- 外部轴或变位机是否同时报警。
建议拍摄机器人当前姿态、示教器报警画面和各轴机械标记,避免后续缺少位置判断依据。
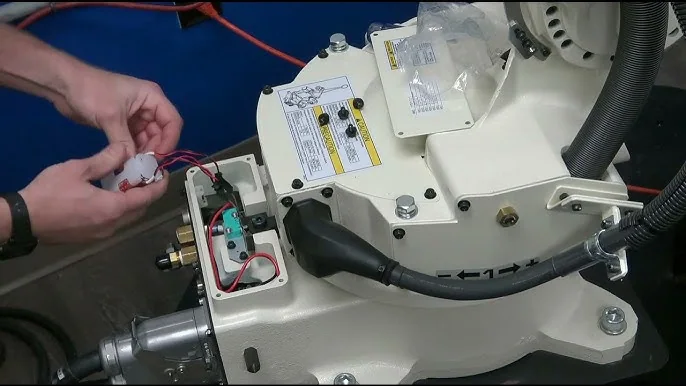
4. 编码器备用电池检查重点
检查电池时应关注:
- 电池规格是否与原配置一致。
- 电池电压和容量是否符合要求。
- 电池正负极方向是否正确。
- 插头是否完全插入。
- 电池线是否断裂、挤压或接触不良。
- 电池盒是否存在腐蚀、油污或进液。
- 连接器插针是否弯曲、氧化或退针。
- 新电池是否在有效期内。
不要使用普通电池或不同规格产品临时代替。电压、容量或接口不匹配,可能造成报警重复出现或损坏相关电路。
5. 更换电池时需要注意什么
如果机器人只是出现低电压预警,并且位置数据尚未丢失,应按照安川对应设备手册规定的状态和顺序更换电池。
部分设备要求在控制系统保持指定供电状态时完成更换,以避免编码器备用电源完全中断。操作前必须确认电池位置、插头结构和更换流程。
更换过程中应避免:
- 同时拔掉所有备用供电连接。
- 在没有记录原始状态时拆卸电池线路。
- 将电池插头接反。
- 拉扯或损坏连接器导线。
- 使用金属工具造成接口短路。
- 未确认报警状态就关闭控制柜。
电池更换完成后,应检查报警是否消失,并保存本次更换日期和设备编号。
6. 为什么更换电池后仍然报警
常见原因包括:
- 电池规格或电压不正确。
- 电池插头没有完全插入。
- 电池线路存在断路。
- 连接器接触不良。
- 编码器反馈线路异常。
- 编码器本体发生故障。
- 报警尚未按照要求复位。
- 绝对位置数据已经丢失。
- 控制器需要重新确认原点。
如果新电池安装正确但报警仍然存在,应继续检查供电线路、连接器和编码器,不要连续更换多个电池进行尝试。
7. 单轴报警与多轴报警如何判断
只有一个轴报警
优先检查该轴伺服电机编码器、反馈电缆、连接器及对应供电线路。
多个机器人轴同时报警
优先检查公共电池组、电池插头、公共供电线路及近期更换操作。
外部轴单独报警
重点检查外部轴电机编码器、电池配置、反馈电缆和对应控制组。
机器人轴与外部轴同时报警
检查公共供电、控制柜状态和相关通信线路,避免直接判断多个编码器同时损坏。
8. 如何判断机器人原点是否丢失
处理报警后,应通过以下项目确认原点状态:
- 各轴机械标记能否正确对应。
- 示教器显示的轴角度是否符合当前姿态。
- 机器人能否准确到达已知参考点。
- 工具TCP检查点是否出现偏移。
- 原有程序点位是否整体发生变化。
- 固定治具和校准针位置是否一致。
- 外部轴与机器人的相对位置是否正确。
如果多个程序点同时向相似方向偏移,应优先检查机器人原点、工具坐标和用户坐标,不应逐个修改程序点进行补偿。
9. 原点恢复前需要检查机械本体
位置偏差不一定完全由编码器数据丢失造成。校准前还应检查:
- 机器人近期是否发生碰撞。
- 伺服电机安装位置是否改变。
- 减速器是否存在异常间隙。
- 工具法兰和安装螺栓是否松动。
- 机器人底座是否发生位移。
- 工装或校准治具是否移动。
- 工具重量和TCP是否发生变化。
如果机械本体已经移位或损坏,仅重新设置原点也不能恢复原有定位精度。
10. 原点恢复的主要方式
原始校准数据恢复
如果保存有可靠的出厂数据或历史维修记录,可以按照对应手册恢复,并通过固定参考点进行验证。
机械标记校准
将各轴移动到机械标记对应位置,再执行规定的原点设置。该方法的精度受机械标记和操作误差影响,完成后必须验证TCP和程序点位。
单轴原点恢复
如果只有一个轴因电机、编码器或维修操作丢失位置,可在确认其他轴正常的情况下处理故障轴。
专用治具校准
对于焊接、加工和精密装配等定位要求较高的生产线,应使用对应校准工具或固定治具进行位置恢复。
11. 编码器反馈线路检查
如果更换电池和恢复原点后仍出现位置报警,应检查反馈链路:
- 电机侧编码器接头。
- 控制柜侧反馈接口。
- 机器人本体活动电缆。
- 连接器插针和锁紧结构。
- 反馈电缆屏蔽与接地。
- 特定姿态下电缆是否被拉伸。
如果报警只在某个机器人姿态下出现,本体活动电缆内部断续接触的可能性较高。电缆外皮正常,并不代表内部导体没有损伤。
12. 报警维修流程
第一步:记录报警代码、控制组和故障轴号。
第二步:停止自动运行,保存机器人当前姿态。
第三步:备份程序、系统和校准资料。
第四步:检查电池、电池盒、插头和线路。
第五步:安装规格正确的新电池。
第六步:按照对应YRC1000手册处理报警。
第七步:确认各轴机械标记和当前角度。
第八步:判断绝对位置数据是否已经丢失。
第九步:根据现场条件恢复机器人原点。
第十步:进行TCP、参考点、程序轨迹和工艺验证。
13. 维修后的复机验证
完成电池更换和原点恢复后,应依次检查:
- 当前编码器报警是否消失。
- 各轴位置数据是否合理。
- 机械标记与示教器位置是否对应。
- 机器人低速单轴运动是否正常。
- 正向和反向运行是否存在异常。
- 已知参考点能否准确到达。
- 工具TCP是否发生偏移。
- 空载程序轨迹是否正常。
- 外部轴和机器人是否保持同步。
- 带载运行和工艺样件是否合格。
首次运行原程序时应降低速度,并重点观察机器人经过夹具、工件和周边设备附近的轨迹。
14. 常见问题
更换编码器电池后可以直接恢复生产吗?
如果只是低电压预警,并且位置数据没有丢失,验证正常后可以恢复运行。如果已经出现绝对位置或原点异常,则需要先完成校准和程序验证。
机器人所有轴同时报警是什么原因?
应优先检查公共电池组、连接器及备用供电线路。
可以修改程序点补偿位置偏差吗?
不建议。位置偏差可能来自机器人原点、工具坐标或用户坐标,修改程序点会掩盖真正故障。
编码器电池多久更换一次?
应根据设备手册、运行环境和维护记录确定,并在出现低电压预警时及时处理。
15. 总结
安川YRC1000机器人出现编码器电池报警时,应先检查电池规格、插头和备用供电线路,再确认绝对位置数据是否丢失。
更换电池只能恢复备用供电。如果机器人原点已经失效,还需要完成原点恢复、TCP检查、低速运行和程序轨迹验证。只有定位和工艺结果全部正常后,才能恢复自动生产。
技术内容参考:安川YRC1000控制系统技术资料及工业机器人现场维修经验
内容更新时间:2026年9月
维修咨询
如需处理安川YRC1000机器人编码器电池报警、原点丢失或伺服故障,请提供机器人型号、控制柜型号、完整报警画面、控制组、故障轴号及机器人当前姿态照片。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539