
工业机器人编码器电池多久更换一次?低电压报警与零点丢失预防
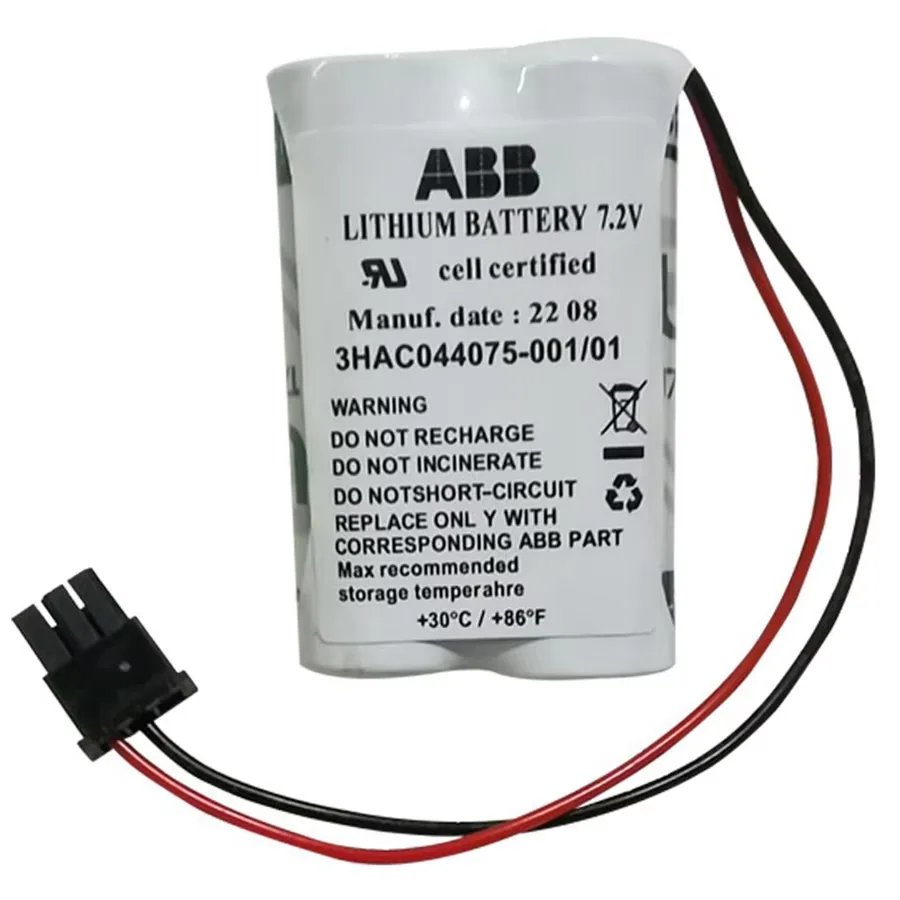
工业机器人编码器备用电池用于在控制器断电后维持各轴绝对位置数据。电池电压不足、连接器松动或更换方法错误,可能造成编码器报警、转数计数器丢失和机器人零点偏移。本文介绍编码器电池的建议更换周期、不同报警阶段的处理方法及更换后的验证流程。
本文目录
工业机器人控制柜断电后,绝对值编码器通常需要依靠备用电池维持各轴位置数据。电池失效后,机器人可能出现电池低电压警告、绝对位置数据丢失、转数计数器异常、伺服无法使能或程序轨迹偏移。
现场维护建议:编码器电池至少每年检查一次,连续生产设备通常可以将1至2年作为预防性更换窗口。具体周期应以机器人型号和设备手册为准,出现低电压警告时应提前更换,不要等到电池完全失效后再处理。
1.编码器电池有什么作用
机器人各轴编码器用于记录电机转角和机械位置。控制柜正常上电时,编码器由系统供电;控制柜断电后,备用电池继续维持绝对位置数据。如果备用供电中断,控制器可能无法确认机器人当前机械姿态,需要重新进行位置恢复或零点校准。
2.为什么不同机器人的更换周期不同
电池寿命与电池类型、容量、编码器数量、控制柜断电时间、环境温度和连接线路状态有关。长期保持上电的机器人与经常断电的机器人电池消耗情况不同,高温、潮湿和电池盒污染也会缩短电池寿命。因此,不能只根据机器人品牌判断更换时间,还要核对具体本体和控制器型号。
3.多久检查和更换一次
建议将编码器电池纳入年度保养,每年至少检查一次电池状态、生产日期、插头和线路。连续三班生产、停机成本较高的设备,可以按照1至2年的周期进行预防性更换;使用频率较低的设备也不能长期不换,因为电池会随日历时间自然老化。
4.低电压预警表示什么
低电压预警通常表示电池电量已经下降,但绝对位置数据可能仍然有效。此时应记录完整报警信息、机器人姿态和报警轴号,并尽快安排更换。低电压预警阶段及时处理,通常比电池完全失效后再恢复零点更简单,也能减少程序位置整体偏移的风险。
5.电池完全失效会出现什么情况
电池电压降至无法维持编码器数据,或者电池线路在控制柜断电期间被断开后,系统可能丢失一个轴或多个轴的绝对位置关系。常见表现包括伺服无法启动、机器人要求更新转数计数器或重新校准、当前位置与机械姿态不一致,以及原有程序点位出现整体偏差。
6.更换电池后报警为什么还在
新电池只能恢复备用供电,不能自动找回已经丢失的位置数据。如果更换后报警仍然存在,可能是报警尚未复位、电池连接器接触不良、线路断路、编码器异常或绝对位置数据已经失效。此时需要先检查供电链路,再按照对应控制系统的要求进行位置恢复。
7.电池应该在上电还是断电状态下更换
部分机器人要求控制器保持正常上电状态时更换编码器电池,以避免备用供电在更换过程中完全中断;另一些型号具有不同的操作要求。更换前必须核对对应设备手册,不能把一种机器人的方法直接用于其他品牌或型号。
8.更换前需要做哪些准备
更换前应记录机器人本体型号、控制器型号、完整报警信息、报警轴号和当前机械姿态,同时备份机器人程序、系统参数、工具坐标、工件坐标、负载数据和校准资料。还应拍摄各轴机械刻线及示教器位置画面,为出现位置异常后的检查提供参考。
9.怎样选择正确的电池
新电池的电压、容量、化学类型、插头形式、接线极性和安装尺寸应与原配置一致。不能使用外形相似的普通电池临时代替,也不能剪线拼接不同规格的电池组。备件存放时间过长也可能造成容量下降,安装前应检查生产日期、有效期和外观状态。
10.电池盒和线路检查
更换电池时应同时检查电池盒是否存在进液、腐蚀、油污和端子氧化,确认插头锁紧、线路没有夹伤或断裂。如果多个机器人轴同时出现电池相关报警,应优先检查公共电池组、公共连接器和供电线路,不宜直接判断多个编码器同时损坏。
11.不同品牌机器人的故障表现
FANUC机器人可能出现脉冲编码器电池及绝对位置相关报警,ABB机器人可能出现SMB电池、转数计数器或位置状态异常,安川机器人可能出现编码器电池和绝对数据相关提示。不同系统的报警名称和恢复菜单并不相同,但排查思路都是先确认电池和线路,再判断绝对位置数据是否仍然有效。
12.如何判断零点是否丢失
更换电池并清除报警后,应检查各轴机械刻线、示教器显示角度、固定参考点和工具TCP。如果机器人回到原有参考位置时出现明显偏差,或者所有程序点都向相近方向偏移,应优先检查零点、转数计数器、工具坐标和工件坐标,不能直接修改大量程序点。
13.位置数据丢失后怎样处理
如果确认绝对位置数据已经丢失,应根据机器人品牌和现场保留资料选择转数计数器更新、单轴校准、刻线校准、原点恢复或专业仪器校准。更换过电机、编码器或减速器的轴,还需要结合实际机械安装位置重新确认零点,不能直接写入其他机器人的校准数据。
14.更换后的复机验证
完成电池更换和报警处理后,应确认电池警告消失、当前轴角度合理并与机械姿态对应。随后低速测试各轴正反向运动,运行到固定参考点检查TCP,再低速空载执行原程序。确认轨迹正常后逐步提高速度并进行带载生产验证。
15.建立电池更换记录
电池维护记录应包含机器人编号、本体型号、控制器型号、电池规格、更换日期、报警状态和操作人员。还应在设备上标注下次计划检查时间,并保存系统备份和零点资料,避免后续发生电池失效时缺少恢复依据。
16.总结
工业机器人编码器电池应至少每年检查一次,连续生产设备通常可以将1至2年作为预防性更换窗口,最终周期以对应设备手册为准。出现低电压预警后应尽快处理,不要继续运行至备用供电完全中断。更换完成后还需要检查报警、绝对位置、机器人零点、TCP和程序轨迹,确认位置数据准确后再恢复自动生产。
维修咨询
如需处理工业机器人编码器电池报警、绝对位置丢失、转数计数器异常或机器人零点恢复,请提供机器人品牌、本体型号、控制器型号、完整报警画面、故障轴号及机器人当前姿态照片。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539