
长时间停机后的工业机器人如何安全复产?多品牌设备上电与试运行检查流程
工业机器人经历长假、产线改造或长期封存后,不宜直接进入自动生产。本文面向ABB、FANUC、KUKA、YASKAWA及通用工业机器人,说明复产前的机械、电气、数据、安全回路与低速试运行检查方法。
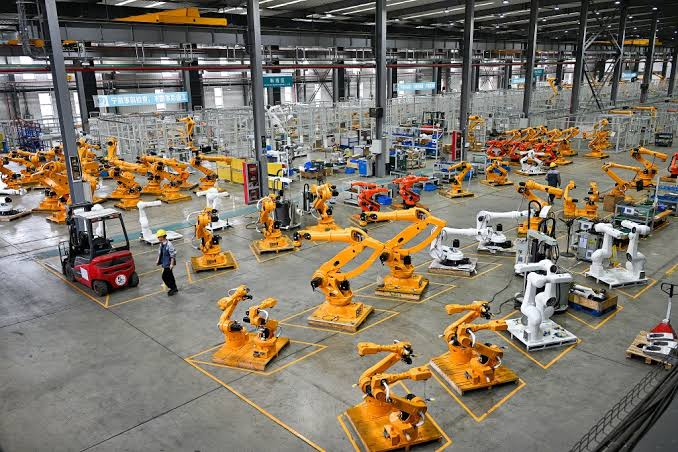
工业机器人长期停机后,润滑状态、控制柜环境、电池电量、连接器接触及外围设备状态都可能发生变化。直接恢复自动运行,容易把潜在问题扩大为碰撞、零点丢失或驱动故障。ABB、FANUC、KUKA、YASKAWA机器人界面不同,但复产检查的基本逻辑相通。
01. 上电前先做现场确认
清除机器人工作区内的工具、包装物和临时支撑,检查围栏、安全门、光栅、急停按钮及外部轴周边是否存在改动。确认底座、夹具、焊枪或抓手没有松动,观察关节和减速器附近是否渗油。检查本体电缆、动力电缆、编码器电缆与示教器线缆,重点关注受挤压、鼠咬、腐蚀和连接器进水。
02. 检查控制柜与供电条件
断电并执行上锁挂牌后,检查控制柜滤网、风扇、接触器、端子和接地连接。发现凝露、积尘或昆虫进入时,应先清洁、干燥并确认绝缘状态,不能直接送电。核对进线电源及外围设备供电是否正常,不要绕过安全回路强行启动。若停机期间更换过电池,应先确认程序、参数、零点及校准数据是否完整。
03. 首次上电保留故障证据
送电后记录完整报警代码、发生时间和轴号,不要连续复位。检查控制器、驱动单元、I/O、安全系统和现场总线的状态。若出现编码器、电池、通信或伺服报警,应结合维修手册和历史记录定位。跨品牌industrial robot repair的关键不是套用同一报警解释,而是按电源、反馈、通信、负载和机械阻力逐层验证。
04. 手动低速验证各轴
在确认人员撤离危险区域后,以手动低速分别点动各关节和外部轴,观察是否存在异响、抖动、制动器释放异常或运动阻力增大。检查当前位置与实际姿态是否一致,未经确认不要随意执行零点重置。若机器人只在某一姿态报警,应重点检查本体电缆弯折区、连接器及对应轴反馈线路。
05. 空载试运行再恢复生产
先执行低速空载程序,确认TCP、工件坐标、软限位、工具负载和外围联锁未被修改,再逐步恢复正常节拍。带料测试时应检查抓取、焊接、码垛等工艺位置,并监测电机温升、运行声音和重复停靠表现。复产后应建立短期巡检记录,将报警、处理措施和更换部件纳入robot maintenance档案,便于识别重复故障。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539