
KUKA KR C4机器人无法启动怎么维修?KPP、KSP与控制系统排查指南
KUKA KR C4机器人出现控制柜无法启动、smartPAD无法连接、驱动器不能使能或运行中突然停机时,故障可能涉及控制电源、KPP电源模块、KSP伺服驱动模块、控制计算机、RDC反馈系统及安全回路。本文介绍KR C4控制柜的系统组成、故障判断顺序、检查重点和复机验证流程。
本文目录
KUKA KR C4机器人无法启动怎么维修?KPP、KSP与控制系统排查指南
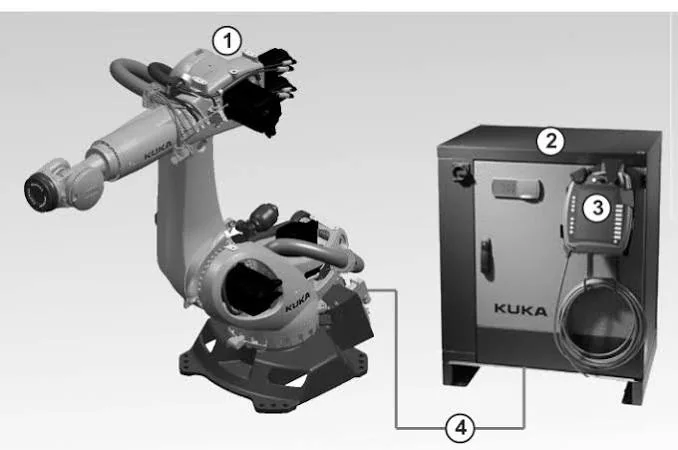
KUKA KR C4控制系统常见于焊接、搬运、码垛、机床上下料和汽车制造生产线。控制柜内部通常由控制计算机、KPP电源模块、KSP伺服驱动模块、安全控制系统、RDC位置反馈系统及散热装置组成。
当机器人无法启动时,应先判断故障发生在外部供电、控制计算机启动、smartPAD通信、安全条件确认还是驱动使能阶段,再检查对应部件。
现场判断结论:
控制柜完全无反应,应优先检查外部电源和控制电源;系统能够启动但驱动无法使能,应检查安全回路、KPP、KSP和电机链路;机器人在特定姿态下报警,则应检查本体电缆、RDC反馈线路和机械干涉。
适用范围:
本文主要适用于KUKA KR C4控制系统。不同机器人型号、KSS软件版本和控制柜配置存在差异,报警含义、测量点及维修要求应以设备铭牌和对应版本技术手册为准。
1. KR C4控制柜的主要部件
控制计算机
负责运行KUKA系统软件、机器人程序、运动规划和人机交互。控制计算机异常时,可能出现无法启动、系统死机、smartPAD无法连接或程序无法运行。
KPP电源模块
KPP负责驱动系统的电源供应和相关能量管理。KPP故障可能造成驱动器无法使能、母线供电异常或多个轴同时报警。
KSP伺服驱动模块
KSP负责控制机器人各轴伺服电机。模块异常时,可能出现单轴或多轴驱动报警、过流、过热及通信故障。
RDC系统
RDC用于采集机器人各轴的位置反馈及保存与机器人相关的数据。RDC、电池或反馈线路异常可能导致位置数据、零点或校准相关故障。
smartPAD
smartPAD用于查看报警、编辑程序和手动操作机器人。其线缆、连接器或内部电路异常,可能表现为黑屏、触摸失灵、通信中断或无法进入系统。
2. 无法启动前需要记录什么
维修前建议记录:
- 机器人本体型号和序列号。
- 控制柜型号和KSS软件版本。
- smartPAD显示的完整报警信息。
- 控制柜内部模块指示灯状态。
- 故障发生在上电、启动还是驱动使能阶段。
- 是否只有一个轴报警。
- 近期是否发生停电、碰撞或配件更换。
- 故障是否与温度、姿态或运行时间有关。
- KPP、KSP和相关模块的完整物料信息。
- 系统程序、机器数据和配置备份状态。
不要只记录“机器人无法启动”。应说明控制柜是否有电、系统能否进入操作界面以及驱动是否可以使能。
3. 控制柜完全无反应怎么检查
如果控制柜上电后没有明显反应,应先检查:
- 外部三相电源是否正常。
- 主开关和断路保护是否处于正常状态。
- 进线端子是否松动或烧蚀。
- 控制电源输出是否稳定。
- 控制柜内部连接器是否松动。
- 是否存在短路、受潮或异常气味。
保护装置动作后,不应直接反复合闸。应先检查负载、电源模块和内部线路,确定保护动作原因。
控制柜内部包含高压和储能部件。断电后应执行锁定挂牌,并按照设备手册等待规定的放电时间。
4. 系统启动但smartPAD无法连接
控制柜有电但smartPAD不能正常进入系统时,应检查:
- smartPAD显示屏是否有背光。
- 线缆外皮是否破损或过度弯折。
- 接头是否完全锁紧。
- 插针是否弯曲、氧化或退针。
- 控制计算机是否已经正常启动。
- 控制柜接口供电和通信是否正常。
- 系统是否停留在启动或恢复界面。
如果移动smartPAD线缆时故障出现或消失,应重点检查线缆两端及经常弯折的位置。
若使用确认正常且配置匹配的smartPAD后故障仍然存在,应继续检查控制柜接口、控制计算机和系统启动状态。
5. 驱动无法使能的排查方法
系统能够进入操作界面,但机器人驱动无法使能时,应先查看安全状态和当前报警。
安全回路未满足
安全门、急停、确认开关或外部安全信号未满足条件时,系统会禁止驱动使能。
KPP供电异常
如果多个轴同时无法使能,应检查KPP模块、母线供电、相关连接及控制柜散热。
KSP模块异常
如果报警集中在由某个KSP控制的轴组,应检查对应模块、动力线和伺服电机。
电机或动力电缆故障
电机绕组异常、线缆短路或连接器烧蚀,会引起驱动保护。
机械负载异常
抱闸未释放、减速器卡滞、工具碰撞或外部线缆拉扯,也可能导致使能或运动阶段报警。
6. KPP故障的判断方向
KPP相关异常可能表现为:
- 多个轴同时无法使能。
- 驱动母线无法建立。
- 上电后立即出现电源或驱动报警。
- 机器人运行时突然失去驱动。
- 模块温度异常升高。
- 控制柜出现异常声音或气味。
检查重点包括KPP供电、连接器、冷却风扇、散热通道和模块外观。如果多个轴同时报警,应优先检查公共电源和通信链路,避免逐个更换电机或KSP。
KPP内部功率电路检测应由具备相应经验的维修人员完成。
7. KSP故障的判断方向
KSP故障通常与一个轴组的驱动状态有关,可能出现:
- 单轴或部分轴无法运行。
- 使能瞬间产生驱动报警。
- 加速或重载时出现过流。
- 运行一段时间后出现过热报警。
- 驱动模块通信异常。
- 机器人运动抖动或突然停止。
上电立即报警,应重点检查KSP、动力电缆和电机;高速或重载时报警,应增加对工具负载、机械阻力和散热状态的检查。
同一外观的KSP模块可能存在配置和规格差异,更换前应核对完整物料信息和控制柜配置。
8. RDC与位置反馈故障
RDC或反馈线路异常时,机器人可能出现:
- 轴位置数据异常。
- 校准或零点相关报警。
- 机器人无法确认当前位置。
- 某一轴反馈信号丢失。
- 特定姿态下出现间歇报警。
- 更换电池或断电后出现位置问题。
检查重点包括:
- RDC连接器和线缆。
- 机器人本体电缆。
- 编码器或旋转变压器反馈线路。
- 电池及其连接状态。
- 本体与控制柜之间的接口。
- 是否存在潮湿、油污或机械挤压。
如果故障与机器人姿态明显相关,应优先检查活动电缆。外皮完好的电缆,内部导体也可能因长期弯折发生断续接触。
9. 根据故障发生阶段判断方向
【上电后控制柜完全无反应】
优先检查:外部供电、主开关、控制电源和内部线路。
【控制柜启动但smartPAD无法进入系统】
优先检查:smartPAD线缆、控制计算机、通信接口和系统启动状态。
【系统正常但驱动无法使能】
优先检查:急停、安全回路、KPP、KSP和驱动供电。
【只有一个轴报警】
优先检查:对应KSP通道、电机、动力线、反馈线和机械负载。
【多个轴同时报警】
优先检查:KPP、公共供电、通信链路和控制系统。
【运行到固定姿态时报警】
优先检查:本体电缆、RDC反馈线和机械干涉。
【运行一段时间后停机】
优先检查:风扇、过滤棉、KPP及KSP温升和电机负载。
10. 控制柜散热检查
KPP、KSP和控制计算机的稳定运行依赖控制柜散热系统。
维护时应检查:
- 过滤棉是否堵塞。
- 风扇是否正常转动。
- 风扇是否存在异响。
- 进风口和出风口是否被遮挡。
- 控制柜门和密封是否完整。
- 模块表面是否积尘。
- 环境温度是否超出设备要求。
- 控制柜空调或热交换装置是否正常。
不能将长期打开控制柜门作为降温方法,这会破坏风道,并增加粉尘、油污和金属异物进入的风险。
11. KR C4故障维修流程
第一步:保存报警信息及现场照片。
第二步:记录机器人、控制柜和KSS版本。
第三步:备份程序、机器数据和配置。
第四步:检查外部电源及控制电源。
第五步:确认控制计算机和smartPAD启动状态。
第六步:检查急停和安全回路。
第七步:检查KPP、KSP及驱动线路。
第八步:检查RDC、反馈线和本体电缆。
第九步:排除电机、减速器和外部机械干涉。
第十步:维修确认损坏的部件,并完成复机验证。
12. 维修后的复机验证
维修完成后,应依次验证:
- 控制柜内部接线和模块安装状态。
- 风扇、过滤装置和散热通道。
- 系统是否能够稳定启动。
- smartPAD显示、按键和通信功能。
- 急停、安全门和确认开关。
- KPP及KSP当前报警状态。
- 机器人校准和位置数据。
- 各轴低速正反向运行。
- 空载多轴联动程序。
- 实际工具和工件带载运行。
- 工艺样件的定位和生产质量。
- 连续运行后的模块与电机温升。
报警消失不代表维修完成。只有控制系统、安全功能、轴运动和实际工艺全部验证正常,才能恢复自动生产。
13. 常见问题
KUKA KR C4无法启动一定是控制计算机损坏吗?
不一定。外部供电、控制电源、smartPAD通信、内部连接和系统启动数据均可能造成类似现象。
多个轴同时无法使能,应先检查什么?
应优先检查安全状态、KPP、公共供电和通信链路,不宜首先判定多个伺服电机同时损坏。
机器人只在固定姿态报警是什么原因?
本体电缆和反馈线路在特定姿态下受到挤压或拉伸的可能性较高,同时也应排查机械干涉。
KSP更换后可以直接生产吗?
还需确认物料及配置匹配,并完成安全功能、低速单轴、空载联动、带载和工艺验证。
14. 总结
KUKA KR C4机器人无法启动时,应根据故障阶段检查对应系统。完全无电先查外部电源和控制电源;系统启动但驱动无法使能,应检查安全回路、KPP和KSP;固定姿态报警则重点检查RDC、本体电缆和机械干涉。
技术内容参考:KUKA KR C4控制系统结构、设备技术资料及工业机器人现场维修经验
内容更新时间:2026年9月
维修咨询
如需维修KUKA KR C4控制柜、KPP、KSP、smartPAD或机器人本体,请提供机器人型号、控制柜型号、KSS版本、完整报警信息、模块铭牌及现场照片或视频。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539