
机器人安全区域和软限位怎么设置?调试前的边界检查
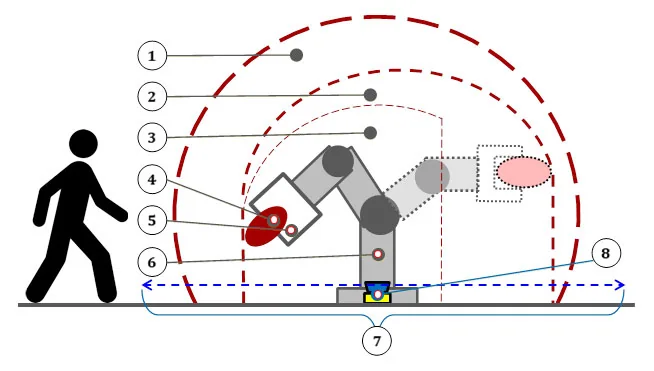
机器人安全区域和软限位应结合机械范围、围栏、人员通道、外围设备及停止距离设置,并通过低速和自动模式验证。
本文目录
软限位和安全区域可以减少机器人进入危险空间的风险,但参数设置错误可能造成正常轨迹被阻止,或危险区域没有被正确覆盖。
- 重点检查
- 明确机器人、工具、工件和外部轴在所有工况下的实际包络范围。
- 区分普通软件区域、轴软限位和经过认证的安全监控功能。
- 考虑高速运动时的停止距离以及工具和工件伸出尺寸。
- 核对安全门、围栏、光栅、急停和外围设备的联锁关系。
- 处理步骤
- 先在低速手动模式检查各轴限位和区域边界方向。
- 使用代表性工具、最大工件和极限姿态进行边界测试。
- 逐条验证进入、离开及停留区域时的信号和停止行为。
- 修改后保存参数备份、测试记录和批准版本。
- 常见误区
- 仅按机器人法兰位置设置区域,忽略工具和工件尺寸。
- 把普通程序判断当作安全功能使用。
- 修改安全参数后没有覆盖全部速度和外部轴工况。
- 总结
机器人安全区域和软限位应结合机械范围、围栏、人员通道、外围设备及停止距离设置,并通过低速和自动模式验证。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539