
机器人底座松动会有什么表现?振动、精度与地脚检查
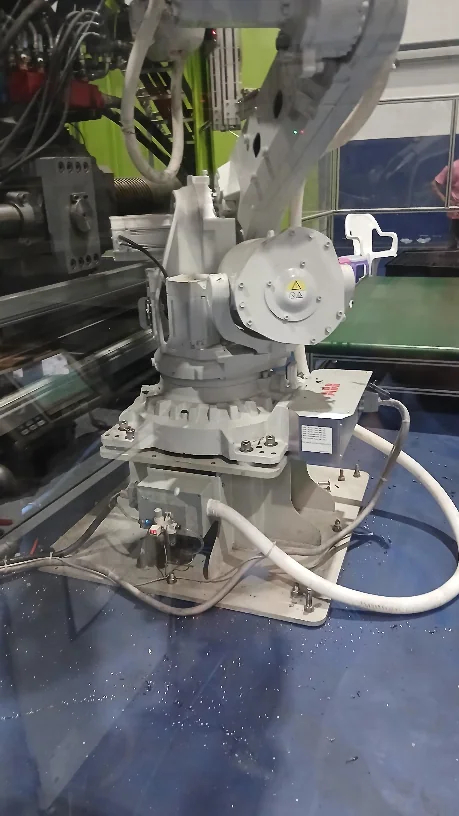
机器人底座或地脚连接松动会引起振动、轨迹偏差、重复定位变化和机械冲击,应检查基础、螺栓预紧及安装平面。
本文目录
机器人高速启停产生的惯性载荷会持续作用于底座。如果基础强度、安装平面或地脚预紧不足,问题可能随运行时间逐渐加重。
- 重点检查
- 检查底座与安装板之间是否存在缝隙、锈蚀或移动痕迹。
- 按规定检查地脚螺栓、定位销和安装板紧固状态。
- 观察振动是否在大臂伸展、高速换向或重载动作时明显。
- 比较不同位置和接近方向下的重复定位结果。
- 处理步骤
- 停机并支撑设备后,检查基础和安装面是否开裂或变形。
- 按照厂家规定顺序和扭矩重新紧固连接件。
- 必要时重新校正底座水平、机械位置和基坐标。
- 处理后进行低速、高速、空载、带载和精度验证。
- 常见误区
- 机器人振动只检查减速器和电机,忽略底座连接。
- 随意加大螺栓扭矩,造成螺纹或安装板损伤。
- 底座位置变化后没有重新确认坐标和安全区域。
- 总结
机器人底座或地脚连接松动会引起振动、轨迹偏差、重复定位变化和机械冲击,应检查基础、螺栓预紧及安装平面。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539