
机器人基坐标、工件坐标和工具坐标有什么关系?现场应用说明
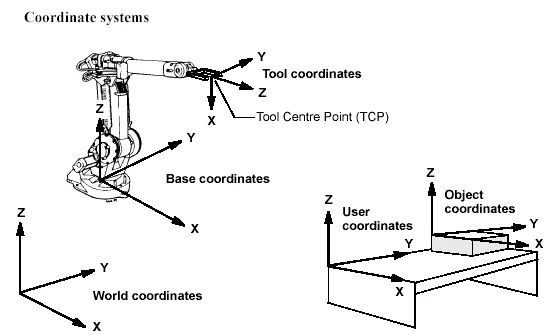
基坐标描述机器人或外部设备的位置关系,工件坐标描述产品基准,工具坐标描述末端工具;三者共同决定程序点的实际位置。
本文目录
现场位置偏差不一定来自机械精度。工具坐标、工件坐标和基坐标中任意一个设置错误,都可能让整段程序产生一致偏移或姿态变化。
- 重点检查
- 工具坐标定义法兰到工具中心点的位置和方向。
- 工件坐标定义产品、工装或工作台的加工基准。
- 基坐标用于描述机器人底座、地轨、变位机或其他设备的空间关系。
- 外部轴协调应用还需要保证机械零点和坐标关系同时正确。
- 处理步骤
- 先确认机器人机械零点和底座安装状态,再进行坐标标定。
- 工具更换后校准TCP,工装移动后重新标定工件坐标。
- 使用多个已知点检查坐标方向、原点和旋转关系。
- 修改坐标后验证关键程序点、安全区域和完整工艺轨迹。
- 常见误区
- 发现整条轨迹偏移后逐点修改程序,而不检查坐标。
- 工具坐标和工件坐标同时修改,难以判断误差来源。
- 搬迁机器人后继续使用原基坐标和工件坐标。
- 总结
基坐标描述机器人或外部设备的位置关系,工件坐标描述产品基准,工具坐标描述末端工具;三者共同决定程序点的实际位置。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539