
焊接机器人起弧不稳定怎么排查?信号、接地与送丝系统检查
焊接机器人起弧不稳定可能来自焊接电源、送丝、焊枪、接地、工艺参数和机器人接口信号,需要按工艺链路排查。
本文目录
起弧失败、断弧或焊缝飞溅增加不一定是机器人轨迹问题。焊接系统由机器人、焊机、送丝机、焊枪、接地和工件共同组成。
- 重点检查
- 记录起弧失败位置、工件批次、焊接程序、报警和焊机状态。
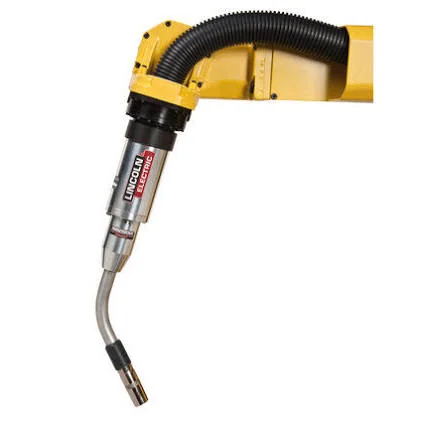
- 检查焊枪导电嘴、喷嘴、送丝轮、焊丝阻力和气体流量。
- 确认工件接地位置、接触面积、电缆温升和回路连接。
- 核对机器人焊接允许、起弧、成功反馈及焊机通信信号。
- 处理步骤
- 先使用固定测试焊缝区分工艺问题与轨迹问题。
- 清洁或更换导电嘴、送丝软管和磨损的焊枪部件。
- 修复接地回路并检查焊接电缆、接口和屏蔽。
- 处理后验证连续起弧、不同姿态焊接和实际焊缝质量。
- 常见误区
- 只修改电流电压参数,没有检查送丝和接地。
- 起弧失败时反复重试,造成焊枪和工件损伤。
- 把焊机报警当作机器人控制器故障。
- 总结
焊接机器人起弧不稳定可能来自焊接电源、送丝、焊枪、接地、工艺参数和机器人接口信号,需要按工艺链路排查。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539