
机器人TCP工具中心点怎么校准?更换焊枪和夹具后的检查方法
TCP决定机器人程序点对应的真实工具位置,更换焊枪、夹具、刀具或法兰组件后,应重新校准并验证工具中心点。
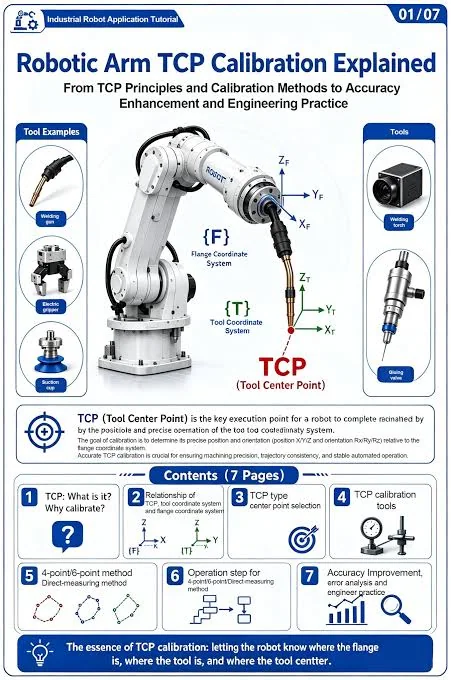
本文目录
机器人程序记录的是工具坐标相对于工件的位置。如果工具长度、安装角度或法兰连接发生变化,原程序点即使没有修改,实际加工位置也会偏移。
- 重点检查
- 确认工具是否重新安装、碰撞、维修或更换了枪颈、夹爪和适配板。
- 检查法兰定位面、定位销和紧固螺栓是否清洁且安装到位。
- 选择固定尖点或校准装置,并保证参考点本身没有移动。
- 校准时使用足够多且姿态差异明显的机器人姿态。
- 处理步骤
- 先建立或确认正确的工具重量、重心和负载数据。
- 按控制器流程采集多个姿态下的同一固定参考点。
- 保存新TCP并与旧值比较,检查长度和方向变化是否合理。
- 通过不同姿态接近同一点及实际工艺轨迹验证校准结果。
- 常见误区
- 仅用一个姿态目测对点,无法准确计算TCP。
- 校准点松动或工具尖端磨损,导致所有采样数据偏差。
- 修改TCP后没有检查原程序的安全距离和接近轨迹。
- 总结
TCP决定机器人程序点对应的真实工具位置,更换焊枪、夹具、刀具或法兰组件后,应重新校准并验证工具中心点。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539