
码垛机器人垛型逐层偏移是什么原因?坐标、夹具与产品检查
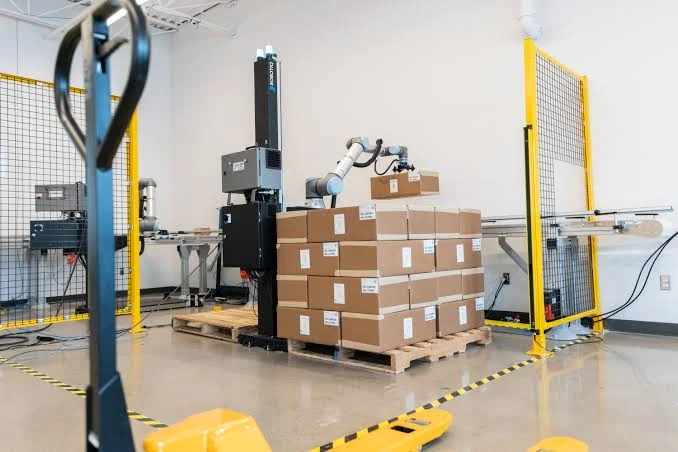
码垛位置逐层偏移可能来自工件坐标、产品尺寸、夹具中心、抓取姿态、输送定位和垛型程序累计误差。
本文目录
码垛机器人底层位置正常、层数增加后逐渐偏移时,应判断偏差是固定方向累计、随机变化还是只发生在某一抓取位。
- 重点检查
- 测量产品实际尺寸、变形和输送到位重复性。
- 检查夹具吸盘、夹爪、定位块和工具中心点是否松动或磨损。
- 核对托盘位置、工件坐标、层高、行列间距和旋转规则。
- 观察偏差是否与机器人姿态、负载或接近方向有关。
- 处理步骤
- 使用标准产品和固定托盘复现,排除来料随机误差。
- 重新校准夹具TCP、托盘工件坐标和输送定位点。
- 检查垛型计算是否每层重复累加未经校正的尺寸误差。
- 完成空载、单层、多层及完整垛型验证。
- 常见误区
- 每层手工修改程序点,未找出尺寸或坐标累计原因。
- 只检查机器人精度,忽略托盘和输送定位变化。
- 夹具维修后继续使用原TCP。
- 总结
码垛位置逐层偏移可能来自工件坐标、产品尺寸、夹具中心、抓取姿态、输送定位和垛型程序累计误差。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539