
伺服驱动器、伺服电机和编码器分别负责什么?故障判断思路
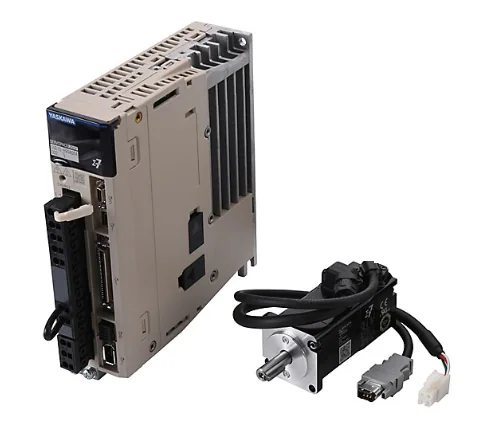
伺服驱动器负责功率与控制,伺服电机负责产生运动,编码器负责位置反馈;三者故障现象可能相互影响,需要结合报警和测量判断。
本文目录
机器人单轴无法使能、运行抖动或定位异常时,现场经常直接更换驱动器。实际上,电机绕组、编码器、电缆和机械负载都可能让驱动器产生保护报警。
- 重点检查
- 驱动器接收控制指令并调节输出电流、电压和电机运动状态。
- 伺服电机把电能转换为转矩,并通过制动器在停机时保持轴位置。
- 编码器把电机轴位置和速度反馈给控制系统,形成闭环控制。
- 动力电缆、反馈电缆、机械卡滞和参数错误会同时影响三者表现。
- 实施步骤
- 先记录完整报警、故障轴、机器人姿态、速度和负载条件。
- 检查供电、驱动器指示、动力线绝缘、编码器线和制动回路。
- 在条件允许且型号一致时,通过规范的交叉验证缩小故障范围。
- 维修后执行低速、反向、空载、带载和温升测试。
- 常见误区
- 看到过流报警就判断驱动器损坏,忽略电机短路或机械卡滞。
- 编码器报警只更换编码器,没有检查反馈电缆和连接器。
- 部件更换后没有恢复参数、零点和负载设置。
- 总结
伺服驱动器负责功率与控制,伺服电机负责产生运动,编码器负责位置反馈;三者故障现象可能相互影响,需要结合报警和测量判断。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539