
机器人资讯 · 2026-09-17
机器人维保档案为何成为工厂新标配?用维修数据缩短多品牌设备停机时间
针对ABB、FANUC、KUKA、YASKAWA等多品牌机器人,建立统一维保档案,可帮助工程师识别重复故障、追踪部件寿命并提高故障排查效率。
阅读全文 →针对ABB、FANUC、KUKA、YASKAWA等多品牌机器人,建立统一维保档案,可帮助工程师识别重复故障、追踪部件寿命并提高故障排查效率。
阅读全文 →
高湿环境可能引发控制柜凝露、连接器氧化、绝缘下降和通信波动。本文给出适用于ABB、FANUC、KUKA、YASKAWA及通用工业机器人的分层检查与预防方法。
阅读全文 →
工业机器人维保正逐步引入电流、振动、温升和报警日志联合分析,通过基线对比提前识别机械阻力、线缆异常及散热退化,减少无依据换件与突发停机。
阅读全文 →
机器人报警经复位后恢复运行,往往会掩盖线缆接触不良、散热衰减、机械阻力增大或反馈信号异常。本文介绍ABB、FANUC、KUKA、YASKAWA及通用工业机器人的重复故障记录、分级排查与维修闭环方法。
阅读全文 →
面对ABB、FANUC、KUKA、YASKAWA等多品牌机器人并存的产线,维修服务采购正从单次比价转向响应、诊断、备件、数据安全和验收能力的综合评价。
阅读全文 →
面向ABB、FANUC、KUKA、YASKAWA及通用工业机器人,介绍从报警记录、故障复现到交叉检测和维修验收的证据链诊断方法,帮助工厂减少误换驱动器、电机、编码器及控制板造成的停机与成本浪费。
阅读全文 →
面向ABB、FANUC、KUKA、YASKAWA及通用工业机器人,介绍停机后的故障分流、现场检查、维修决策与复机验收方法,帮助工厂缩短诊断时间并降低重复故障风险。
阅读全文 →
面对ABB、FANUC、KUKA、YASKAWA等机器人存量增长,制造企业正将维修策略从单次故障处理转向状态监测、分层诊断、备件管理与维修验收相结合的全生命周期管理。
阅读全文 →
机器人关节渗油不一定代表减速器损坏,应结合漏点、润滑状态、运行温度、异响和回差综合判断,并按制造商要求完成密封维修与运行验证。
阅读全文 →
针对工业机器人偶发停机、重启恢复和无规律报警,介绍报警日志、运行状态及外部信号的留证方法,帮助维修人员缩小故障范围。
阅读全文 →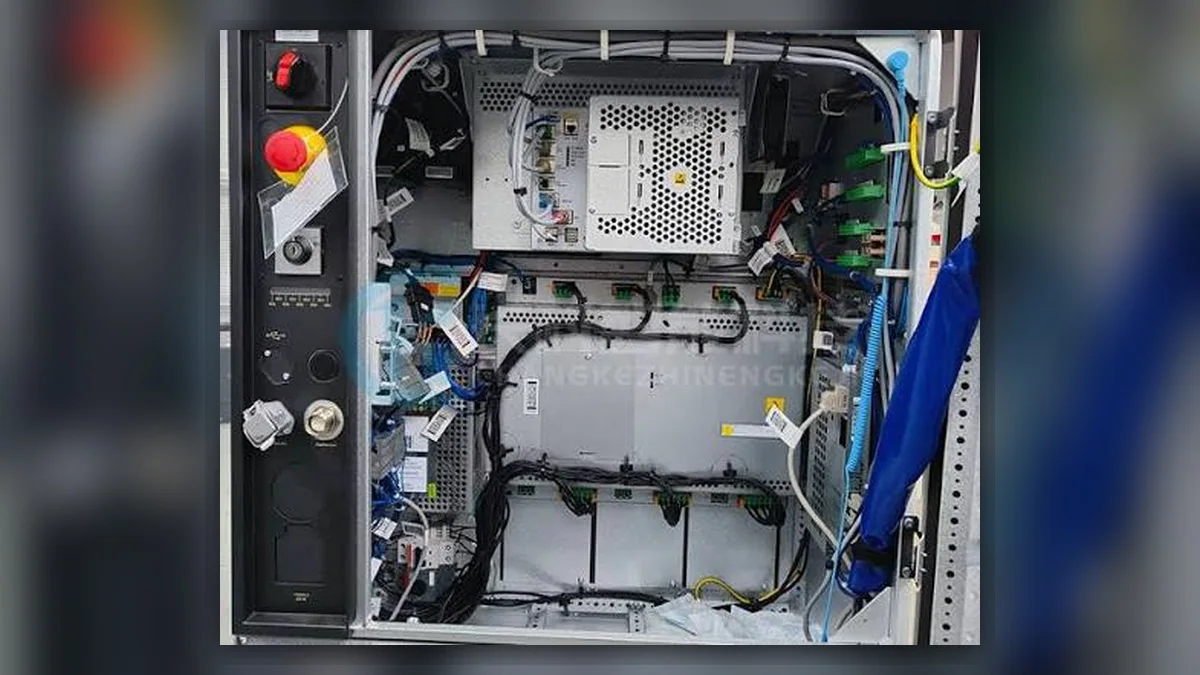
机器人手动运行正常却无法进入自动模式,通常与安全回路、模式选择、外部联锁或通信状态有关。本文提供适用于ABB、FANUC、KUKA、YASKAWA及通用机器人的分层排查流程。
阅读全文 →
机器人低速爬行、轨迹转角或特定轴运动时出现抖动,不宜直接判定为电机或减速器损坏。应结合报警记录、发生姿态和单轴测试,依次检查机械负载、传动部件、编码器反馈及伺服控制状态。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。