
机器人资讯 · 2026-09-14
机器人突发停机损失怎么降低?维修响应与关键备件准备方法
降低机器人突发停机损失,需要把报警记录、远程预诊断、关键备件、备份数据和现场维修流程提前标准化。
阅读全文 →降低机器人突发停机损失,需要把报警记录、远程预诊断、关键备件、备份数据和现场维修流程提前标准化。
阅读全文 →
工业机器人搬迁后应检查底座、控制柜、本体电缆、零点、工具工件坐标、安全区域和程序轨迹,分阶段完成复机验收。
阅读全文 →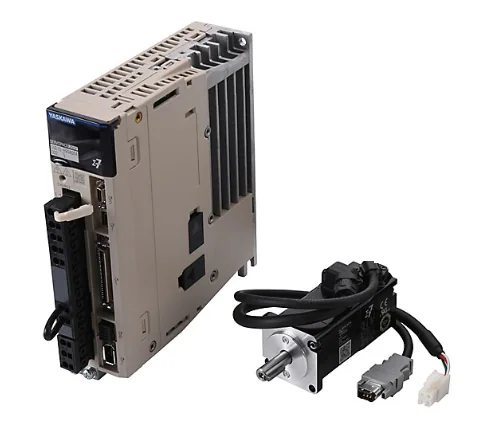
伺服驱动器负责功率与控制,伺服电机负责产生运动,编码器负责位置反馈;三者故障现象可能相互影响,需要结合报警和测量判断。
阅读全文 →
接地和屏蔽不良可能引起编码器报警、通信掉线、I/O误动作、模拟量波动和只在大功率设备启动时出现的间歇故障。
阅读全文 →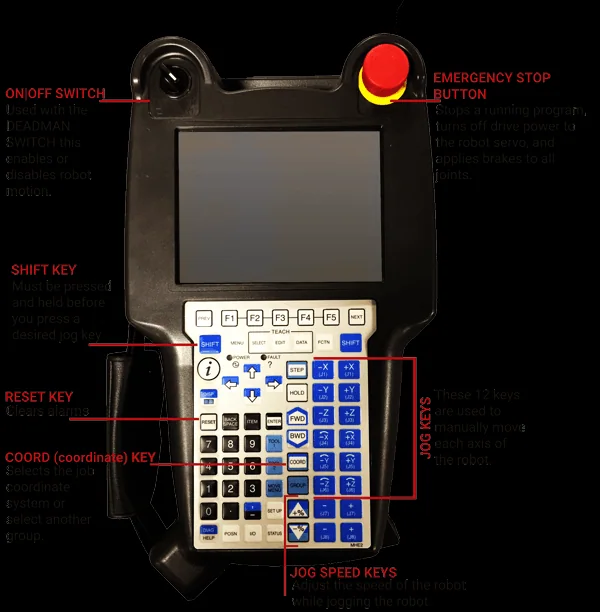
外部轴不同步可能来自零点、传动间隙、负载参数、编码器反馈、通信配置或协调运动程序,需要按机械与控制两条路径排查。
阅读全文 →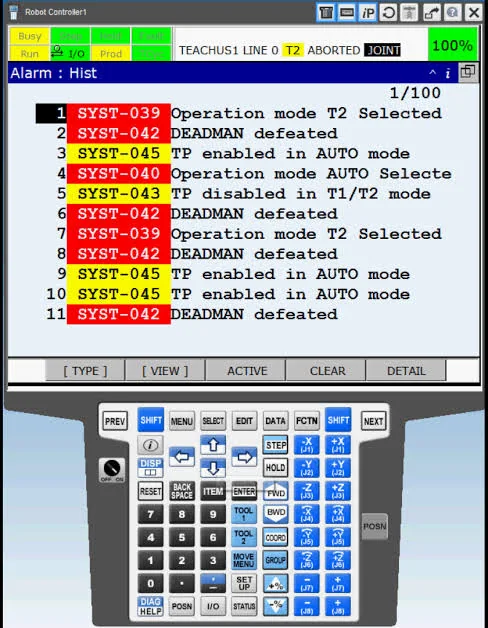
机器人维修前应根据操作风险备份程序、系统参数、零点或转数计数器、工具工件坐标、安全配置及通信设置。
阅读全文 →
机器人电缆寿命受弯曲半径、运动频率、布线路径、油污温度和机械拉扯影响,不能只按固定年份判断。
阅读全文 →
控制柜温度过高会缩短电源、伺服驱动、主机、风扇和电容寿命,并可能引发过温报警、通信异常和间歇停机。
阅读全文 →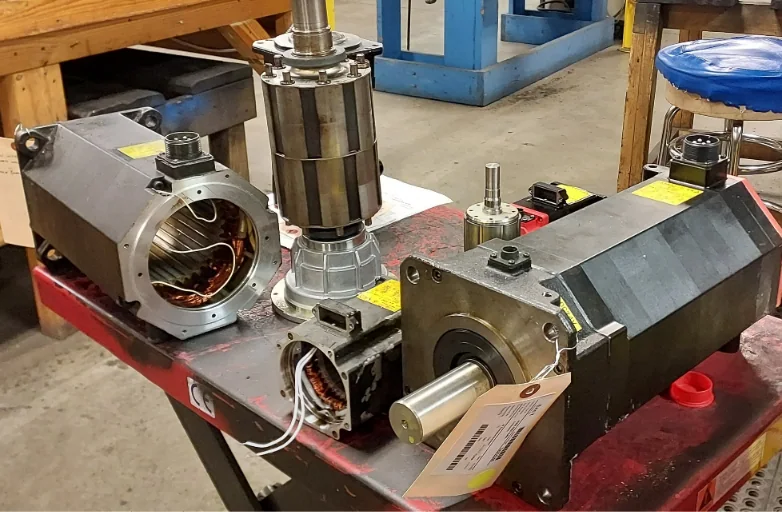
更换伺服电机、编码器、减速器或拆开关节传动后,电气位置与机械基准可能发生变化,需要重新确认机械零点和轴位置。
阅读全文 →
重复定位精度反映机器人多次回到同一点的一致性,绝对定位精度反映指令位置与真实空间位置的偏差,两者用途和检测方式不同。
阅读全文 →
采购二手工业机器人时,应同时检查机械回差、减速器声音、伺服系统、控制柜、示教器、零点数据和带载运行状态。
阅读全文 →
工业机器人备件不应只按价格采购,应结合故障停机影响、交期、通用性和历史消耗建立分级库存,减少突发停机等待时间。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。