
维修案例:ABB IRB 6640高速运行触发碰撞报警,二轴减速器故障排查与更换
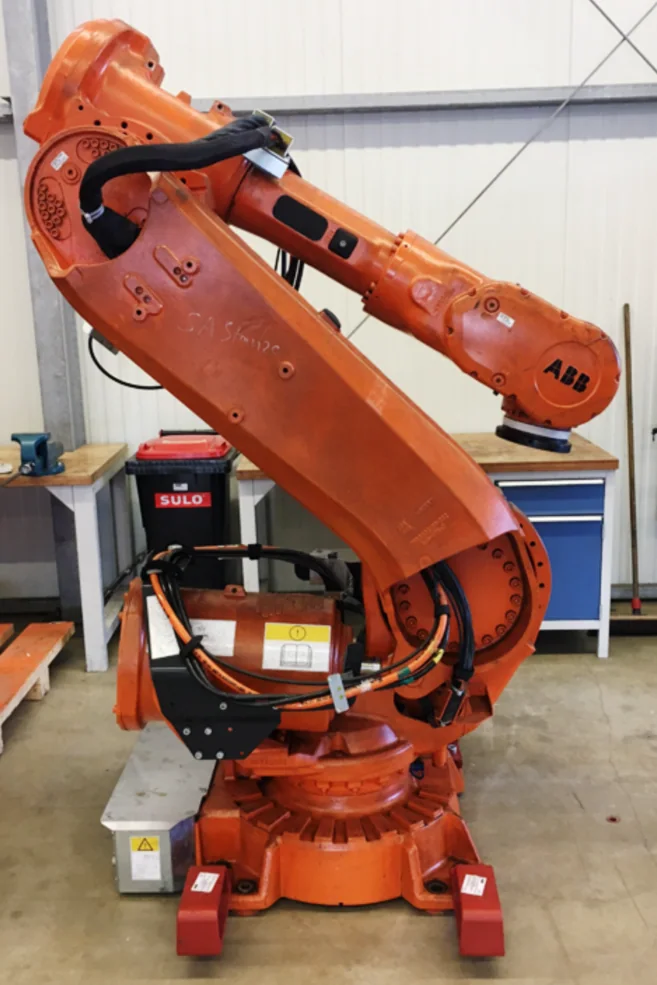
重庆某汽车零部件企业的一台ABB IRB 6640机器人在低速状态下能够运行,但提高速度后频繁触发碰撞报警。此前已更换二轴伺服电机和润滑油,故障仍然存在。现场进一步检查发现二轴减速器油品异常、杂物较多,减速器无负载转动时存在明显卡滞,最终确定二轴减速器单元故障。
本文目录
维修案例:ABB IRB 6640高速运行触发碰撞报警,二轴减速器故障排查与更换
本次案例设备为重庆某汽车零部件企业使用的ABB IRB 6640工业机器人。客户反馈机器人仍然能够运行,但只要提高运行速度,就会触发碰撞报警,导致生产程序中断。
在联系中恒标维修工程师前,现场维修人员已经更换过二轴伺服电机,并对二轴润滑油进行了处理,但故障没有消失。
通过现场视频、报警信息和机器人运行状态分析,维修工程师初步判断故障并非来自新更换的伺服电机,而是二轴减速器内部存在机械异常。
案例资料编号:24422。
1. 客户报告的故障现象
机器人主要故障表现为:
- 低速状态下仍然可以运行。
- 提高运行速度后触发碰撞报警。
- 故障主要与二轴动作有关。
- 更换二轴伺服电机后故障没有消失。
- 更换或处理润滑油后仍然报警。
- 机器人无法恢复原有生产速度。
该故障具有明显的速度相关性。低速运行时,电机输出和机械冲击较小,减速器内部卡滞可能没有立即触发监控;速度提高后,轴运动阻力和实际位置偏差增大,系统便可能识别为碰撞或运动异常。
2. 前期已经采取的处理
客户此前已经联系当地维修人员检查,并采取了以下措施:
- 更换二轴伺服电机。
- 检查二轴运行状态。
- 更换或处理二轴润滑油。
处理完成后,机器人高速运行仍然触发碰撞报警。
这说明故障不能继续只围绕电机和润滑油判断,需要进一步检查二轴机械传动系统。
3. 初步远程判断
维修工程师根据客户提供的信息进行了初步分析。
主要依据包括:
- 故障与运行速度存在明显关系。
- 报警集中在二轴动作过程中。
- 更换伺服电机后现象没有变化。
- 单纯处理润滑油没有恢复机械状态。
- 机器人仍能低速运行,说明二轴并非完全锁死。
结合这些现象,初步将排查重点转向二轴减速器、内部轴承和机械传动阻力。
4. 为什么减速器故障会触发碰撞报警
ABB机器人在运动过程中会根据指令位置、实际反馈、驱动转矩和运动状态监控各轴。
如果二轴减速器内部出现卡滞,可能造成:
- 电机输出转矩异常升高。
- 实际轴位置无法正常跟随指令。
- 高速运动时阻力突然变化。
- 加速和减速阶段产生冲击。
- 控制系统判断机器人受到外力或发生碰撞。
因此,碰撞报警不一定代表机器人真的撞到工装,也可能由减速器、轴承、制动器或其他机械阻力引起。
5. 现场检查前的准备
机器人二轴承受手臂、腕部及工具的综合负载,拆检前需要做好支撑和吊装准备。
现场准备包括:
- 确认机器人及周边设备停止运行。
- 备份当前机器人系统和程序。
- 保存报警记录及相关参数。
- 清理机器人周围的维修区域。
- 准备起重和转运设备。
- 准备螺丝刀、扳手及拆装工具。
- 准备润滑材料、密封材料和清洁用品。
- 对机器人各连接部位及安装方向进行标记。
- 执行断电、锁定和挂牌。
维修过程中不能只依靠二轴电机制动器支撑机器人手臂,需要使用可靠的机械支撑和起重装置。
6. 机器人运行状态确认
在拆卸前,维修人员先对机器人进行了上电检查,并确认:
- 当前机器人系统状态。
- 二轴报警信息。
- 二轴低速运动表现。
- 伺服电机运行状态。
- 故障发生时的机器人姿态。
- 提高运行速度后报警能否重现。
通过维修前复现,可以建立故障基准,便于对比减速器更换前后的状态。
7. 系统和参数备份
机械拆装前对IRC5系统进行了备份。
主要备份内容包括:
- 机器人程序。
- 系统参数。
- 工具数据。
- 工件坐标。
- 负载数据。
- 转数计数器信息。
- 校准数据。
- I/O及通信配置。
备份机器人数据有助于在维修后检查二轴校准状态,并避免拆装过程中出现参数或程序丢失。
8. 机器人移机和吊装
为了检查和更换二轴减速器,现场对机器人进行了移机处理。
主要操作包括:
- 拆除机器人底座紧固件。
- 使用起重设备将机器人吊起。
- 确认机器人重心和吊装状态。
- 使用转运设备将机器人移动至维修区域。
- 将机器人稳定放置并可靠支撑。
IRB 6640本体重量较大,吊装前需要确认起重设备、吊点、吊带和转运路径满足要求。
9. 二轴减速器油品检查
拆检过程中,维修人员排放并检查了二轴减速器内部油液。
检查发现:
- 油品状态异常。
- 油液中杂物较多。
- 油品变质程度明显。
减速器油液中出现异常杂物,可能与内部齿轮、轴承或其他传动部件磨损有关。
单纯更换润滑油只能清除部分污染物,不能修复已经发生的齿轮磨损、轴承损伤或内部卡滞。
10. 无负载转动测试
二轴减速器拆卸后,维修人员对减速器进行了无负载转动检查。
测试发现:
- 减速器转动存在明显卡滞。
- 旋转范围受到限制。
- 可转动角度小于75度。
- 转动状态不符合正常机械要求。
这一测试结果说明故障来自减速器内部机械部分,而不是伺服电机控制参数或控制柜驱动模块。
结合异常油品、内部杂物和机械卡滞,最终确认二轴减速器单元需要更换。
11. 最终故障判断
本次故障最终判断为:
ABB IRB 6640二轴减速器内部机械状态异常,转动过程中出现卡滞,导致高速运行时二轴运动阻力和伺服负载增加,进而触发机器人碰撞监控。
此前更换二轴伺服电机没有解决问题,是因为电机并不是主要故障部件。
更换润滑油后故障仍然存在,是因为减速器内部已经出现机械损伤,润滑维护不能代替机械维修。
12. 新减速器安装前的检查
更换二轴减速器前,维修人员需要确认:
- 新减速器型号与原设备匹配。
- 减速器安装面清洁。
- 定位结构没有损坏。
- 相关轴承和连接部件状态正常。
- 密封件及密封材料符合要求。
- 润滑材料和加注量正确。
- 电机安装及连接位置正常。
- 所有拆卸部件已经做好位置标记。
- 起重和机械支撑保持可靠。
不能只依据机器人型号选择减速器,还应结合本体序列号、原减速器铭牌和物料号确认。
13. 二轴减速器更换过程
减速器更换主要包括:
第一步:将机器人调整至适合拆装的维修位置。
第二步:可靠支撑机器人手臂和相关结构。
第三步:断开并标记相关电机及反馈连接。
第四步:排放减速器内部油液。
第五步:按照规定顺序拆卸二轴连接部件。
第六步:移除存在卡滞的旧减速器。
第七步:清洁安装面并检查定位结构。
第八步:安装型号匹配的新减速器。
第九步:恢复伺服电机、连接件和相关线路。
第十步:按照设备要求完成润滑、密封和紧固。
安装过程中应避免撞击减速器输入端、输出端及精密定位面。
14. 为什么安装位置和方向必须标记
二轴减速器拆装涉及多个连接部件、定位结构和线路。
提前标记可以避免:
- 减速器安装方向错误。
- 连接部件位置混淆。
- 电机和反馈线路接错。
- 机械零位发生较大偏差。
- 密封和润滑部位遗漏。
- 后续校准工作量增加。
拆卸前拍摄清晰照片,可以作为重新装配时的重要参考。
15. 安装后的机械检查
新减速器安装完成后,应先进行静态和低速检查。
检查内容包括:
- 减速器安装是否牢固。
- 连接螺栓是否按照要求紧固。
- 电机和反馈线是否正确连接。
- 机械支撑是否可以安全解除。
- 二轴是否能够平稳转动。
- 转动范围是否恢复正常。
- 是否存在新的摩擦声和卡滞。
- 减速器密封位置是否渗漏。
在确认机械安装正常之前,不应直接执行高速生产程序。
16. 校准和位置确认
二轴减速器更换后,需要确认机器人校准状态。
检查内容包括:
- 二轴机械零位标记。
- 转数计数器状态。
- 示教器显示角度。
- 历史校准数据。
- 已知参考点。
- 工具TCP。
- 工件坐标。
如果机械位置关系发生变化,应按照ABB对应型号手册完成校准或转数计数器更新。
不能通过修改生产程序点位代替正确的机械校准。
17. 维修后的复机验证
本次减速器更换完成后,现场对机器人进行了运行测试,确认设备能够恢复正常工作。
规范的复机验证应包括:
- 查看当前及历史报警。
- 低速运行二轴正向和反向。
- 检查不同角度是否仍有卡滞。
- 检查换向时是否存在冲击。
- 执行低速多轴联动程序。
- 逐步提高机器人运行速度。
- 恢复实际工具和工件负载。
- 观察二轴电机及减速器温升。
- 检查机器人是否再次触发碰撞报警。
- 使用实际工艺程序进行验证。
只有高速、带载和工艺运行均正常,才能确认故障处理完成。
18. 本次案例的维修结果
完成二轴减速器更换和装配后,机器人恢复正常运行。
本次维修结果表明:
- 原二轴伺服电机并非主要故障源。
- 二轴减速器存在机械卡滞。
- 油品异常和内部杂物反映了机械磨损问题。
- 单纯更换润滑油不能消除内部损伤。
- 更换二轴减速器后,机器人通过运行测试。
19. 本次案例的判断重点
本案例具有以下参考价值:
第一,碰撞报警不一定代表机器人发生外部碰撞。
第二,低速正常、高速报警时,应检查机械阻力及减速器状态。
第三,更换伺服电机后故障不变,应重新评估机械传动部分。
第四,油液中的异常杂物可以作为减速器内部磨损的判断线索。
第五,无负载转动测试能够帮助确认减速器是否卡滞。
第六,维修完成后必须恢复高速和实际负载进行验证。
20. 日常维护建议
- 定期检查二轴减速器油液状态。
- 观察油液中是否存在异常杂物。
- 记录二轴运行声音和温度变化。
- 关注低速和高速状态下的差异。
- 出现碰撞报警后保存完整故障记录。
- 避免长期超出设定负载运行。
- 机器人碰撞后检查二轴机械状态。
- 不要通过反复复位报警继续高速生产。
21. 总结
重庆某汽车零部件企业的ABB IRB 6640机器人在高速运行时频繁触发碰撞报警。现场此前更换二轴伺服电机和处理润滑油后,故障仍然存在。
进一步拆检发现二轴减速器油品异常、杂物较多,无负载转动时存在卡滞且旋转范围受限。最终通过更换二轴减速器并完成装配和运行测试,使机器人恢复正常工作。
案例资料参考:中恒标机器人维修知识库,文章编号24422
维修咨询
如遇ABB IRB 6640机器人高速碰撞报警、二轴卡滞或减速器异响,请提供机器人完整型号、IRC5版本、报警画面、运行速度、故障轴号和现场视频。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539