
机器人资讯 · 2026-09-16
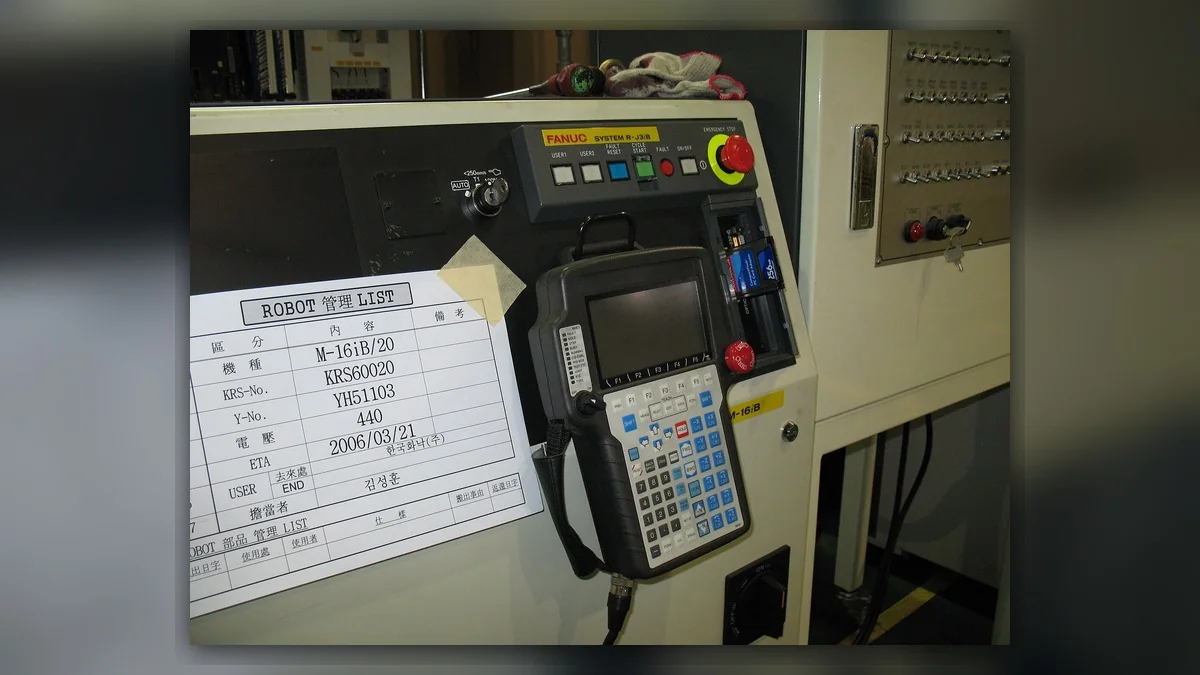
翻新机器人控制器怎么验收?外观、版本、功能与负载测试清单
翻新机器人控制器验收应核对型号版本、维修记录、接口与绝缘状态,并完成启动、通信、I/O、驱动、安全和带载测试。
阅读全文 →翻新机器人控制器验收应核对型号版本、维修记录、接口与绝缘状态,并完成启动、通信、I/O、驱动、安全和带载测试。
阅读全文 →
机器人碰撞后即使能够复位运行,也应检查工具、本体、零点、减速器、制动器、线缆、底座和安全功能,避免隐性损伤扩大。
阅读全文 →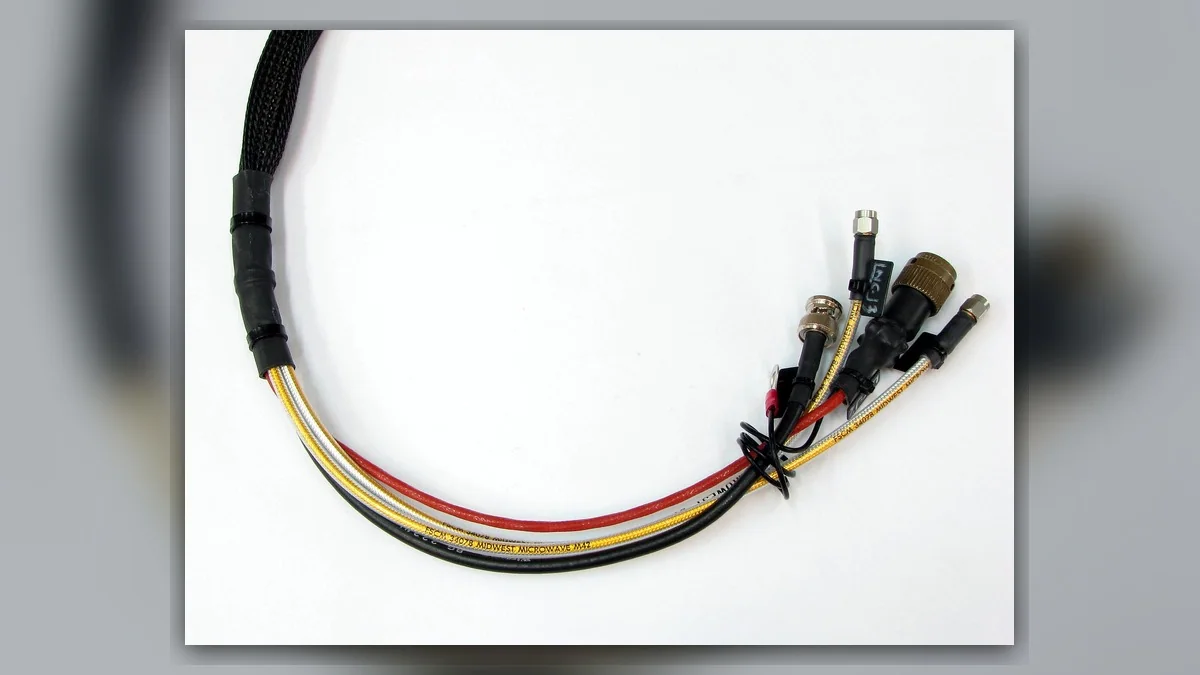
机器人仅在特定姿态出现编码器、通信或电机报警时,应重点检查本体活动电缆、弯曲位置、固定卡扣和连接器。
阅读全文 →
工业自动化设备预防性维护应建立设备分级、运行数据、定期检查、备件计划和检修验收机制,减少突发停机。
阅读全文 →
机器人伺服驱动器报警不一定代表驱动模块损坏,还可能来自伺服电机、编码器、电缆、制动器、机械卡阻或供电异常。
阅读全文 →
ABB IRC5控制柜温度报警应检查环境温度、进出风口、过滤网、风扇、电源和驱动模块发热,并通过升温运行验证。
阅读全文 →
ABB机器人出现电池电量低报警时,应先完成系统备份并确认零点数据,再按控制器和机器人型号更换对应电池并验证报警状态。
阅读全文 →
工业机器人维修费用通常由故障检测范围、损坏部件、备件来源、现场工时、数据恢复和维修后测试要求共同决定。
阅读全文 →
工厂机器人备件库存应根据设备关键程度、故障概率、交期、可维修性和停机损失分级配置,并定期核对版本和存储状态。
阅读全文 →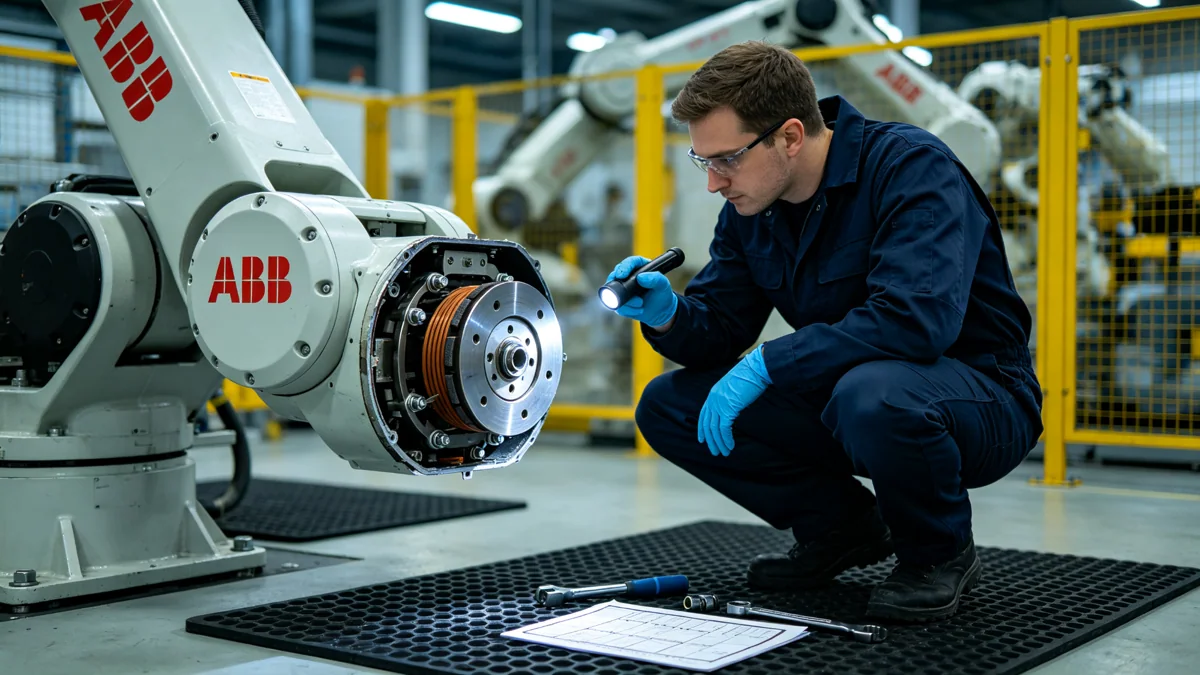
ABB机器人本体异响应结合发生轴位、姿态、速度、负载和温度,检查减速器、轴承、制动器、平衡装置、线缆及外部干涉。
阅读全文 →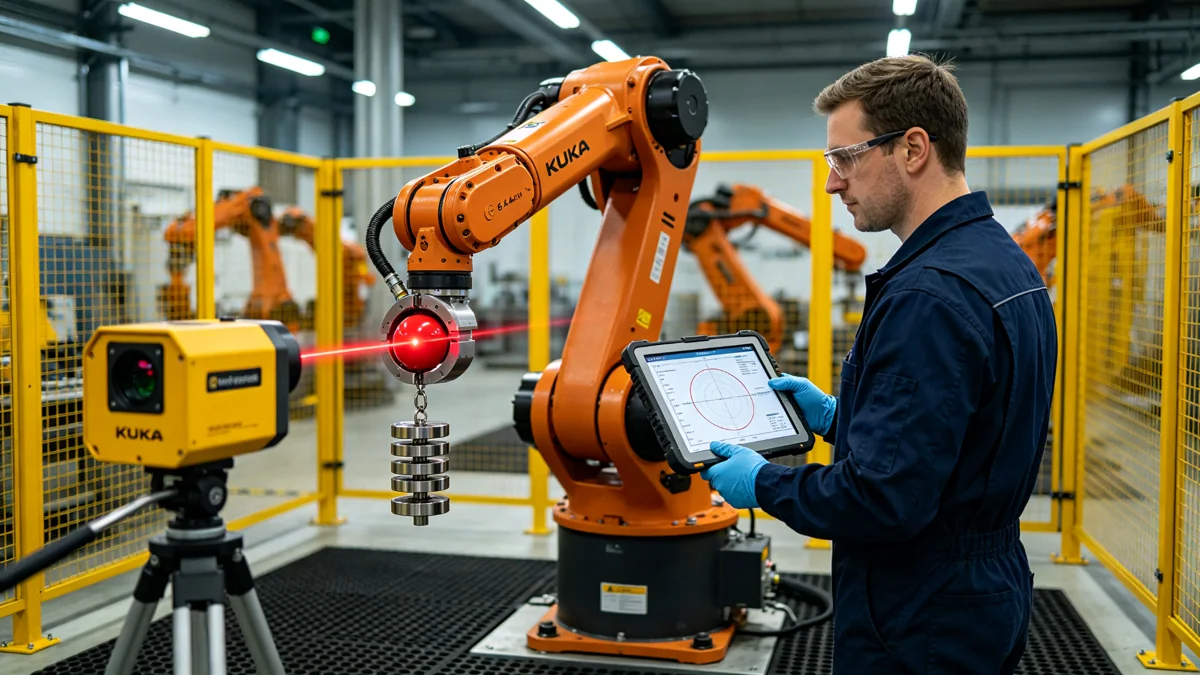
机器人维修验收应覆盖报警清除、低速动作、重复定位、额定负载、连续自动循环和安全联锁,并保存修前修后记录。
阅读全文 →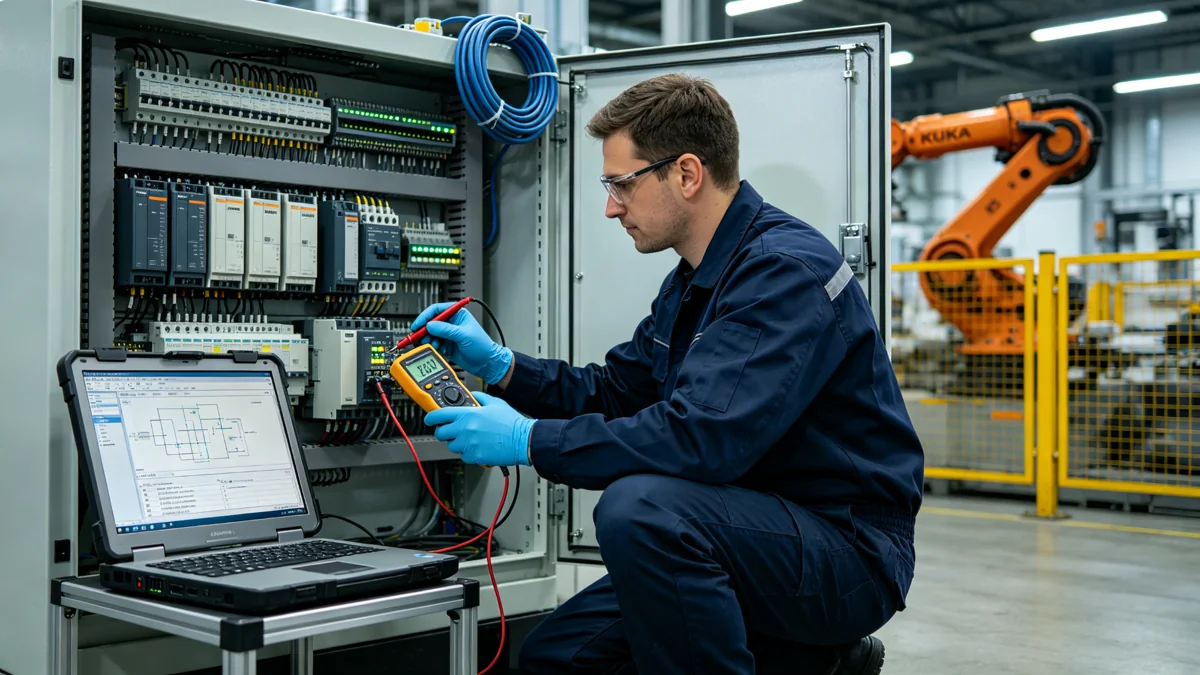
工业自动化控制系统故障应从供电、安全条件、PLC逻辑、工业网络、驱动器、机器人和执行机构逐层定位,避免孤立更换部件。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。