
维修指南 · 2026-09-12
ABB 3HAC024386-001本体电缆特定姿态报警维修
ABB 3HAC024386-001本体电缆发生断芯、磨损或连接器接触不良时,常表现为机器人特定姿态报警和信号间歇中断。
阅读全文 →ABB 3HAC024386-001本体电缆发生断芯、磨损或连接器接触不良时,常表现为机器人特定姿态报警和信号间歇中断。
阅读全文 →
KUKA smartPAD出现黑屏、触摸失灵、按键异常或与控制柜通信中断时,应检查供电、连接线、急停和内部组件。
阅读全文 →
KUKA KR10 R1420第四轴减速器00-200-827出现异响、抖动、回差或定位偏差时,需要检查润滑、轴承、齿轮和电机连接。
阅读全文 →
KUKA 00-138-382连接电缆老化、断芯或接头损坏时,可能造成机器人特定姿态报警、通信中断和伺服无法使能。
阅读全文 →
安川JANCD-YCP21-E板卡出现控制器启动异常、通信中断、板卡离线或系统报错时,应检查供电、背板、连接器及系统配置。
阅读全文 →
安川SGMGH-20ACA61伺服电机出现过热、轴承异响、制动器不释放或位置反馈异常时,应同时检查驱动参数和机械负载。
阅读全文 →
安川SGDM-20ADA-V伺服驱动器出现过流、过载、反馈异常或运行中停机时,可按照电源、电机、编码器和负载顺序排查。
阅读全文 →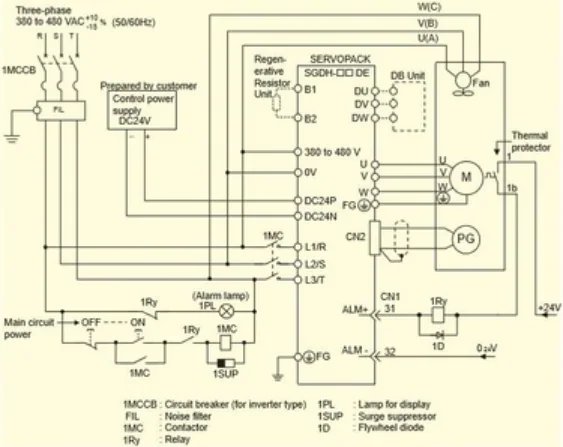
安川SGDH-04AE-OY出现不能上电、伺服不能使能、电机抖动或驱动报警时,应依次检查供电、参数、电机、编码器和机械负载。
阅读全文 →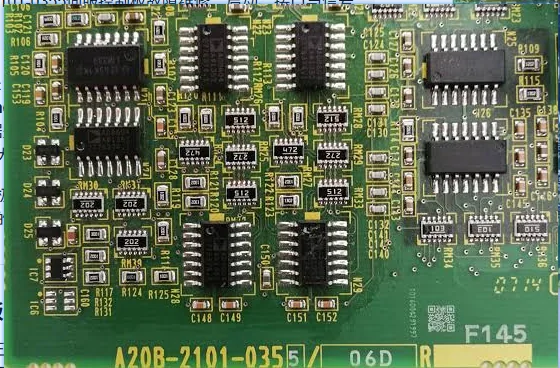
FANUC A20B-2101-0355伺服控制侧板发生板卡无法识别、接口无输出或驱动控制异常时,应先确认供电、连接和配套主单元。
阅读全文 →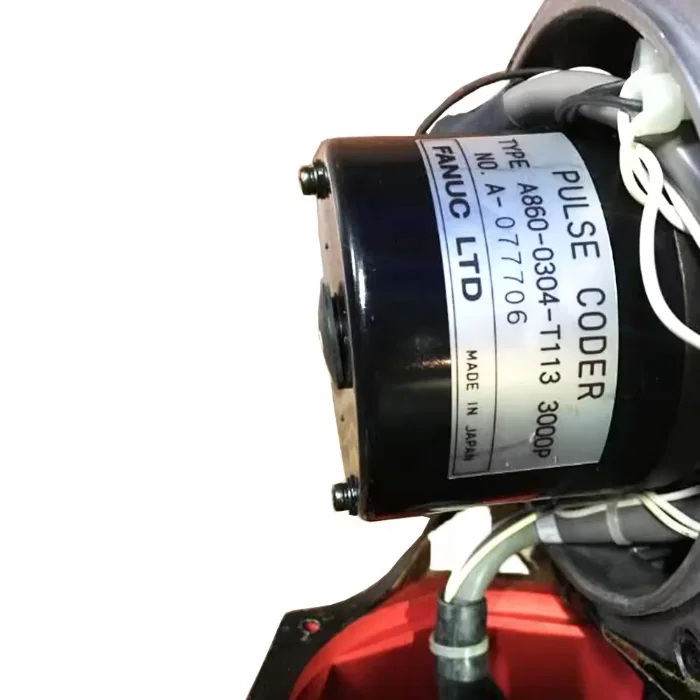
FANUC A290-0561-V503编码器出现反馈丢失、位置异常或伺服无法使能时,需要同时检查编码器、电池、反馈电缆和机械安装。
阅读全文 →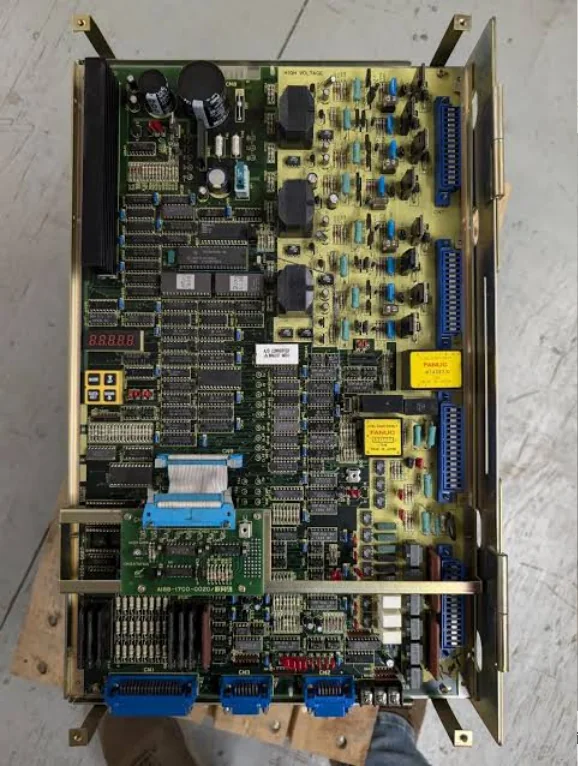
介绍FANUC R-30iA控制系统A06B-6117-H207双轴伺服放大器出现多轴报警、无法使能、过流和过热时的检查方法。
阅读全文 →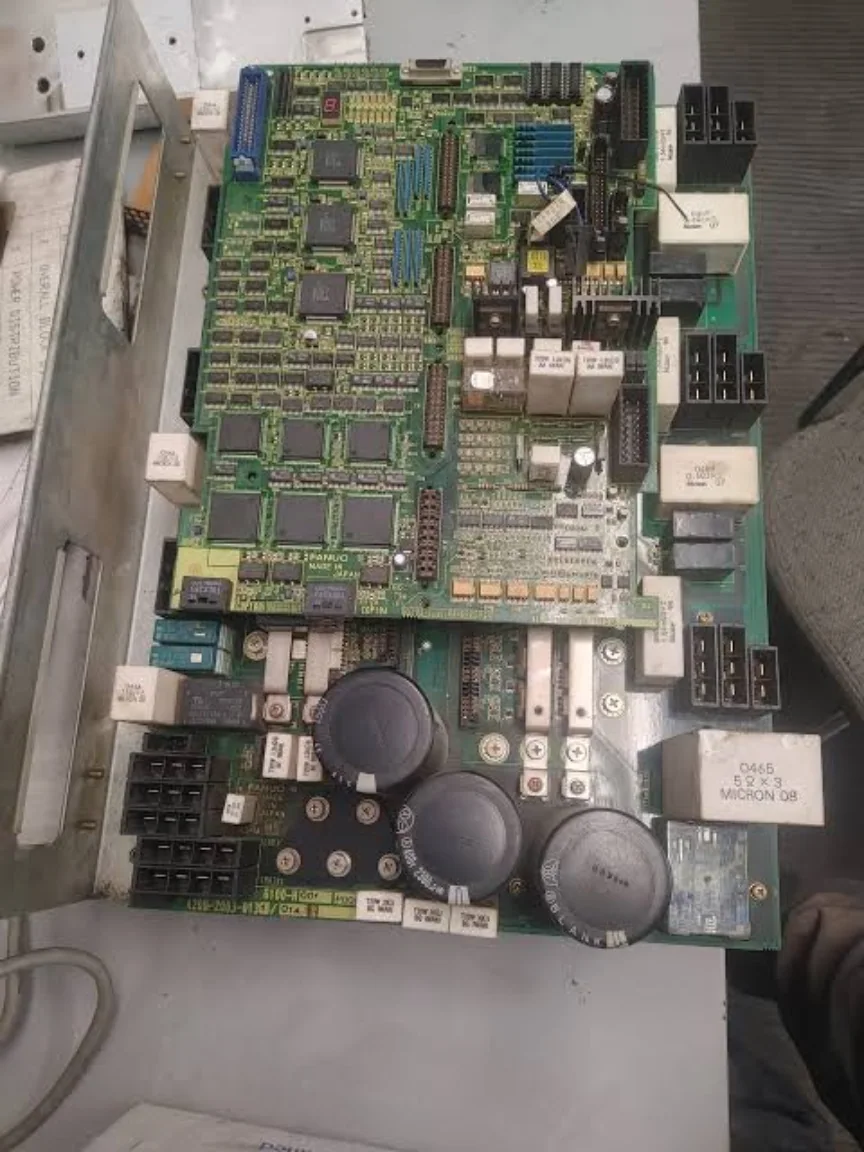
FANUC机器人出现伺服无法使能、单轴停止、运行抖动或驱动模块报警时,应从供电、电机电缆、编码器、机械负载和伺服放大器逐项排查。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。