
ABB IRB 5500喷涂机器人高压报警维修:雾化器、接地与安全联锁排查
采用静电喷涂配置的ABB IRB 5500机器人出现高压无法启动、高压建立后立即断开、喷涂过程中频繁报警或上漆率下降时,故障可能来自高压发生单元、雾化器、接地回路、空气控制单元、涂料污染或安全联锁。本文介绍高压喷涂系统的控制链路、故障判断方法和复机验证流程。
本文目录
ABB IRB 5500喷涂机器人高压报警维修:雾化器、接地与安全联锁排查
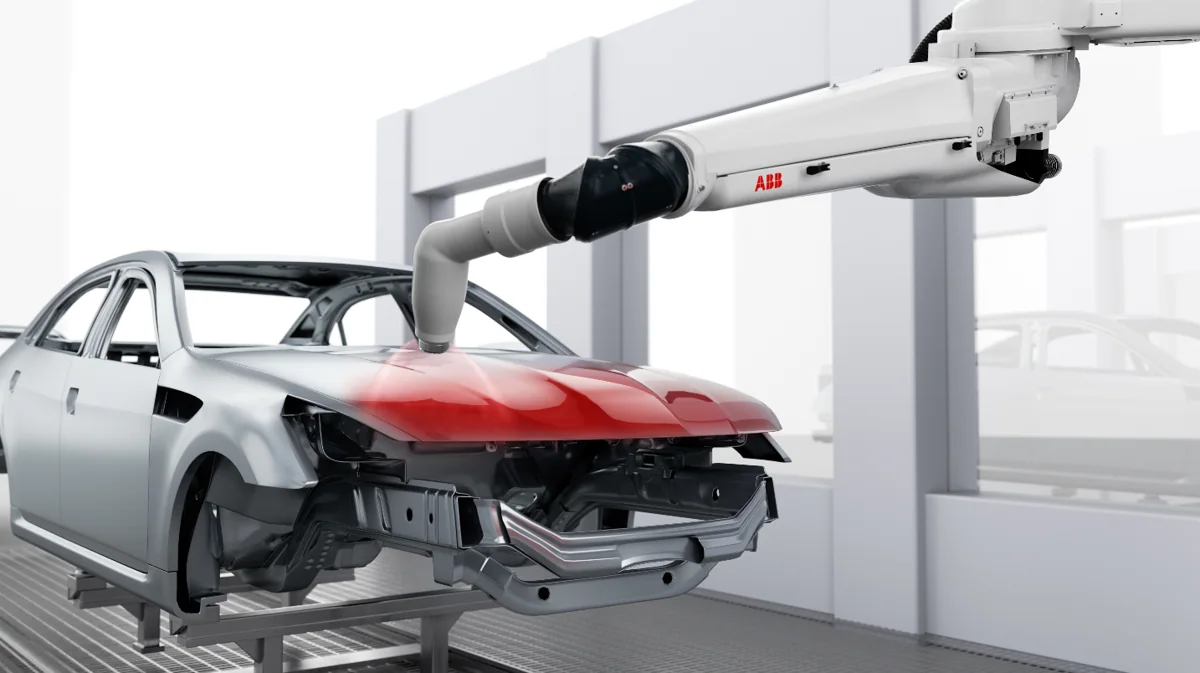
ABB IRB 5500是应用于汽车及工业涂装生产线的喷涂机器人。采用静电喷涂配置时,系统需要通过高压电场提高涂料向工件表面的吸附效率。
静电喷涂系统通常由机器人本体、控制系统、雾化器、高压发生单元、空气控制单元、涂料输送系统、接地回路和喷房安全系统组成。任何一个环节异常,都可能造成高压无法建立或喷涂过程中高压中断。
现场判断结论:
如果高压在启动前就无法建立,应先检查安全联锁、工件接地、高压使能和空气条件;如果高压建立后立即断开,应重点检查漏电、污染、绝缘和雾化器状态;如果只在喷涂过程中间歇报警,则应检查涂料堆积、软管状态、机器人姿态及高压线路。
适用范围:
本文主要适用于配备静电喷涂系统的ABB IRB 5500系列机器人。不同雾化器、高压单元和喷涂控制系统的结构可能不同,具体报警含义、测试方法和允许范围应以设备铭牌、电气图纸及对应技术手册为准。
1. 静电喷涂高压系统如何工作
正常喷涂前,控制系统需要依次确认:
- 喷房安全条件正常。
- 急停和安全门已经复位。
- 排风及消防联锁正常。
- 机器人处于允许喷涂的位置。
- 雾化空气、成形空气和轴承空气满足要求。
- 工件及输送设备接地正常。
- 涂料和清洗介质切换状态正确。
- 高压发生单元处于准备状态。
- 控制系统发出高压使能指令。
- 实际高压反馈达到允许范围。
任何前置条件不满足,控制系统都可能禁止高压启动。
2. 高压故障的常见表现
现场可能出现:
- 高压使能后没有输出。
- 高压建立后立即下降。
- 喷涂过程中高压频繁断开。
- 高压实际值与设定值偏差较大。
- 系统出现漏电流或高压过载报警。
- 雾化器表面出现异常放电。
- 工件上漆率明显下降。
- 漆雾回弹和喷房污染增加。
- 更换涂料或清洗后开始报警。
- 机器人运行到特定姿态时高压中断。
应同时记录机器人控制器、喷涂控制系统和高压单元显示的报警,不能只记录“高压故障”。
3. 维修前需要记录哪些信息
开始检查前应记录:
- 机器人完整型号和序列号。
- 机器人及喷涂控制系统版本。
- 雾化器型号。
- 高压单元型号和完整物料号。
- 完整报警代码和报警文本。
- 高压设定值与实际反馈变化。
- 故障发生在启动、喷涂还是清洗阶段。
- 使用的涂料和清洗介质。
- 故障是否与颜色切换有关。
- 故障是否固定发生在某个机器人姿态。
- 近期是否更换过雾化器、高压线或涂料管路。
- 接地检测及维护记录。
建议拍摄雾化器、高压单元、接地连接和报警画面,并记录故障发生前后的操作。
4. 高压无法启动先检查安全联锁
高压系统通常受到多项安全条件控制。
检查重点包括:
- 急停状态是否正常。
- 喷房安全门是否关闭。
- 排风系统是否正常运行。
- 消防和可燃气体监测是否允许喷涂。
- 机器人是否位于允许高压开启的区域。
- 雾化器空气条件是否满足。
- 清洗阀和涂料阀状态是否正确。
- 高压单元是否返回准备信号。
- 外部PLC是否发出喷涂允许信号。
如果某个联锁没有满足,高压单元可能完全正常,但系统不会发送高压使能。
5. 工件接地故障排查
静电喷涂要求工件、挂具、输送链和喷房设备形成可靠的接地回路。
接地异常可能来自:
- 工件与挂具接触面存在油漆堆积。
- 挂具长时间使用后被涂层覆盖。
- 输送链连接位置污染或锈蚀。
- 接地线松动、断裂或连接错误。
- 工装绝缘部件安装不当。
- 工件没有完全接触定位装置。
- 接地点表面存在油污或氧化层。
接地状态不能只通过目视判断,应按照喷涂设备技术要求使用适合的仪器检测。具体允许值应以现场工艺和设备手册为准。
6. 雾化器污染为什么会引起高压报警
喷涂过程中,雾化器外表、绝缘部件和高压输出区域可能附着涂料。
污染可能形成异常导电路径,导致:
- 高压泄漏。
- 漏电流增大。
- 高压建立后立即保护。
- 雾化器表面产生放电痕迹。
- 清洗后残留溶剂造成短时异常。
- 高压反馈不稳定。
检查时应关注:
- 雾化器外表是否积漆。
- 绝缘区域是否被涂料覆盖。
- 高压连接区域是否存在污染。
- 清洗后是否残留大量液体。
- 涂料软管和空气管是否破损。
- 雾化器是否出现烧蚀或碳化痕迹。
清洁方法和清洗材料应符合雾化器技术要求,避免使用可能损伤绝缘材料的工具或溶剂。
7. 高压建立后立即断开的判断
【高压使能后立即报警】
优先检查:高压输出端、雾化器绝缘、接地状态和安全联锁。
【空喷正常,接近工件时报警】
优先检查:工件接地、喷涂距离、机器人轨迹和局部放电。
【清洗后首次喷涂报警】
优先检查:雾化器表面残液、清洗阀状态和介质切换。
【运行到固定姿态时报警】
优先检查:高压线路、涂料软管、腕部线缆和机械拉扯。
【连续喷涂一段时间后报警】
优先检查:雾化器积漆、高压单元温升、冷却和空气状态。
【更换雾化器后报警】
优先检查:雾化器型号、安装、接地、高压连接和系统配置。
8. 高压发生单元检查
确认联锁、接地和雾化器状态正常后,应检查高压发生单元。
检查内容包括:
- 模块供电是否稳定。
- 高压使能信号是否到达。
- 高压准备信号是否正常。
- 实际高压和电流反馈是否合理。
- 模块是否出现过温报警。
- 冷却和安装环境是否正常。
- 连接器是否松动或污染。
- 高压线及绝缘部件是否损伤。
- 模块是否存在异常气味或放电痕迹。
高压系统包含危险电压。内部检测、绝缘测试和模块维修应按照设备技术要求,由具备相应经验的人员执行。
9. 空气控制单元检查
喷涂雾化器通常需要多路压缩空气,包括轴承空气、雾化空气和成形空气。空气条件异常可能影响雾化器运行及高压许可。
检查重点包括:
- 供气压力是否稳定。
- 空气是否干燥、清洁。
- 过滤器是否堵塞。
- 电磁阀是否正常动作。
- 压力传感器反馈是否准确。
- 气管是否破损、弯折或漏气。
- 空气控制单元是否存在通信报警。
- 雾化器所需空气联锁是否满足。
如果轴承空气不足,部分高速旋杯系统会禁止启动或停止运行,以保护雾化器。
10. 涂料导电性与工艺介质检查
不同涂料、清洗剂和配比可能具有不同的导电特性。
以下情况可能影响高压状态:
- 涂料批次或配方发生变化。
- 稀释比例错误。
- 清洗介质残留。
- 涂料管路内混入水分。
- 颜色切换不完整。
- 导电性较高的介质进入高压区域。
- 涂料泄漏污染绝缘部件。
如果故障发生在更换涂料或颜色切换之后,应检查介质状态、阀组动作和清洗流程。
11. 机器人姿态与高压线路检查
如果机器人只在固定姿态报警,应检查腕部和手臂内部的活动管线。
重点包括:
- 高压线路是否受到过度弯折。
- 涂料软管是否拉伸或挤压。
- 空气管是否在腕部运动时折扁。
- 连接器是否因振动产生松动。
- 管线是否与机器人外壳摩擦。
- 雾化器安装法兰是否松动。
- 机器人腕部是否发生过碰撞。
可以在关闭喷涂介质并符合现场安全要求的条件下,低速运行相同轨迹,观察管线姿态和信号变化。
12. 喷涂控制I/O检查
机器人、PLC和喷涂系统之间通常需要交换:
- 喷涂允许信号。
- 高压准备信号。
- 高压使能信号。
- 高压实际状态。
- 雾化器运行状态。
- 空气压力正常信号。
- 涂料阀和清洗阀状态。
- 喷房安全联锁。
- 喷涂系统故障信号。
检查时应同时观察机器人I/O、PLC状态及喷涂控制器反馈,确认故障发生在哪一个信号环节。
13. 高压报警维修流程
第一步:保存机器人、喷涂系统和高压单元报警。
第二步:确认故障发生在启动、喷涂还是清洗阶段。
第三步:检查急停、喷房和排风安全联锁。
第四步:检查工件、挂具及输送系统接地。
第五步:检查雾化器污染、绝缘和安装状态。
第六步:检查空气控制单元及压力反馈。
第七步:检查涂料、清洗介质及颜色切换状态。
第八步:检查高压线路、软管和腕部管线。
第九步:检查高压发生单元及控制I/O。
第十步:修复故障后完成空运行、试喷和工艺验证。
14. 维修后的复机验证
完成维修后,应依次检查:
- 喷房安全和排风联锁。
- 工件、挂具和输送系统接地。
- 雾化器清洁及安装状态。
- 空气压力和雾化器运行状态。
- 高压准备、使能和反馈信号。
- 机器人低速空运行轨迹。
- 腕部管线在各姿态下的状态。
- 使用试件进行低参数试喷。
- 高压实际值和电流反馈是否稳定。
- 涂层覆盖、雾化和上漆率是否正常。
- 连续运行后是否再次出现高压报警。
维修完成后应检查试喷工件的膜厚、外观、色差、流挂、颗粒和覆盖状态。
15. 常见问题
高压报警一定是高压发生器损坏吗?
不一定。工件接地、雾化器污染、介质导电性和安全联锁都可能造成高压报警。
为什么空喷正常,接近工件就报警?
应检查工件接地、喷涂距离、轨迹和雾化器是否存在局部放电。
清洗后高压无法启动是什么原因?
可能与雾化器表面残液、清洗介质未切换完成或相关阀门状态异常有关。
雾化器清洁后可以立即开启高压吗?
应按照对应设备清洗和干燥要求操作,确认表面及绝缘区域状态正常后再进行测试。
16. 日常维护建议
- 定期清洁雾化器和绝缘区域。
- 定期检测工件及挂具接地。
- 检查腕部高压线和介质软管。
- 检查空气过滤器和压力状态。
- 建立高压报警和清洗记录。
- 更换涂料后关注导电性及参数变化。
- 机器人碰撞后检查雾化器、法兰和管线。
- 不要通过屏蔽安全联锁强行启动高压。
17. 总结
ABB IRB 5500喷涂机器人出现高压报警时,应按照“安全联锁—工件接地—雾化器绝缘—空气条件—工艺介质—高压单元”的顺序排查。
高压无法启动通常与前置条件和使能信号有关;高压建立后立即断开,应重点检查泄漏、污染和接地;固定姿态报警则需要检查腕部活动管线。
技术内容参考:ABB IRB 5500喷涂系统结构、静电喷涂设备技术资料及喷涂机器人现场维修经验
内容更新时间:2026年9月
维修咨询
如需维修ABB IRB 5500喷涂机器人、雾化器、高压发生单元或空气控制系统,请提供机器人型号、喷涂系统配置、完整报警画面、高压反馈及故障视频。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539