
ABB IRB 660码垛机器人抓取不到位维修:夹具信号、负载与垛型偏移排查
ABB IRB 660码垛机器人出现抓取不到位、放料位置偏移、夹具不动作或垛型逐层偏斜时,故障可能来自光电传感器、真空或气动夹具、工具坐标、负载参数、工件坐标、转数计数器及机械本体。本文介绍IRB 660码垛系统的故障判断、信号链路检查、坐标验证和复机测试方法。
本文目录
ABB IRB 660码垛机器人抓取不到位维修:夹具信号、负载与垛型偏移排查
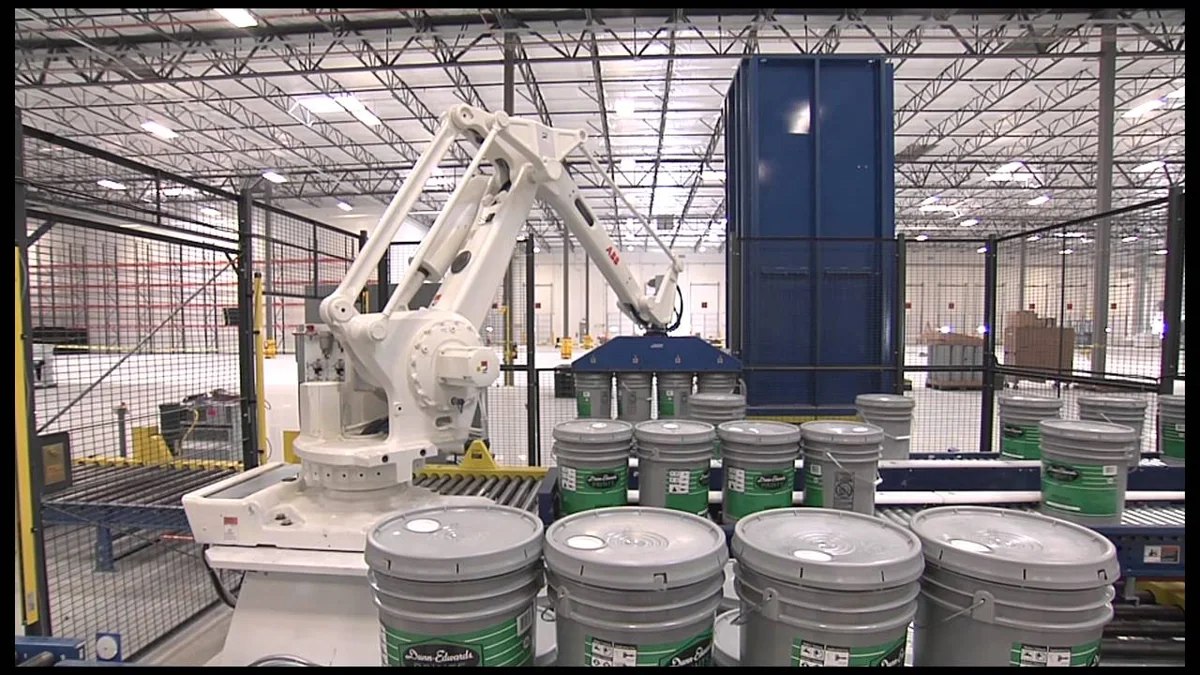
ABB IRB 660是常用于纸箱、袋装物料、桶装产品和生产线末端搬运的四轴码垛机器人。完整的码垛系统通常由机器人本体、IRC5控制器、输送线、定位机构、夹具、托盘检测装置、PLC和安全系统组成。
当机器人出现抓取不到位或垛型偏移时,问题不一定来自机器人本体。输送线定位不准、传感器信号延迟、夹具漏气、工具坐标变化和托盘基准移动,都可能造成相似故障。
现场判断结论:
如果所有抓取点同时偏移,应先检查工具坐标、机器人零点和夹具安装;如果只有某一种产品或某一层出现偏差,应检查对应配方、工件坐标和垛型计算;如果偏差随生产时间逐渐增大,则应检查输送线定位、托盘基准和机械松动。
适用范围:
本文主要适用于配置IRC5控制系统的ABB IRB 660码垛机器人。不同夹具、PLC程序和码垛软件的信号名称及参数存在差异,具体设置应以设备程序、电气图纸和对应技术手册为准。
1. 码垛机器人抓取流程
一次正常的抓取和码垛过程通常包括:
- 输送线将产品送到抓取位置。
- 定位挡板或机构固定产品。
- 传感器确认产品到位。
- PLC向机器人发送抓取允许信号。
- 机器人移动到抓取接近点。
- 机器人到达抓取点。
- 真空吸盘或气动夹具动作。
- 压力或位置传感器确认抓取成功。
- 机器人离开抓取区域。
- 机器人到达托盘放料位置。
- 夹具释放产品。
- PLC和机器人更新垛型层数。
任何一个信号或位置发生异常,都可能造成抓取失败、产品掉落或垛型偏移。
2. 常见故障表现
IRB 660码垛系统常见问题包括:
- 机器人到达产品附近但抓不到。
- 夹具已经动作,产品没有被提起。
- 真空吸盘吸附后立即掉料。
- 抓取成功但放料位置偏移。
- 第一层正常,后续层逐渐偏斜。
- 某一列或某一个角的位置固定偏差。
- 更换产品规格后发生碰撞。
- 托盘更换后整垛位置发生变化。
- 机器人运行一段时间后定位不稳定。
- 夹具信号正常,但机器人不执行下一步动作。
维修时应先区分“产品位置不正确”“夹具没有抓稳”和“机器人坐标偏移”三类问题。
3. 维修前需要记录哪些信息
开始检查前应记录:
- ABB IRB 660完整型号和序列号。
- IRC5控制器及RobotWare版本。
- 当前使用的产品配方。
- 产品尺寸和重量。
- 夹具类型及工具数据。
- 故障发生的垛型、层数和位置。
- 机器人报警代码和报警文本。
- PLC及机器人I/O状态。
- 故障是否固定发生在同一点。
- 托盘、输送线或夹具近期是否调整。
- 机器人是否发生过碰撞。
- 系统和程序备份是否完整。
建议拍摄抓取点、放料点、夹具状态、托盘位置和最终垛型,便于判断偏差规律。
4. 产品到位信号检查
机器人开始抓取前,通常需要确认产品已经进入固定位置。
检查重点包括:
- 光电传感器是否被粉尘遮挡。
- 传感器安装位置是否移动。
- 检测距离和灵敏度是否正确。
- 定位挡板是否松动或磨损。
- 输送带是否打滑。
- 产品是否存在尺寸和外形差异。
- 产品到位信号是否出现抖动。
- PLC信号是否正确传送给IRC5。
如果产品尚未完全停止,PLC就提前发出抓取允许信号,机器人可能出现抓取位置偏差。
5. 输送线定位误差排查
输送线定位不稳定会直接影响抓取精度。
常见原因包括:
- 输送带张力不足或打滑。
- 定位气缸动作不到位。
- 挡料机构发生松动。
- 产品表面摩擦力变化。
- 输送速度调整后延时参数没有更新。
- 编码器或跟踪信号异常。
- 多个产品发生挤压。
- 输送线机械基准发生移动。
可以连续测量多件产品停止后的实际位置。如果产品位置本身不稳定,应先维修输送线和定位机构,不宜通过修改机器人程序点补偿。
6. 真空吸盘抓取故障
使用真空夹具时,常见问题包括:
- 真空吸盘破损或老化。
- 吸盘表面附着粉尘。
- 真空管路漏气或折弯。
- 真空发生器供气不足。
- 过滤器堵塞。
- 电磁阀动作异常。
- 真空压力开关设定不合理。
- 产品表面不平整或存在孔隙。
- 吸盘没有完全接触产品。
如果真空建立时间过长,机器人可能在产品尚未吸牢时开始移动。应检查真空实际值、建立时间和抓取确认信号。
7. 气动夹具故障
使用夹爪或抱夹式工具时,应检查:
- 气源压力是否稳定。
- 夹紧和松开电磁阀是否正常。
- 气缸是否漏气。
- 导轨和连杆是否卡滞。
- 夹爪位置传感器是否可靠。
- 夹紧力是否满足产品重量。
- 夹爪是否发生磨损或变形。
- 产品尺寸是否与配方一致。
- 夹具开合时间是否合理。
如果夹具动作已经完成,但反馈信号没有返回,机器人程序可能一直等待。此时应同时检查机械动作和传感器状态。
8. 夹具信号正常但机器人不动作
出现这种情况时,应检查完整的程序联锁条件。
常见检查项包括:
- 机器人是否处于自动模式。
- 电机是否已经开启。
- PLC是否发送启动允许。
- 产品到位信号是否保持。
- 夹具打开或关闭信号是否正确。
- 托盘是否到位。
- 安全门和光栅是否正常。
- 程序指针是否位于正确位置。
- 是否存在未满足的等待信号。
- 机器人是否正在等待其他工位。
不能只观察一个夹具信号。应根据程序执行位置,确认所有前置条件是否同时满足。
9. 工具坐标偏移的判断
夹具碰撞、螺栓松动或重新安装后,工具中心点可能发生变化。
工具坐标异常通常表现为:
- 所有抓取和放料位置同时偏移。
- 偏差方向随机器人姿态变化。
- 夹具一侧先接触产品。
- 同一个程序在不同姿态下误差不同。
- TCP检查点无法准确重合。
检查时应确认:
- 夹具安装法兰是否松动。
- 夹具结构是否变形。
- 工具数据是否被修改。
- TCP是否与实际抓取中心一致。
- 工具方向是否正确。
- 更换夹具后是否重新校准。
如果工具发生机械变化,不能只调整单个抓取点,应先重新确认工具坐标。
10. 工件坐标与托盘基准检查
码垛位置通常基于托盘或工位坐标计算。如果托盘基准变化,整垛产品会发生整体偏移。
检查内容包括:
- 托盘是否放置到位。
- 托盘限位块是否松动。
- 托盘尺寸是否一致。
- 工件坐标是否被修改。
- 工位基准点是否准确。
- 外部测量传感器是否正常。
- 托盘检测信号是否可靠。
- 左右工位配方是否选择正确。
如果整个托盘上的所有位置偏移方向和距离基本一致,应优先检查托盘定位和工件坐标。
11. 为什么垛型会逐层偏斜
第一层正常、后续层逐渐偏移,通常与垛型计算或产品实际尺寸有关。
常见原因包括:
- 产品尺寸参数与实际不符。
- 每层高度设置错误。
- 箱体受压后高度变化。
- 层与层之间的偏移量计算错误。
- 垛型程序使用了错误的基准点。
- 产品放置后发生滑动。
- 托盘表面不平整。
- 夹具释放时推动了产品。
- 放料高度过高。
应分别测量产品实际长、宽、高,并对比配方参数。微小的单层误差累积后,可能在高层形成明显偏移。
12. 单个位置偏差的判断
如果只有某一列、某一角或某一层固定偏移,应检查:
- 该位置对应的程序数据。
- 垛型索引计算。
- 产品旋转角度。
- 夹具在该姿态下的变形。
- 放料接近点和离开点。
- 周边产品是否挤压。
- 机器人是否接近轴限位或奇异点。
- 该位置是否存在外部干涉。
固定位置故障通常不需要修改整个工具坐标,应先检查对应的垛型数据和局部轨迹。
13. 负载数据与机器人运动
ABB IRC5需要根据工具和工件的重量、重心及惯量计算运动控制参数。
负载数据错误可能造成:
- 加速和减速时抖动。
- 机器人定位不稳定。
- 抓取产品后出现过载报警。
- 放料过程中工具姿态偏差。
- 伺服电机温度升高。
- 运行速度提高后出现跟随误差。
检查时应区分空夹具负载和抓取产品后的实际负载。产品规格改变后,应同步更新对应负载数据。
14. 机器人零点与机械状态检查
如果所有程序点整体偏移,同时工具和工件坐标正常,应检查机器人零点和机械本体。
重点包括:
- 各轴机械刻线是否对应。
- 转数计数器状态是否正常。
- 机器人是否发生过碰撞。
- 电机或减速器是否拆卸过。
- 底座螺栓是否松动。
- 机器人底座是否发生位移。
- 减速器是否存在机械回差。
- 轴承和法兰是否存在间隙。
不要通过批量修改程序点掩盖机器人零点或机械偏差。
15. 码垛系统I/O检查
码垛系统常见信号包括:
- 产品到位。
- 抓取允许。
- 托盘到位。
- 夹具打开。
- 夹具关闭。
- 真空建立。
- 产品抓取成功。
- 工位选择。
- 配方编号。
- 码垛完成。
- 输送线启动允许。
- 系统故障和复位。
检查时应同时查看PLC和IRC5的I/O状态,确认信号是否正确发送、接收和保持。
16. 抓取不到位维修流程
第一步:记录故障发生的产品、垛型、层数和位置。
第二步:检查产品到位传感器和输送线定位。
第三步:检查真空或气动夹具动作。
第四步:检查抓取成功反馈信号。
第五步:确认工具安装和TCP。
第六步:确认托盘位置和工件坐标。
第七步:检查产品尺寸及垛型参数。
第八步:检查机器人负载数据。
第九步:检查零点、底座和机械回差。
第十步:修复故障后完成空载、带载和整垛测试。
17. 维修后的复机验证
完成维修后,应依次进行:
- 确认传感器和定位机构状态。
- 连续测试夹具打开和关闭。
- 检查真空或气压建立时间。
- 验证产品到位和抓取成功信号。
- 低速运行抓取及放料轨迹。
- 检查TCP和托盘基准。
- 使用单件产品进行抓放测试。
- 连续测试同一层所有位置。
- 测试不同层及不同产品方向。
- 完成一整托盘码垛。
- 测量垛型尺寸和垂直度。
- 逐步恢复正常运行速度。
只有整托盘连续运行稳定,才能确认码垛系统恢复正常。
18. 常见问题
机器人总是抓偏,是机器人零点问题吗?
不一定。应先检查产品定位、夹具TCP和输送线状态。所有位置同时偏移时,再检查零点和工件坐标。
为什么第一层正常,越往上越偏?
通常与产品高度、层间偏移量、垛型计算或产品滑动有关。
夹具信号正常但程序不继续运行怎么办?
应检查程序当前等待的所有条件,包括产品到位、夹具反馈、托盘状态和安全信号。
更换夹具后需要做什么?
需要核对工具重量、重心、惯量及TCP,并重新验证抓取和放料位置。
19. 日常维护建议
- 定期清洁产品检测传感器。
- 检查输送线定位挡板和气缸。
- 检查吸盘、气管和真空过滤器。
- 检查夹具螺栓及工具法兰。
- 产品规格变化后更新配方和负载数据。
- 定期验证TCP和托盘基准。
- 机器人碰撞后检查零点及夹具结构。
- 保存系统、程序和垛型参数备份。
20. 总结
ABB IRB 660码垛机器人出现抓取不到位或垛型偏移时,应按照“产品定位—夹具动作—I/O信号—工具坐标—托盘基准—垛型参数—机器人零点”的顺序排查。
单件抓取偏差应重点检查输送定位和夹具;整垛整体偏移应检查TCP和托盘坐标;逐层累积偏差应检查产品尺寸及垛型计算。
技术内容参考:ABB IRB 660、IRC5控制系统技术资料及工业码垛机器人现场维修经验
维修咨询
如需维修ABB IRB 660码垛机器人、夹具、输送定位或垛型偏移故障,请提供机器人型号、IRC5控制器版本、夹具类型、I/O状态、故障位置及运行视频。
工业机器人维修热线:+86 18122009539
联系维修工程师:+86 18122009539