
机器人维修与维护 · 2026-09-20
ABB示教器电缆连接故障维修
通过检查故障记录、电缆状况、连接器、控制器接口以及配置兼容性,诊断ABB示教器断开连接问题。
阅读全文 →通过检查故障记录、电缆状况、连接器、控制器接口以及配置兼容性,诊断ABB示教器断开连接问题。
阅读全文 →
通过检查故障记录、电源状态、连接、存储和控制器身份,诊断无法完成启动的ABB IRC5控制器。
阅读全文 →
诊断ABB示教器按键、触摸输入、显示响应及通信的间歇性问题,不预设示教器本身已损坏。
阅读全文 →
通过检查报警历史、电源状态、线缆连接、负载状况以及组件标识,诊断ABB IRC5轴制动器无法释放的故障。
阅读全文 →
诊断FANUC SRVO-021 SRDY OFF故障,需记录完整事件、检查早期警报、确认状态信号,并遵循控制器特定程序。
阅读全文 →
远程诊断可帮助ABB、FANUC、KUKA、YASKAWA等工业机器人快速完成故障分流,但不能替代现场安全确认与硬件检测。本文说明远程维修所需资料、协作流程及风险边界。
阅读全文 →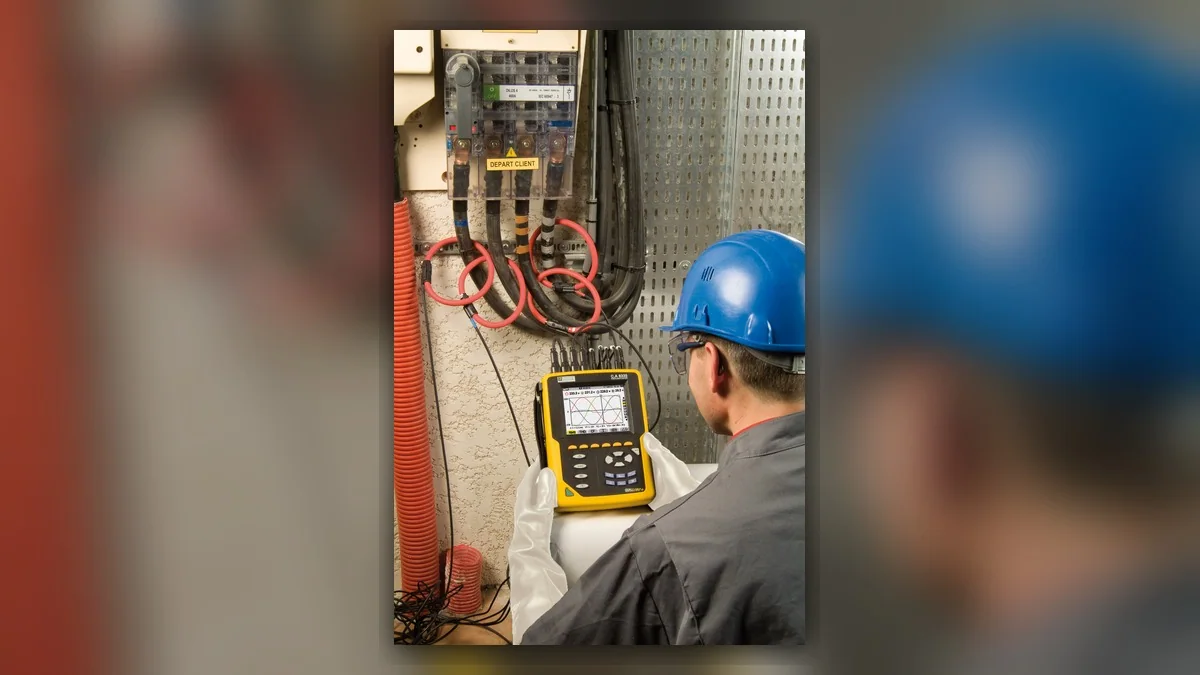
ABB、FANUC、KUKA、YASKAWA机器人同时或随机停机时,不应只检查控制器。通过报警时间、供电波形和外围设备状态进行交叉比对,可快速识别电压暂降、接触不良及接地异常。
阅读全文 →
工业机器人润滑脂的颜色、杂质与异常损耗可为关节磨损诊断提供线索,但不能单独作为更换减速器的依据。本文介绍ABB、FANUC、KUKA、YASKAWA及通用机器人润滑检查与故障闭环方法。
阅读全文 →
更换故障部件只能恢复生产,失效分析才能识别过热、污染、线缆应力及电源异常等根因,帮助多品牌机器人产线降低重复停机风险。
阅读全文 →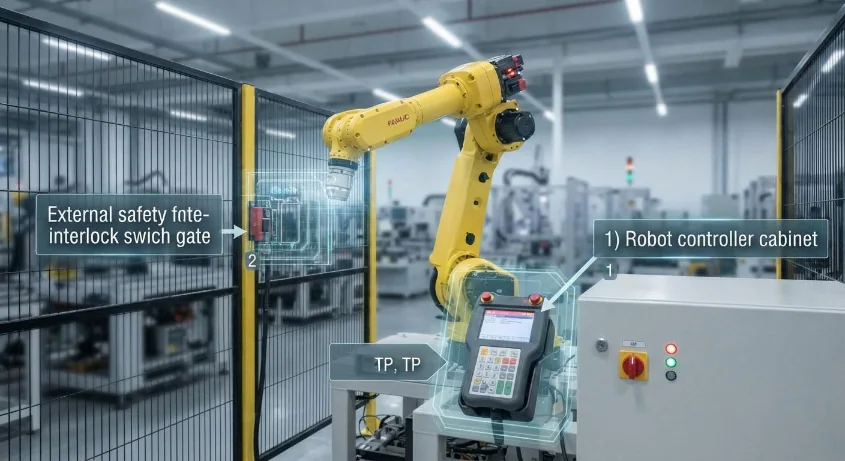
ABB、FANUC、KUKA、YASKAWA等机器人正从定期保养转向状态监测。工厂可通过电流、温升、振动、报警记录和节拍变化建立健康基线,提前识别机械磨损、电气老化与线缆隐患。
阅读全文 →
工业机器人经历长假、产线改造或长期封存后,不宜直接进入自动生产。本文面向ABB、FANUC、KUKA、YASKAWA及通用工业机器人,说明复产前的机械、电气、数据、安全回路与低速试运行检查方法。
阅读全文 →
ABB、FANUC、KUKA、YASKAWA等工业机器人在无明显报警的情况下出现节拍变慢,往往与等待信号、轨迹设置、机械阻力、负载数据或控制柜状态有关。通过基准程序和趋势记录,可避免盲目提高速度掩盖故障。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。