
ABB机器人维修 · 2026-09-09
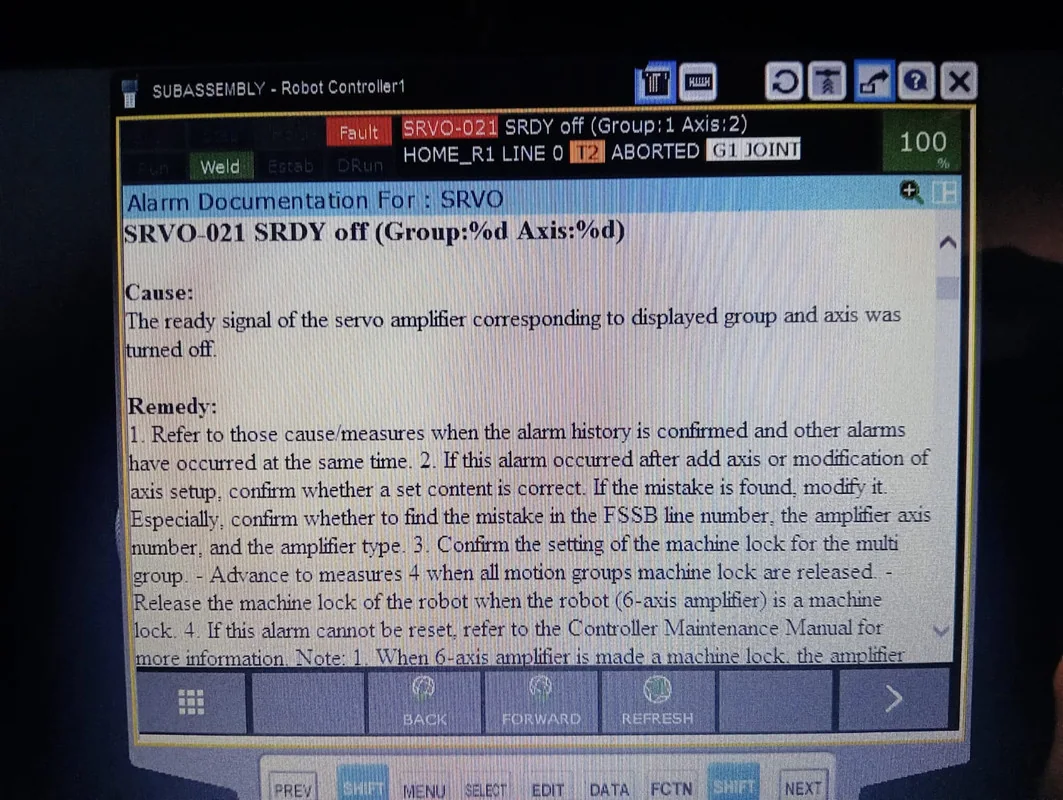
FANUC R-30iB机器人SRVO-021 SRDY OFF报警维修:伺服放大器与电机回路排查
FANUC R-30iB机器人出现SRVO-021 SRDY OFF报警时,表示对应运动组或轴的伺服系统未进入准备状态。故障可能来自伺服放大器、电源模块、电机动力电缆、编码器反馈、安全回路或机械负载。本文介绍SRDY OFF报警的判断顺序、伺服链路检查和复机验证方法。
阅读全文 →FANUC R-30iB机器人出现SRVO-021 SRDY OFF报警时,表示对应运动组或轴的伺服系统未进入准备状态。故障可能来自伺服放大器、电源模块、电机动力电缆、编码器反馈、安全回路或机械负载。本文介绍SRDY OFF报警的判断顺序、伺服链路检查和复机验证方法。
阅读全文 →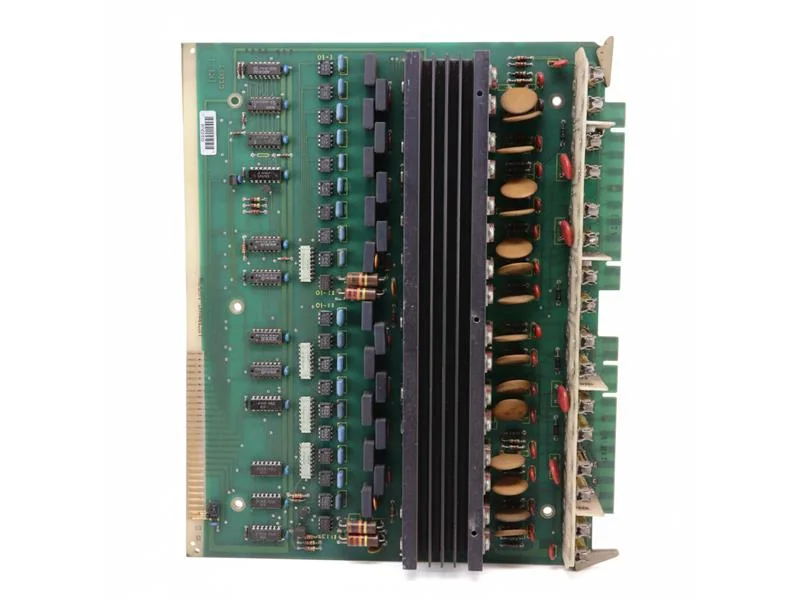
KUKA KR C4控制柜中的KSP 600-3x40伺服驱动模块负责多个机器人轴的电机控制。模块发生故障时,可能造成驱动无法使能、机器人轴组报警、运行中停机、过流或过热。本文介绍KSP 600-3x40的供电与控制链路、常见故障判断、KPP关联检查、电机及线缆排查和复机验证方法。
阅读全文 →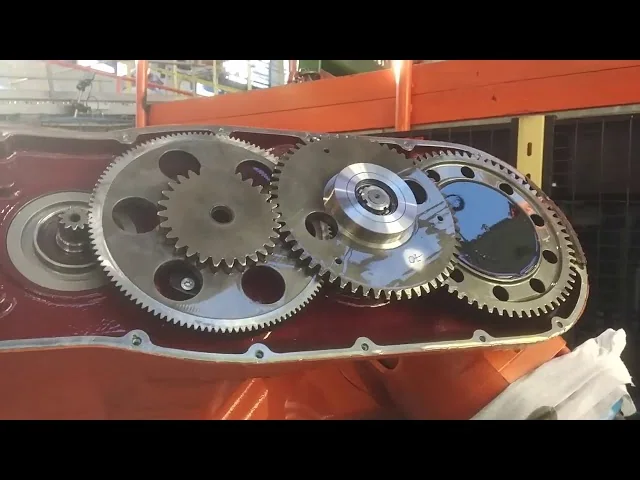
ABB IRB 2600机器人四轴出现异响、抖动、温升或定位偏差时,故障可能来自减速器齿轮磨损、轴承异常、润滑状态不良、伺服电机抱闸故障或工具负载参数错误。本文结合IRB 2600机器人与IRC5控制系统,介绍四轴机械故障的判断方法、减速器检查、伺服系统排查和复机验证流程。
阅读全文 →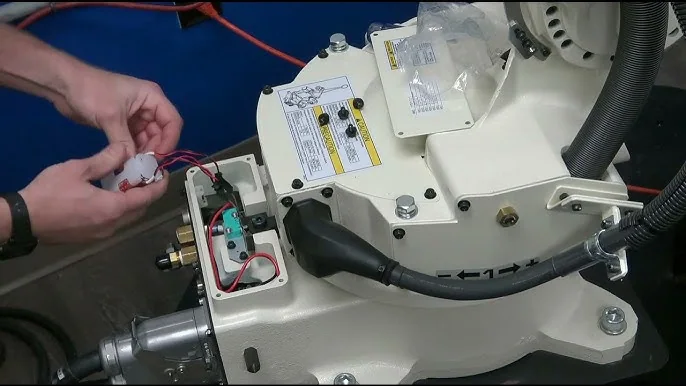
安川YRC1000机器人出现编码器电池报警、原点数据异常或伺服无法使能时,故障可能来自电池电压不足、电池连接器松动、反馈电缆异常或编码器绝对位置数据丢失。本文介绍YRC1000控制系统的故障判断、电池检查、原点确认及复机验证方法。
阅读全文 →
FANUC R-30iB机器人出现SRVO-062 BZAL报警时,通常表示对应轴脉冲编码器的备用电池电压丢失,编码器绝对位置数据可能已经失效。本文介绍BZAL报警与低电压预警的区别、电池及线路检查、故障轴判断、脉冲复位、零点校准和复机验证流程。
阅读全文 →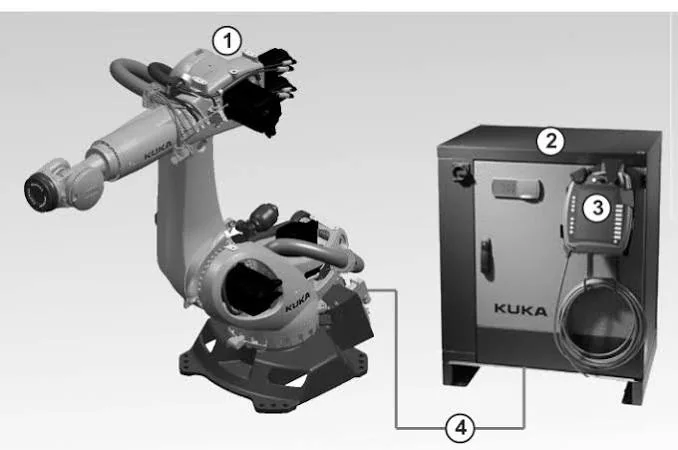
KUKA KR C4机器人出现控制柜无法启动、smartPAD无法连接、驱动器不能使能或运行中突然停机时,故障可能涉及控制电源、KPP电源模块、KSP伺服驱动模块、控制计算机、RDC反馈系统及安全回路。本文介绍KR C4控制柜的系统组成、故障判断顺序、检查重点和复机验证流程。
阅读全文 →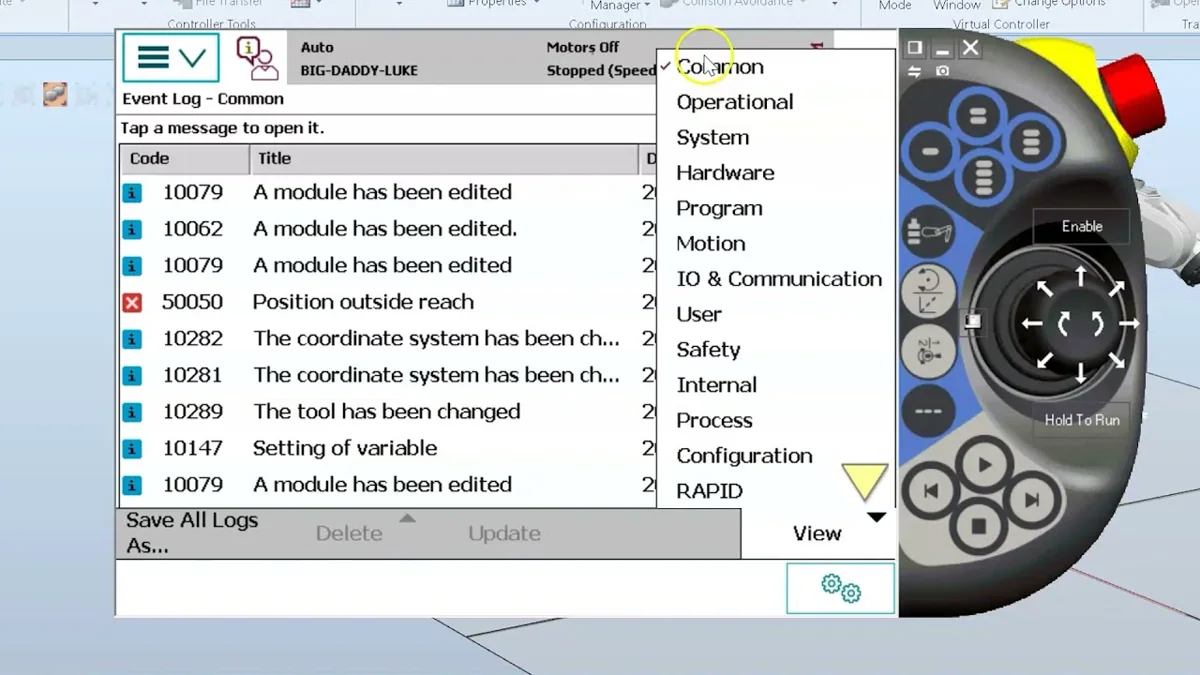
本指南提供了一种系统性的方法来诊断和解决常见的ABB机器人报警代码,侧重于逻辑故障隔离和安全维护实践。
阅读全文 →
有效的日常点检不仅是预防性维护的基础,更是故障早期发现的关键。本文聚焦于点检中异常信息的规范记录方法,并提供一套与维修工程师进行高效、准确沟通的标准化流程,旨在缩短故障诊断时间,提升设备综合效率。
阅读全文 →
ABB IRB 6640 二轴出现抖动、异响、定位偏差或跟随误差时,故障可能来自减速器回差增大、轴承磨损、平衡机构异常、工具负载错误或伺服反馈不稳定。本文针对 ABB IRB 6640 配套 IRC5 控制器,介绍二轴减速器故障的判断顺序、现场检查方法、维修注意事项和复机验证流程。
阅读全文 →
ABB工业机器人经过长期连续运行,示教器、控制柜、伺服系统、本体电缆和机械关节可能出现老化、松动、磨损及散热异常。本文从日常点检、示教器检查、控制柜维护、机械本体保养和复机验证等方面,介绍ABB机器人维护保养的主要内容,帮助工厂提前发现故障隐患,减少非计划停机。
阅读全文 →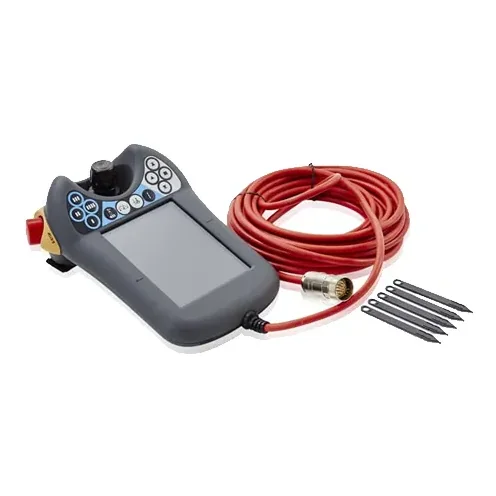
ABB DSQC679(常见物料号3HAC028357-001)是IRC5机器人系统常用的TPU3示教器。长期频繁操作、意外跌落、线缆拉扯或内部元件老化,可能造成黑屏、白屏、触摸失灵、按键无反应、通信异常及无法启动等故障。本文介绍DSQC679示教器的常见故障、判断方法、维修流程和复机检查要点,帮助现场人员快速缩小故障范围。
阅读全文 →
ABB机器人DSQC663驱动器出现过流报警时,故障不一定来自驱动模块本身,也可能与机械负载、伺服电机、动力电缆、制动器或散热条件有关。本文围绕DSQC663驱动器过流故障,介绍报警信息记录、故障范围判断、现场检查、专业维修和复机验证方法,帮助维修人员减少误判及不必要的配件更换。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。