
机器人资讯 · 2026-09-14
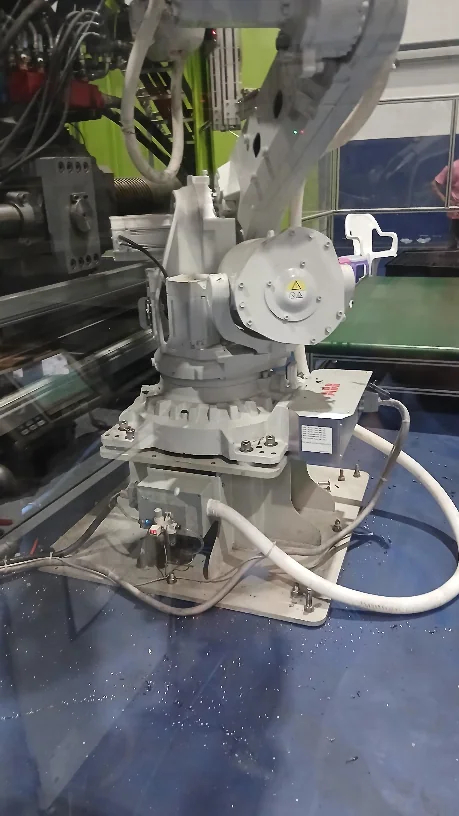
机器人底座松动会有什么表现?振动、精度与地脚检查
机器人底座或地脚连接松动会引起振动、轨迹偏差、重复定位变化和机械冲击,应检查基础、螺栓预紧及安装平面。
阅读全文 →机器人底座或地脚连接松动会引起振动、轨迹偏差、重复定位变化和机械冲击,应检查基础、螺栓预紧及安装平面。
阅读全文 →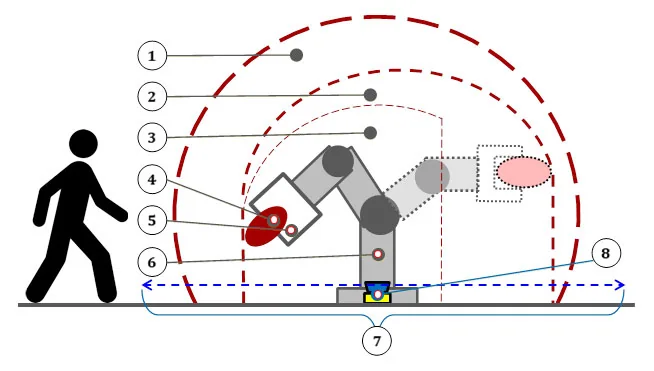
机器人安全区域和软限位应结合机械范围、围栏、人员通道、外围设备及停止距离设置,并通过低速和自动模式验证。
阅读全文 →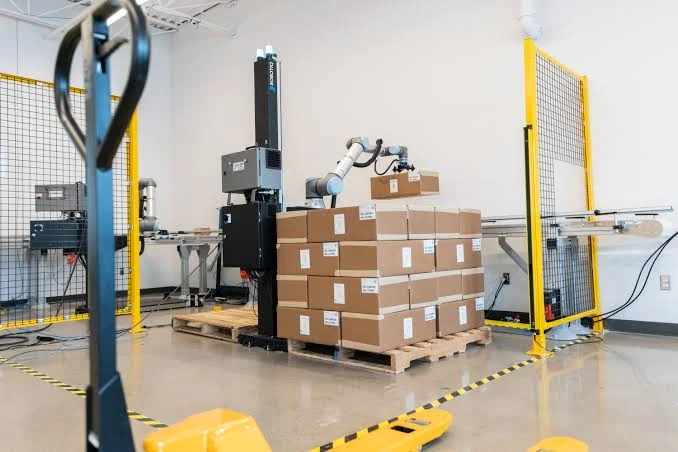
码垛位置逐层偏移可能来自工件坐标、产品尺寸、夹具中心、抓取姿态、输送定位和垛型程序累计误差。
阅读全文 →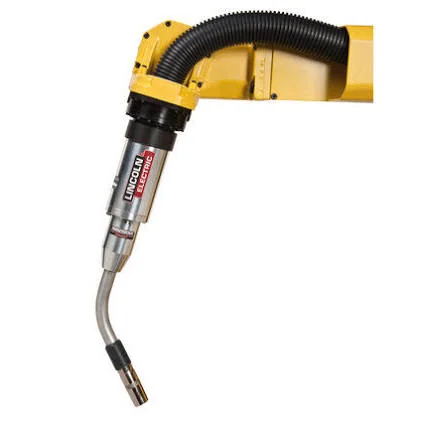
焊接机器人起弧不稳定可能来自焊接电源、送丝、焊枪、接地、工艺参数和机器人接口信号,需要按工艺链路排查。
阅读全文 →
机器人网络间歇掉线应检查物理链路、交换机端口、IP冲突、通信周期、网络负载和电磁干扰,而不是只更换通信板。
阅读全文 →
机器人系统升级前应确认硬件兼容性、软件版本、授权选项、完整备份、通信设备和回退介质,避免升级后功能缺失。
阅读全文 →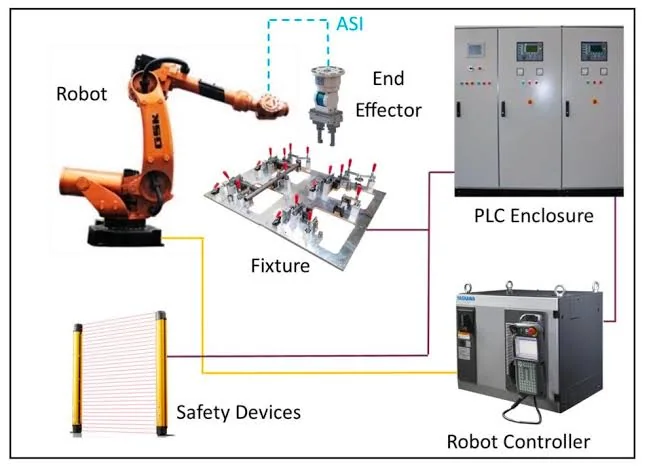
控制柜异常断电后应检查供电、保险、电源模块、存储数据、零点状态和报警日志,再分阶段恢复机器人运行。
阅读全文 →
机器人制动器负责停机保持和断电防坠,应检查释放电压、线圈、机械间隙、保持能力及相关电缆状态。
阅读全文 →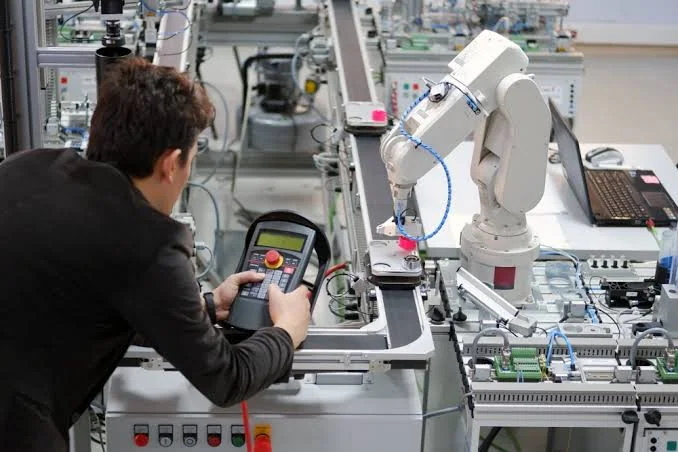
机器人保养周期应同时考虑日历时间、运行小时、动作循环、负载、环境和历史故障,不能只使用固定年度周期。
阅读全文 →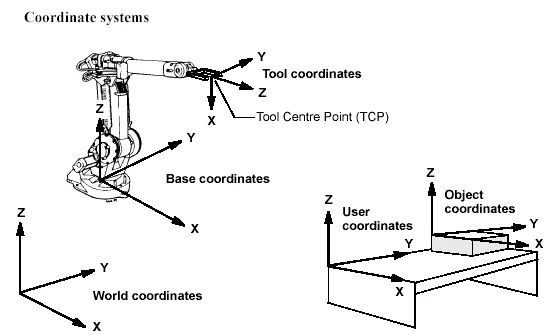
基坐标描述机器人或外部设备的位置关系,工件坐标描述产品基准,工具坐标描述末端工具;三者共同决定程序点的实际位置。
阅读全文 →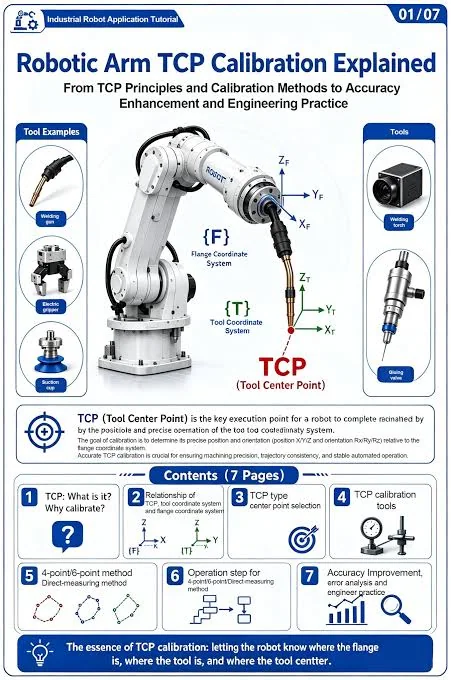
TCP决定机器人程序点对应的真实工具位置,更换焊枪、夹具、刀具或法兰组件后,应重新校准并验证工具中心点。
阅读全文 →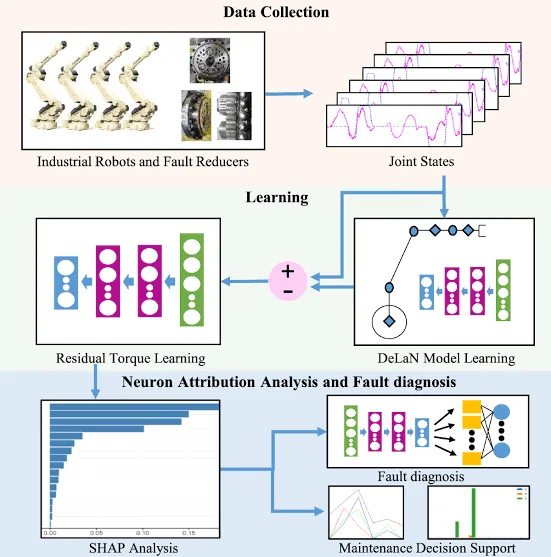
机器人负载数据中的重量、重心和惯量会影响伺服控制、轨迹精度和碰撞检测,设置错误可能引起抖动、过载或误报碰撞。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。