
ABB机器人维修 · 2026-09-09
工业机器人运行10000小时需要保养什么?机械、电气与精度检查指南
工业机器人累计运行10000小时后,减速器润滑、关节间隙、伺服电机、制动器、本体电缆、编码器电池和控制柜散热系统可能出现不同程度的老化。本文介绍机器人10000小时保养项目、检查顺序、故障判断及复机验收方法。
阅读全文 →工业机器人累计运行10000小时后,减速器润滑、关节间隙、伺服电机、制动器、本体电缆、编码器电池和控制柜散热系统可能出现不同程度的老化。本文介绍机器人10000小时保养项目、检查顺序、故障判断及复机验收方法。
阅读全文 →
ABB工业机器人连续运行后,机械关节、减速器、伺服电机、本体电缆、编码器电池和IRC5控制柜会逐渐出现润滑老化、部件松动、散热下降及定位精度变化。本文整理ABB机器人年度保养项目清单,介绍保养前备份、机械本体检查、润滑维护、电气检测、安全功能测试和复机验证方法。
阅读全文 →
KUKA KR C4机器人的RDC负责采集各轴位置反馈,并保存机器人本体相关的机器数据和校准信息。RDC、电池、反馈电缆或连接器异常时,可能造成零点丢失、编码器通信故障、伺服无法使能和程序轨迹偏移。本文介绍RDC故障判断、线路检查、机器数据确认、EMD校准及复机验证方法。
阅读全文 →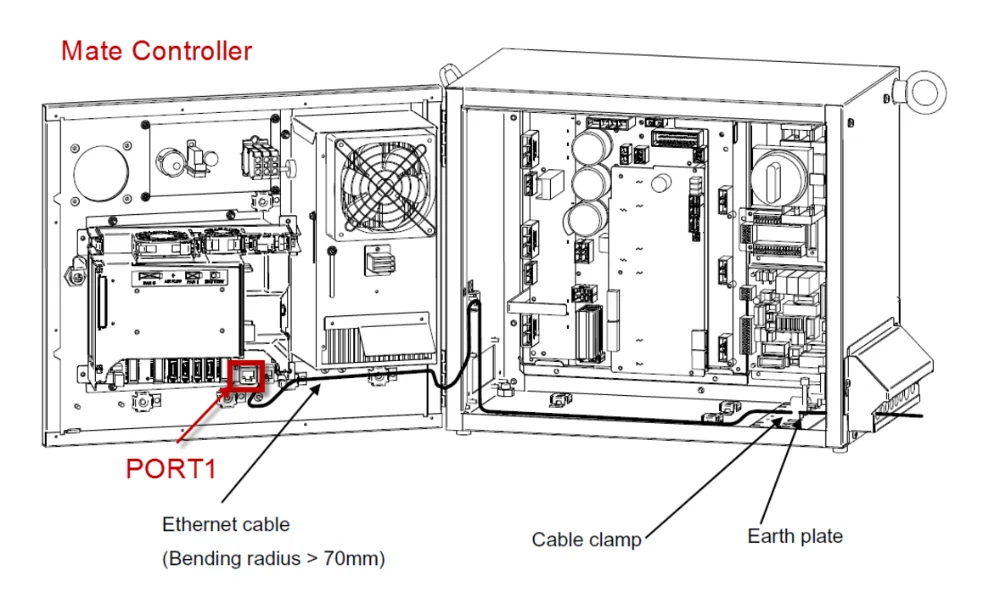
FANUC R-30iB机器人通过EtherNet/IP与PLC通信时,可能出现设备掉线、数字I/O全部失效、连接超时、通信状态反复切换或机器人程序无法启动。本文介绍物理链路、IP地址、Scanner与Adapter角色、Assembly参数、RPI周期和I/O映射的系统排查方法。
阅读全文 →
安川YRC1000机器人控制柜的24V控制电源异常时,可能造成示教器黑屏、控制器无法启动、I/O模块离线、安全回路异常或伺服无法使能。本文介绍24V电源链路、输出负载分段检查、短路判断、通信故障关联分析和维修后的带载验证方法。
阅读全文 →
ABB IRC5控制柜中的DSQC661电源单元出现故障时,可能导致主计算机无法启动、示教器黑屏、控制模块通信中断、系统反复重启或机器人无法使能。本文围绕DSQC661 3HAC026253-001,介绍输入供电、输出负载、连接线路、内部电路和维修后带载验证方法。
阅读全文 →
重庆某汽车零部件企业的一台ABB IRB 6640机器人在低速状态下能够运行,但提高速度后频繁触发碰撞报警。此前已更换二轴伺服电机和润滑油,故障仍然存在。现场进一步检查发现二轴减速器油品异常、杂物较多,减速器无负载转动时存在明显卡滞,最终确定二轴减速器单元故障。
阅读全文 →
ABB IRB 4600机器人长期运行后,本体关节、减速器、伺服电机、制动器、本体电缆和IRC5控制柜可能出现磨损、老化及散热异常。本文介绍IRB 4600年度保养的准备工作、机械本体检查、润滑维护、电气检测、零点验证及复机流程。
阅读全文 →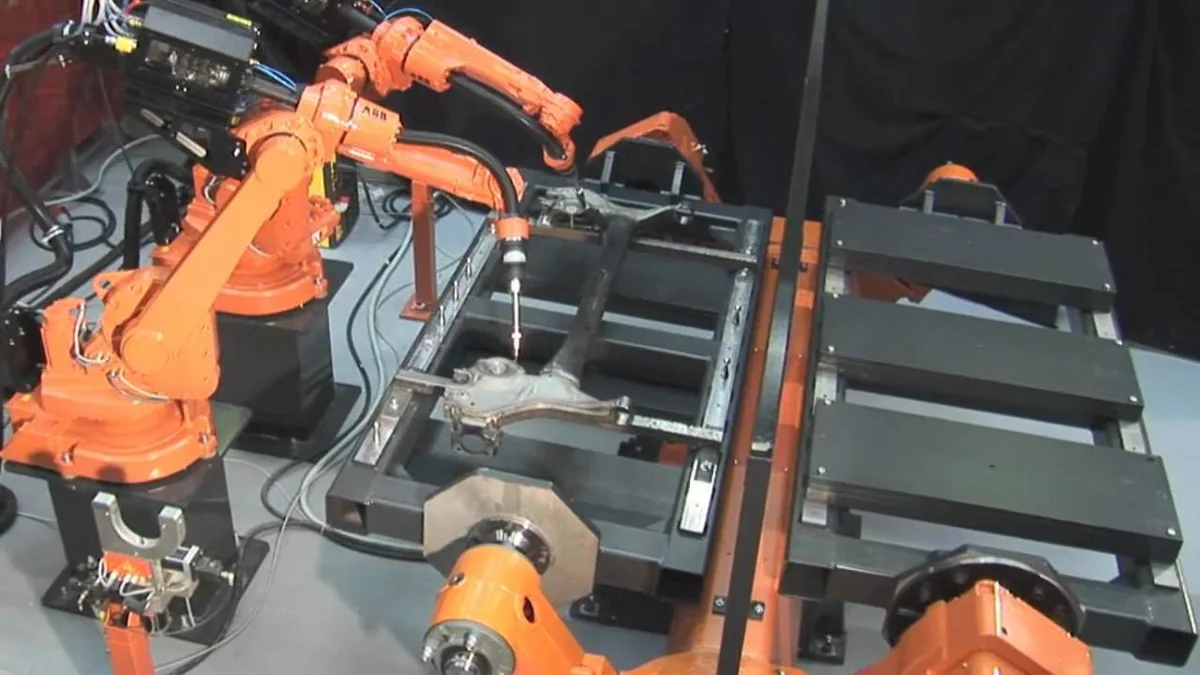
ABB IRBP R变位机与IRC5机器人组成协调焊接系统后,可能出现外部轴无法使能、旋转位置偏差、机器人与变位机不同步、编码器报警或零点丢失等故障。本文介绍外部轴的驱动与反馈链路、机械单元配置、制动器、编码器、减速器和协调运动排查方法。
阅读全文 →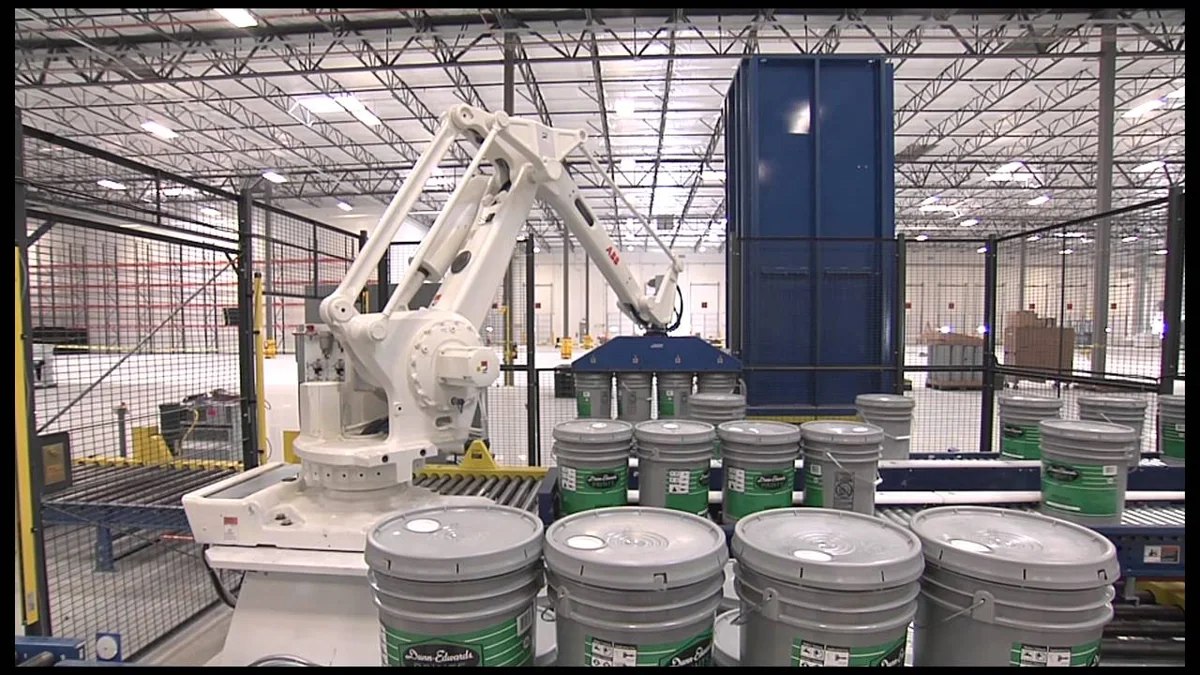
ABB IRB 660码垛机器人出现抓取不到位、放料位置偏移、夹具不动作或垛型逐层偏斜时,故障可能来自光电传感器、真空或气动夹具、工具坐标、负载参数、工件坐标、转数计数器及机械本体。本文介绍IRB 660码垛系统的故障判断、信号链路检查、坐标验证和复机测试方法。
阅读全文 →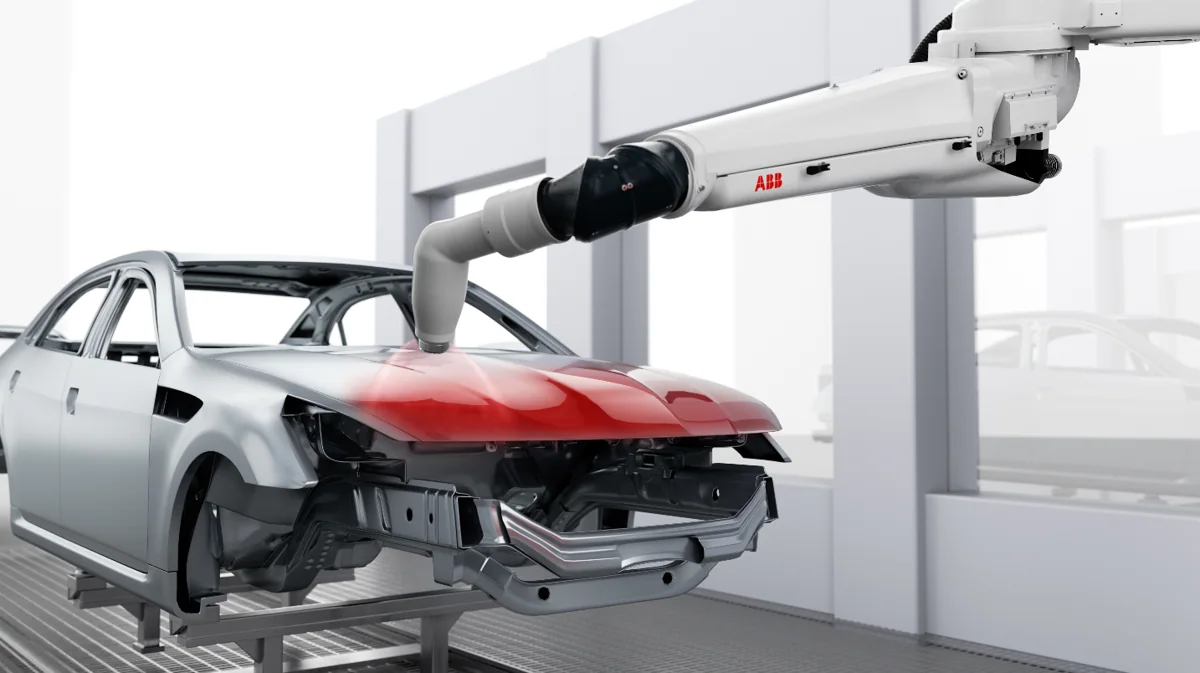
采用静电喷涂配置的ABB IRB 5500机器人出现高压无法启动、高压建立后立即断开、喷涂过程中频繁报警或上漆率下降时,故障可能来自高压发生单元、雾化器、接地回路、空气控制单元、涂料污染或安全联锁。本文介绍高压喷涂系统的控制链路、故障判断方法和复机验证流程。
阅读全文 →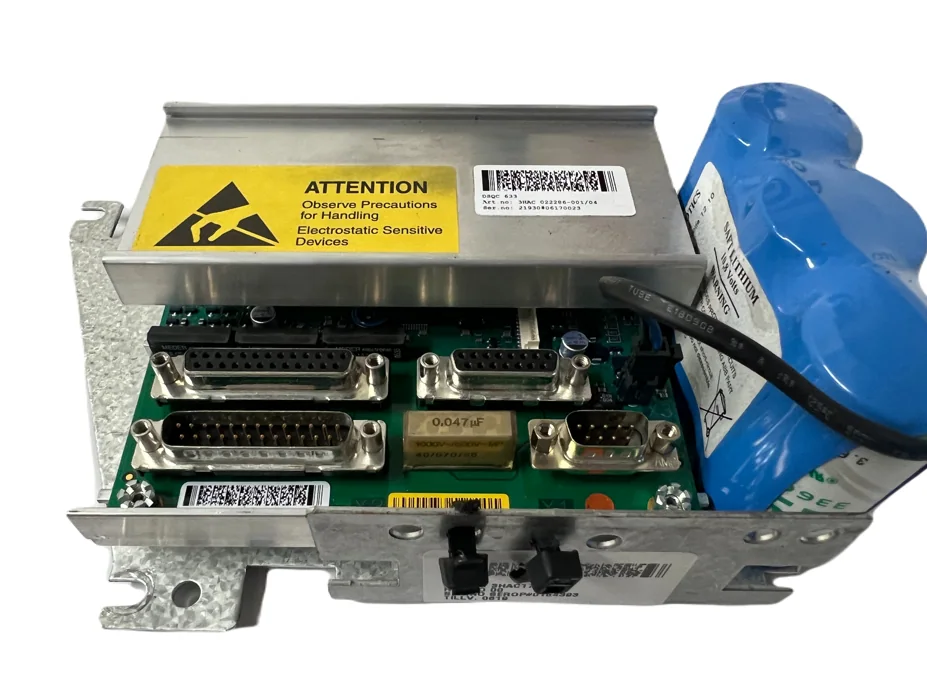
ABB IRC5机器人通过SMB串行测量板采集各轴电机的位置反馈,并保存转数计数器相关数据。DSQC633 SMB板、备用电池、本体电缆或连接器发生异常时,可能造成转数计数器丢失、位置数据异常、机器人无法使能或程序点位偏移。本文介绍DSQC633的功能、故障判断、线路检查、数据恢复和复机验证方法。
阅读全文 →请提供机器人型号、控制器型号、报警代码和故障描述,方便工程师了解情况并讨论后续处理方式。